全球亚军!RoboParty 斩获 ICRA 2026 VLA 竞赛全球亚军,2 项任务夺冠
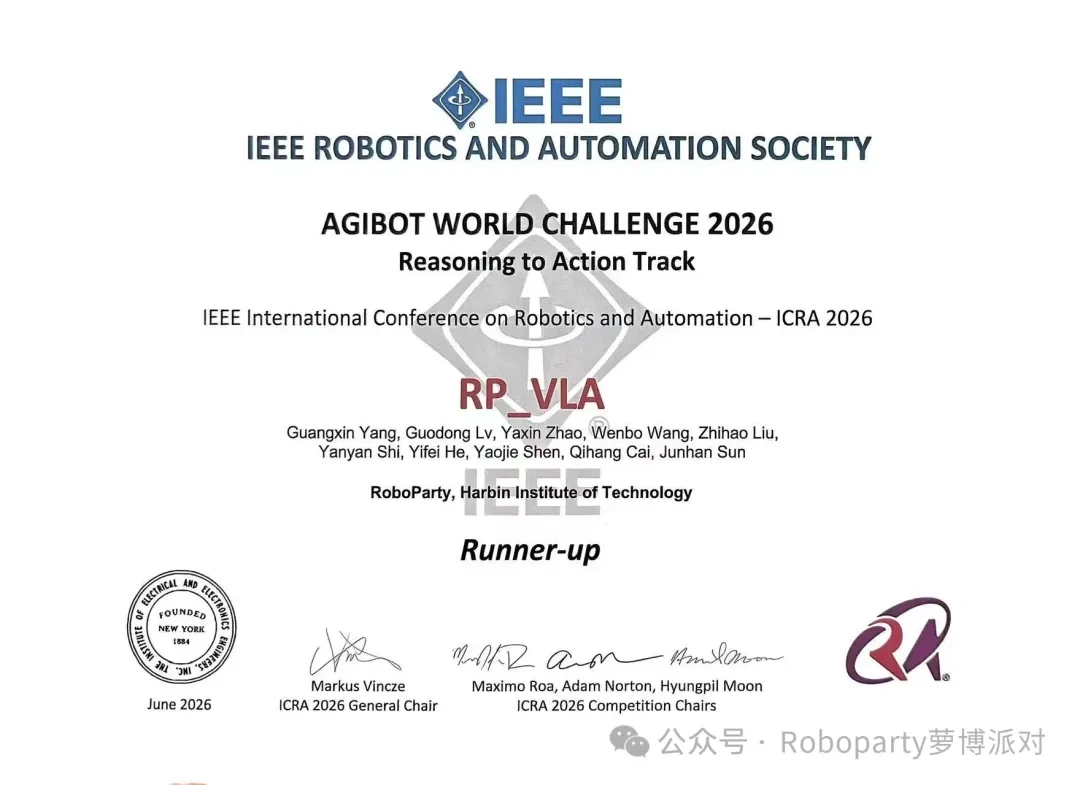
RP_VLA 从全球 526 支参赛队伍中脱颖而出,获得 Reasoning to Action 赛道全球亚军。
全球亚军,2 项任务夺冠
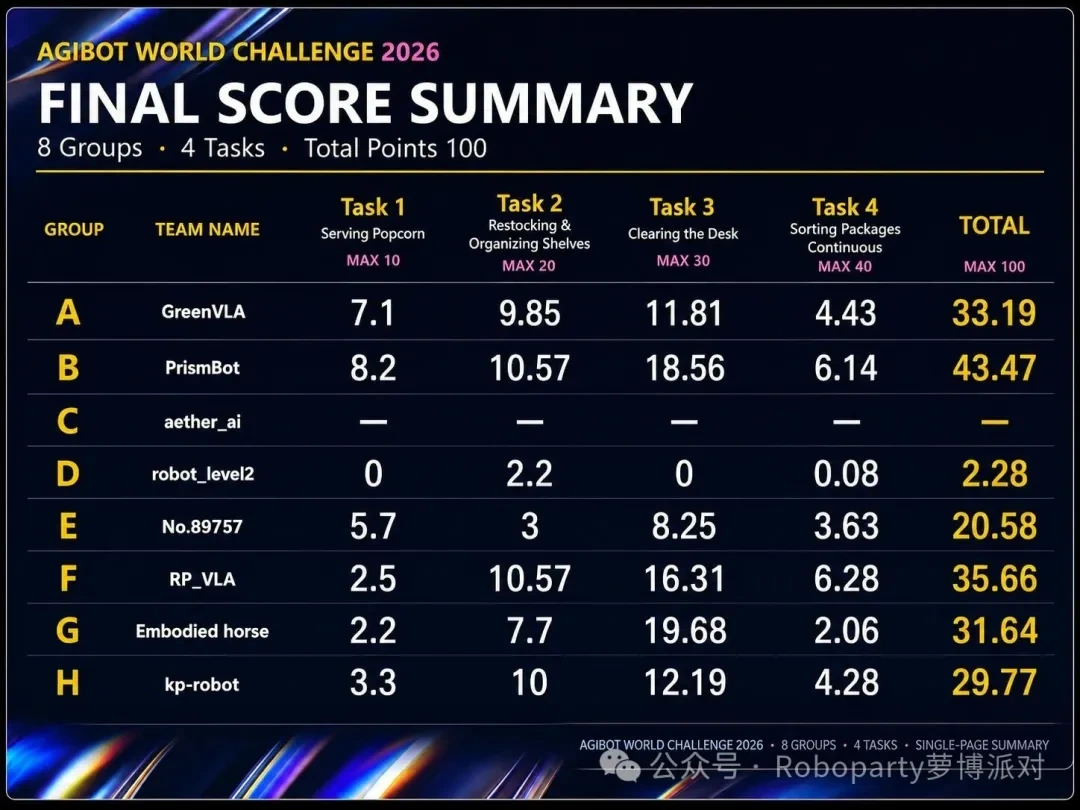
2026年6月4日,在全球机器人领域顶级学术会议 ICRA 2026 中举办的 AGIBOT WORLD CHALLENGE 公布最终成绩。RoboParty的参赛团队 RP_VLA 凭借自研的端到端视觉-语言-动作(VLA)模型 RP_VLA,从全球 526 支参赛队伍中脱颖而出,斩获 Reasoning to Action 赛道全球亚军,并在 Restocking & Organizing Shelves(货架补货与整理)和 Sorting Packages Continuous(包裹连续分拣)两项任务中拿下全球最高分。
这是RoboParty在具身智能国际顶级赛事中取得的优秀成绩,也是公司持续投入 VLA 基础模型研发、推进全栈开源人形机器人具身 Infra 建设的阶段性里程碑。
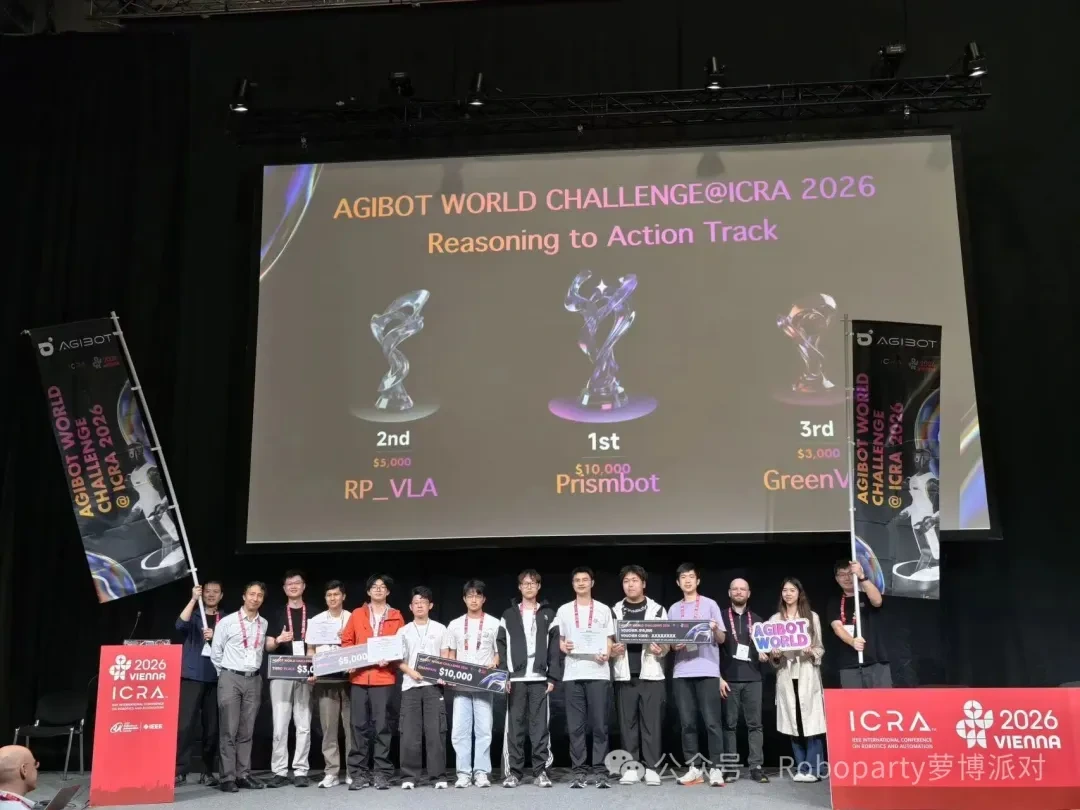
AGIBOT WORLD CHALLENGE 本届赛事在 ICRA 2026 Workshop 框架下举办,赛事规模创下历史新高——526 支参赛队伍来自 27 个国家和地区,覆盖顶尖高校、科研机构、科技企业与创业团队。比赛平台、评测标准、技术报告均遵循国际学术标准,所有参赛方案需公开提交技术报告、过程可复现。
RoboParty参加的 Reasoning to Action(推理到动作)赛道是本届赛事最贴近真实应用的核心赛道之一,设置 10 个递进难度任务,覆盖双臂协作、长时序操作、高精度操作等核心挑战,重点考察模型的 Sim to Real 迁移能力、开放词汇理解能力与长时序任务规划能力。
ICRA 奥地利决赛夺得全球亚军
两项任务全球最高分
RP_VLA 团队参加了 Reasoning to Action 赛道的 4 项核心任务,其中 Restocking & Organizing Shelves(货架补货与整理)、Sorting Packages Continuous(包裹连续分拣)两项任务拿下全球最高分;Serving Popcorn(爆米花供应)、Clearing the Desk(清理桌面)同样表现稳定,整体在 Reasoning to Action 赛道斩获全球亚军,该赛事是当前具身智能 VLA 领域含金量最高的国际赛事之一。
技术分享
Restocking & Organizing Shelves
货架补货与整理|单项全球第一
本任务物体品类繁杂、摆放位姿多变、长时序多步骤串联执行,极易出现机器人位姿偏移、物体脱出预期工作空间等 OOD 工况。
**OOD 异常启发式任务重置策略:**自研启发式状态判别规则,依托视觉观测与机器人本体传感信息实时判定分布外异常,一旦检测抓取偏移、货品掉落等失效场景即刻触发轻量化任务重置,终止无效迭代试错,避免任务卡死宕机,大幅提升长时序货架整理的运行稳定性与连续执行成功率。
**可控噪声引导动作生成(SNAP-RL 核心):**摒弃原生 Flow-VLA 固定高斯随机噪声初始化模式,依托稀疏锚点高斯过程重构隐空间噪声分布,在噪声层精准引导动作生成,针对性削弱多步骤补货过程中的误差累积,提升细小物品对齐、精准入柜的动作精度,解决长时序多阶操作逐步跑偏痛点。
**Sim&Real 混合数据配比优化:**为强化模型 Sim2Real 跨域迁移能力,开展多组消融对照实验,对比多组仿真 / 真机数据配比效果,最终敲定仿真数据:真机实测数据 = 5:1最优配比,在保障真实环境泛化能力的前提下,依托海量低成本仿真数据补齐稀有工况样本,实现陌生品类商品零样本精准识别、定位与规范摆放。
Sorting Packages Continuous
包裹连续分拣|单项全球第一
任务为不间断流水线连续分拣场景,高频次重复动作易产生累计动作偏差,单次动作拖沓直接拉长全流程耗时,团队从动作生成与时序推理双向优化:
**可控噪声引导动作生成:**基于稀疏锚点 GP 动态调制隐噪声,自适应在抓取、投放等关键阶段施加定向修正,常规传送跟随阶段保留预训练 VLA 原生动作先验,兼顾动作稳定性与修正灵活性,持续保障连续分拣准确率。
**时序片段优化提速方案:**创新性采用动作块截断 + 时序降采样推理策略,裁剪冗余规划步长、压缩无效推理计算,精简机器人空行程动作,在分拣准确率不衰减的前提下压缩单包裹处理耗时,拉高流水线作业节拍与整体任务效率。
RoboParty VLA 未来布局
本次成绩是 RoboParty 在大脑领域探索性投入的阶段性验证。具身智能的下一站必然是大脑。传统"分模块+规则"路线已无法突破泛化性瓶颈,而 VLA 的"语言-视觉-动作统一表征"路线,是实现通用机器人的关键路径。
立足上述判断,RoboParty 围绕 VLA 领域落地三大核心布局:其一深耕 VLA 基础模型自研,搭建覆盖算法研发、工程落地、具身数据采集、Sim2Real 仿真迁移全链条的专业化专职研发团队;其二采用开源生态 + 商业化落地双轨并行模式,持续开放萝博人形机器人全套软硬件资源,赋能行业开发者;其三打通技术落地链路,推动 VLA 技术从赛事验证场景规模化落地至各类真实商用场景。
从全栈开源人形机器人 RPO 原型机,到 VLA 基础模型 RP_VLA 的国际赛事夺奖,RoboParty正在持续建设具身 Infra,以"硬件开源 + 软件 VLA + 生态共建"的方式,走出一条独特的具身智能发展路径。本次全球亚军的成绩,是这条路径的又一个有力注脚。