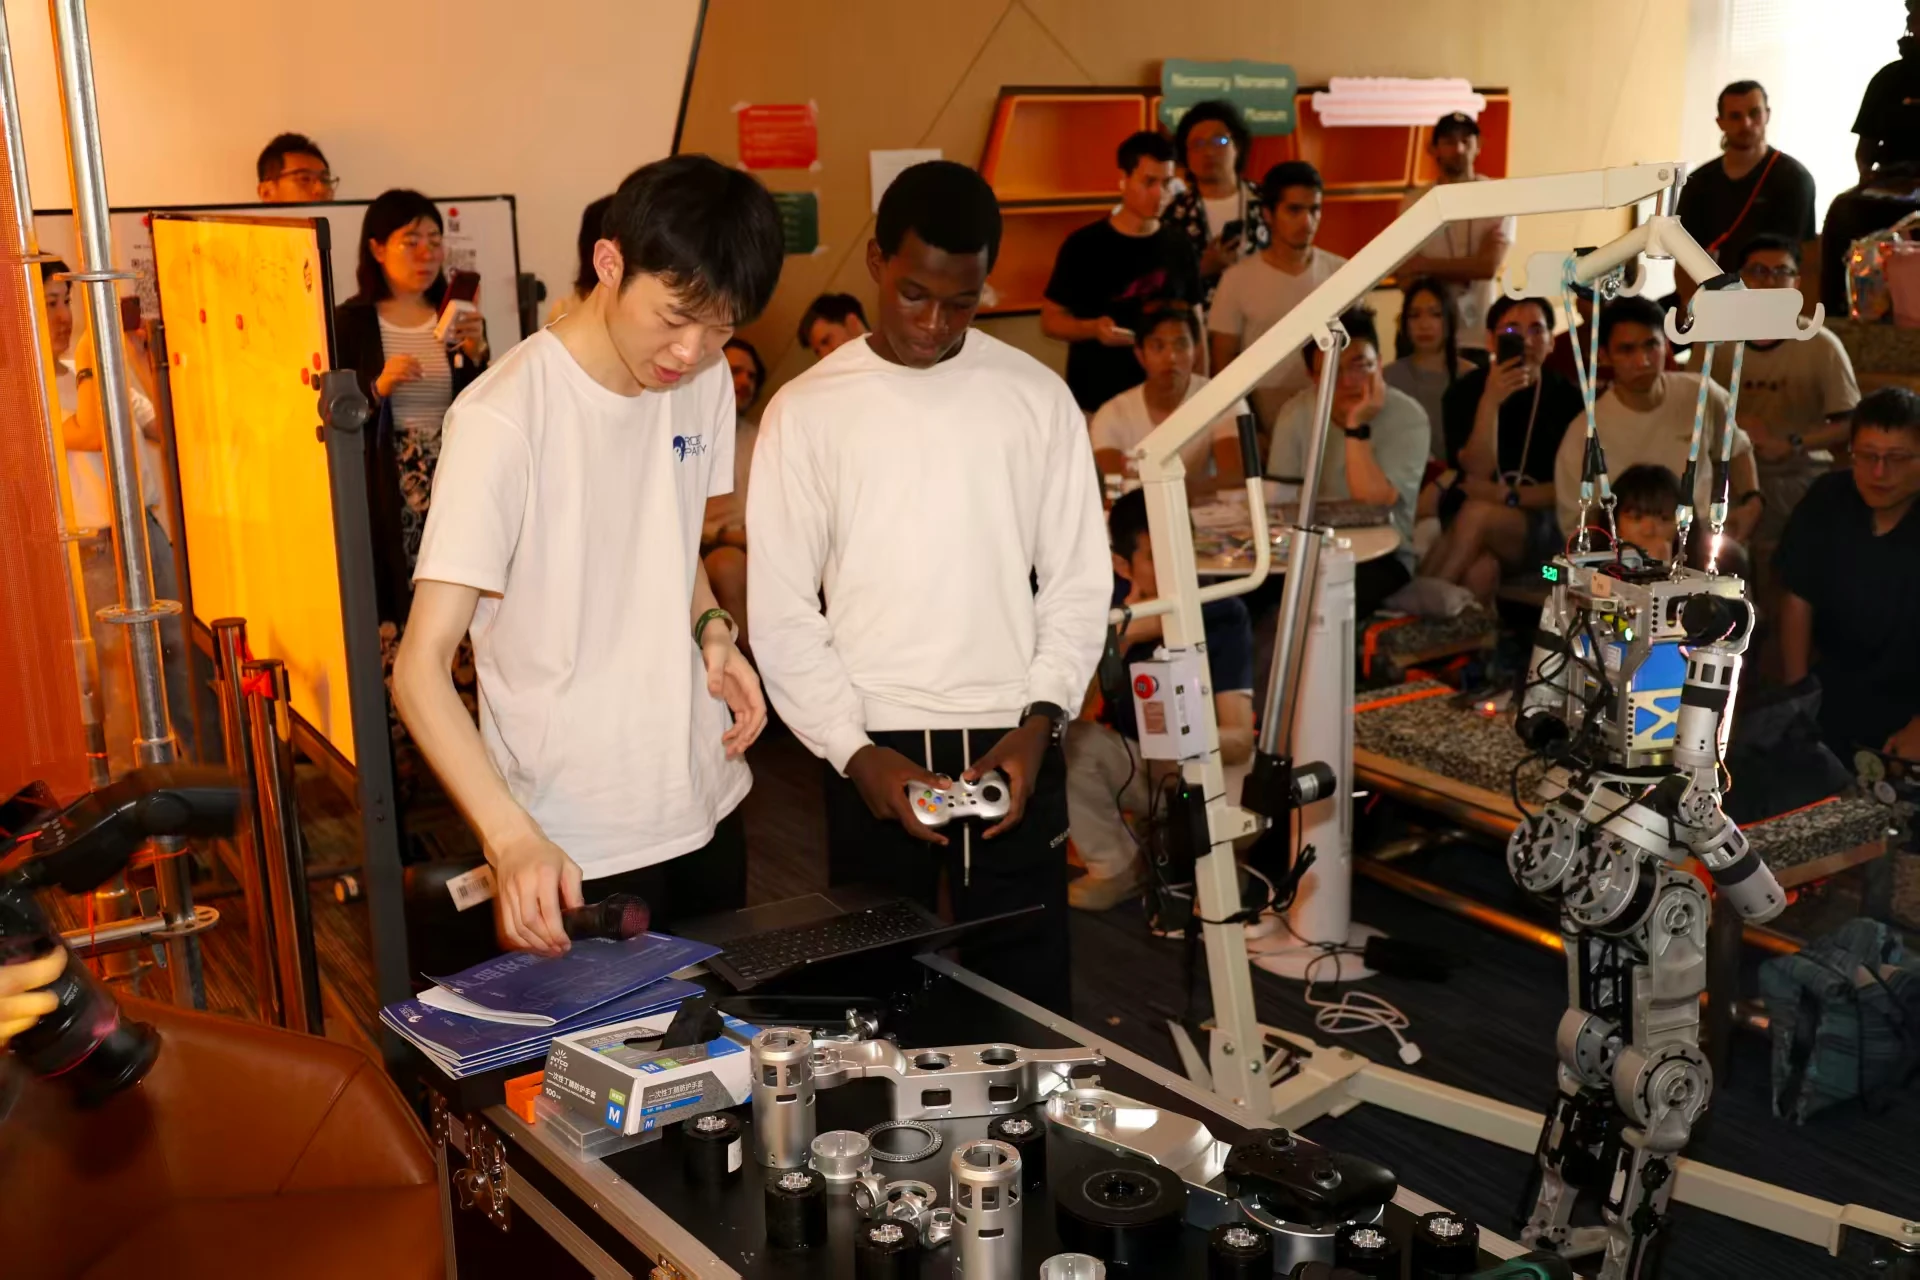
开源
For every component
- 身高
- 1.25 m
- 自由度
- 23
- 续航时间
- >2 h
尺寸与重量
- 身高
- 1.25 m
- 重量
- 34 kg
- 大腿长度
- 250 mm
- 小腿长度
- 300 mm
- 单臂总长度
- 440 mm
运动能力
- 整机自由度
- 23
- 单臂自由度
- 5 自由度肩关节 3,肘关节 1,腕关节 1
- 单腿自由度
- 6 自由度髋关节 3,膝关节 1,踝关节 2
- 腰部自由度
- 1 自由度
- 运动速度
- 3 m/s
- 手臂关节峰值扭矩
- 27 N·m
- 腿关节峰值扭矩
- 120 N·m
能源动力
- 电池电压
- 48 V
- 电池容量
- 15 Ah
- 续航时间
- 2 小时以上
感知系统
- 深度相机
- Intel D435i可选配
- 激光雷达
- 3D 激光雷达可选配
连接与开发
- 软件框架
- ROS 2
- 无线连接
- Wi-Fi 6、蓝牙 5.2
- 升级方式
- OTA 升级
- 控制接口
- 底层控制 SDK 与手动控制
- 开源资料
- 机械结构、电路设计、控制算法与仿真资料
结构设计
- 制造工艺
- CNC 精密加工
- 关节设计
- 并联脚踝与类人偏置关节
- 机身架构
- 骨肉分离设计
- 续航时间会因负载、配置与运行条件而有所不同。
- Intel D435i 深度相机与 3D 激光雷达为可选配件。