
ROBOTO 01
为开源而生,
面向研究者和独立开发者。
性能
良好稳定性,出色运动表现

1 / 4: 强大的稳定性。
 GitHub
设计
丰富接口,高度可定制
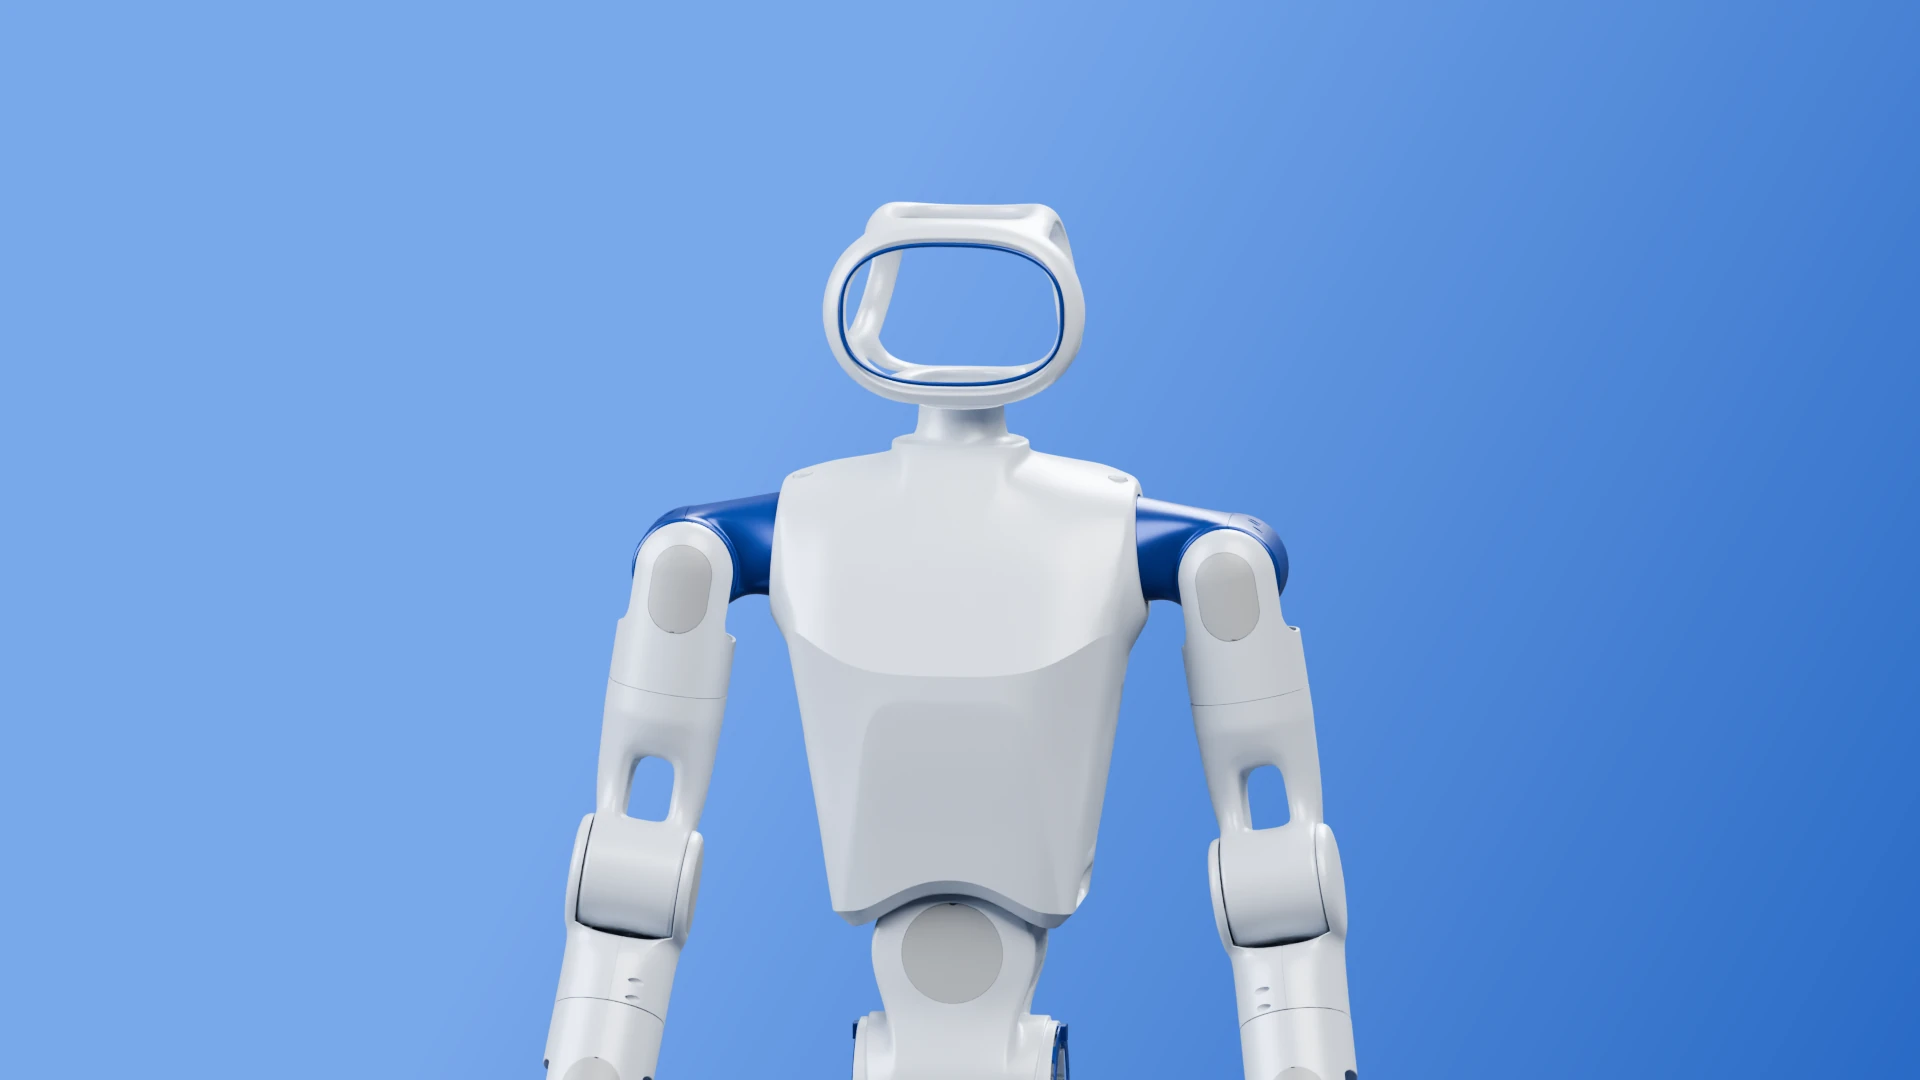
- 运控头
- 交互头
- 数采头
- 感知头
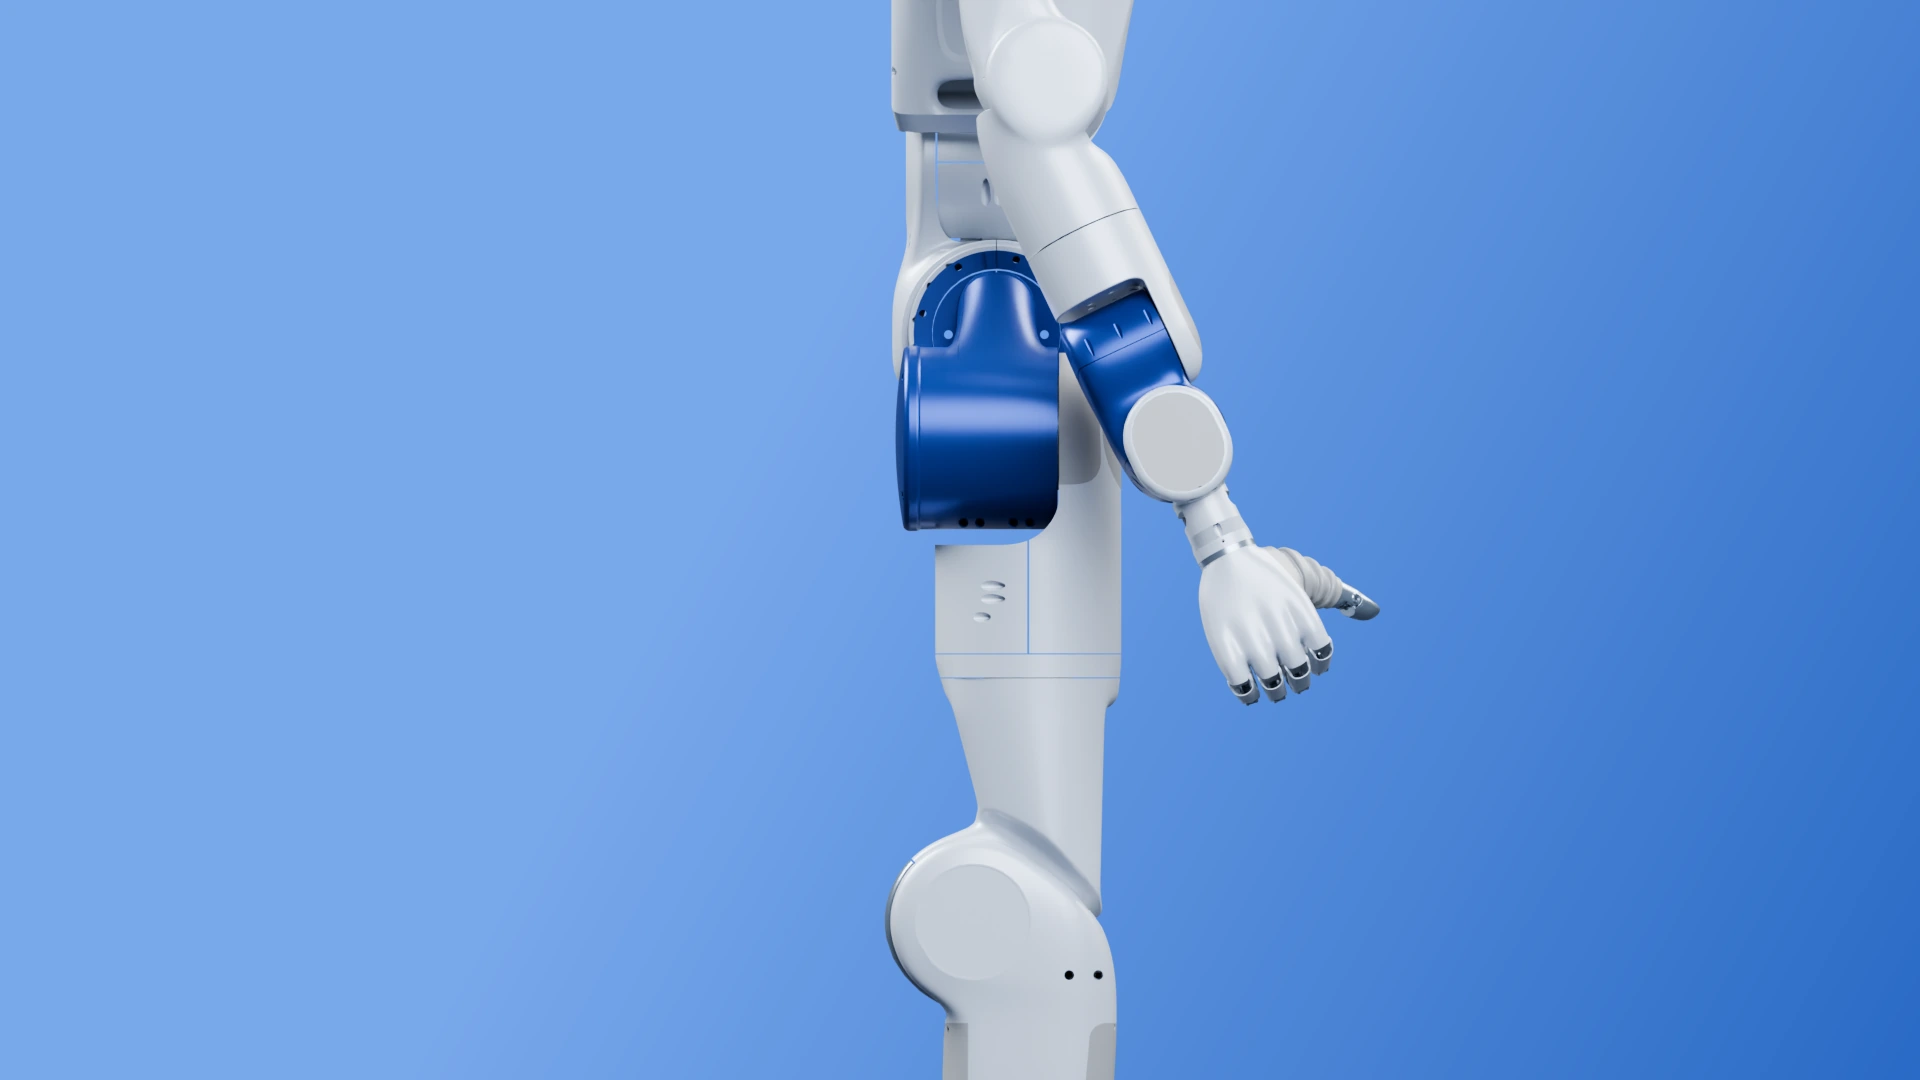
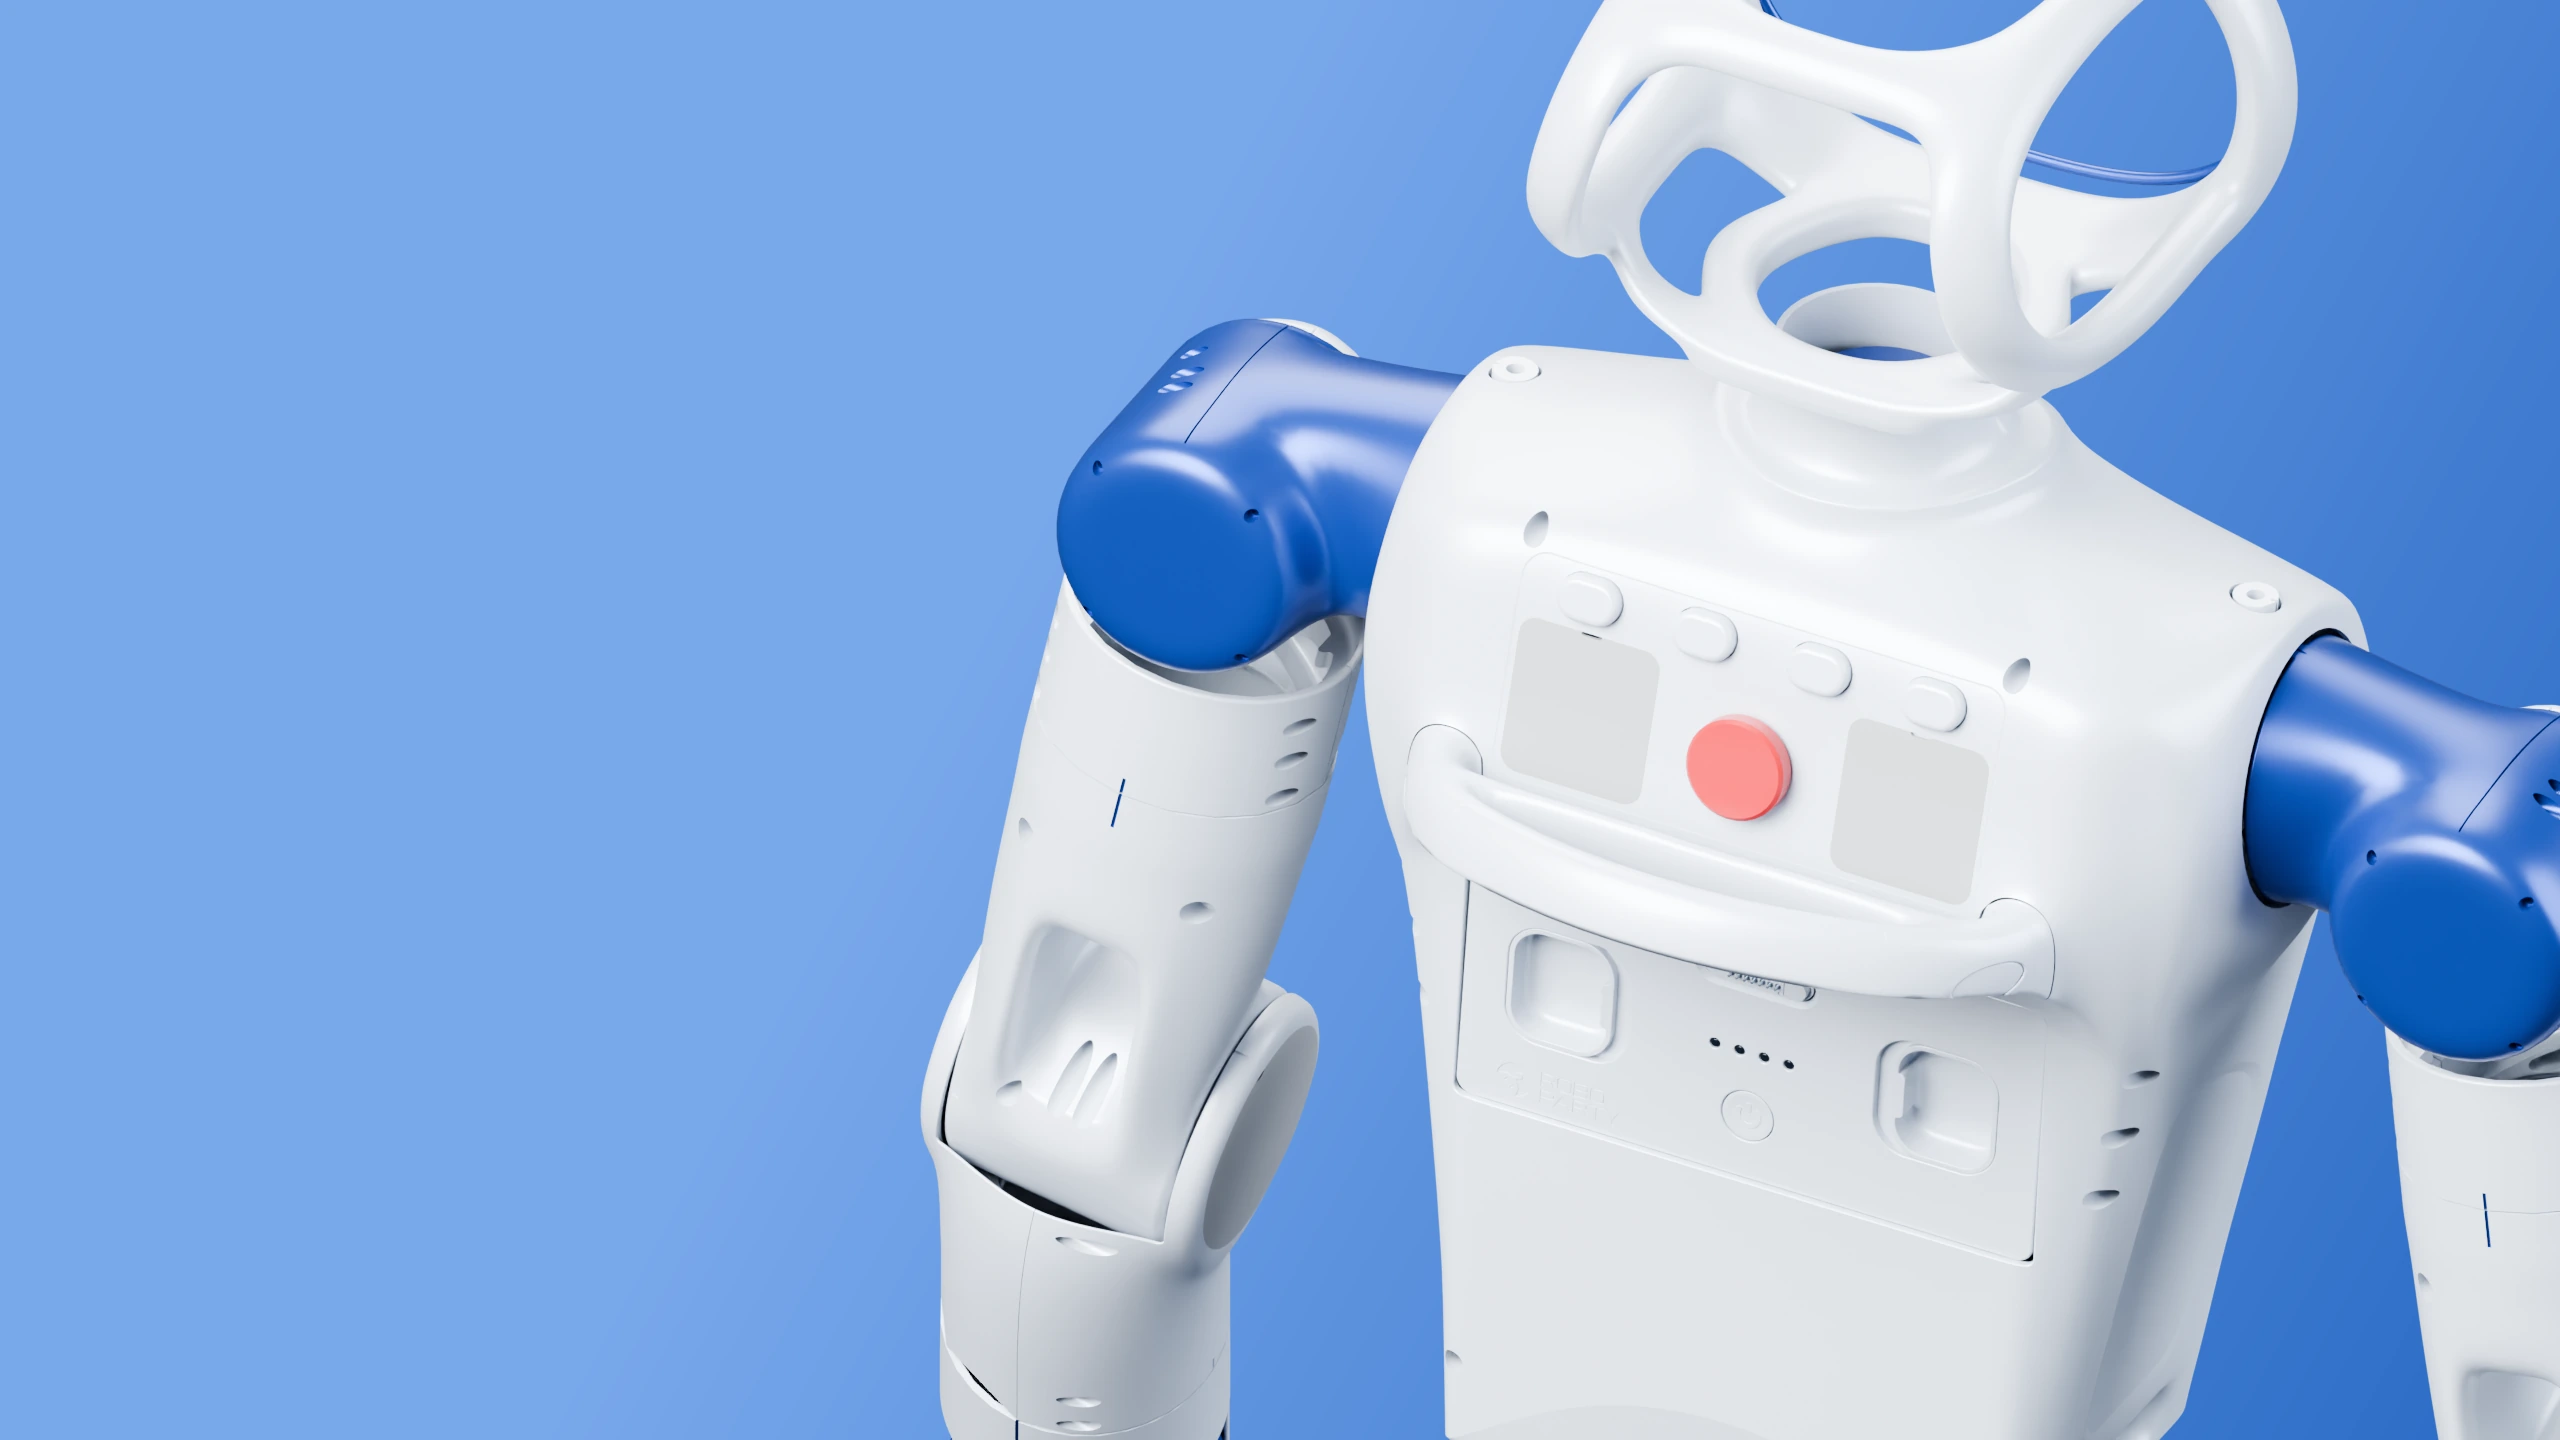
运控、交互、数采、感知,四种头部配置,让同一平台适应不同任务。
- 身高
- 1.35 m
- 主动自由度
- 24/30
- 续航时间
- 3 h
结构参数
| 参数 | RP1 | RP1 Pro |
|---|---|---|
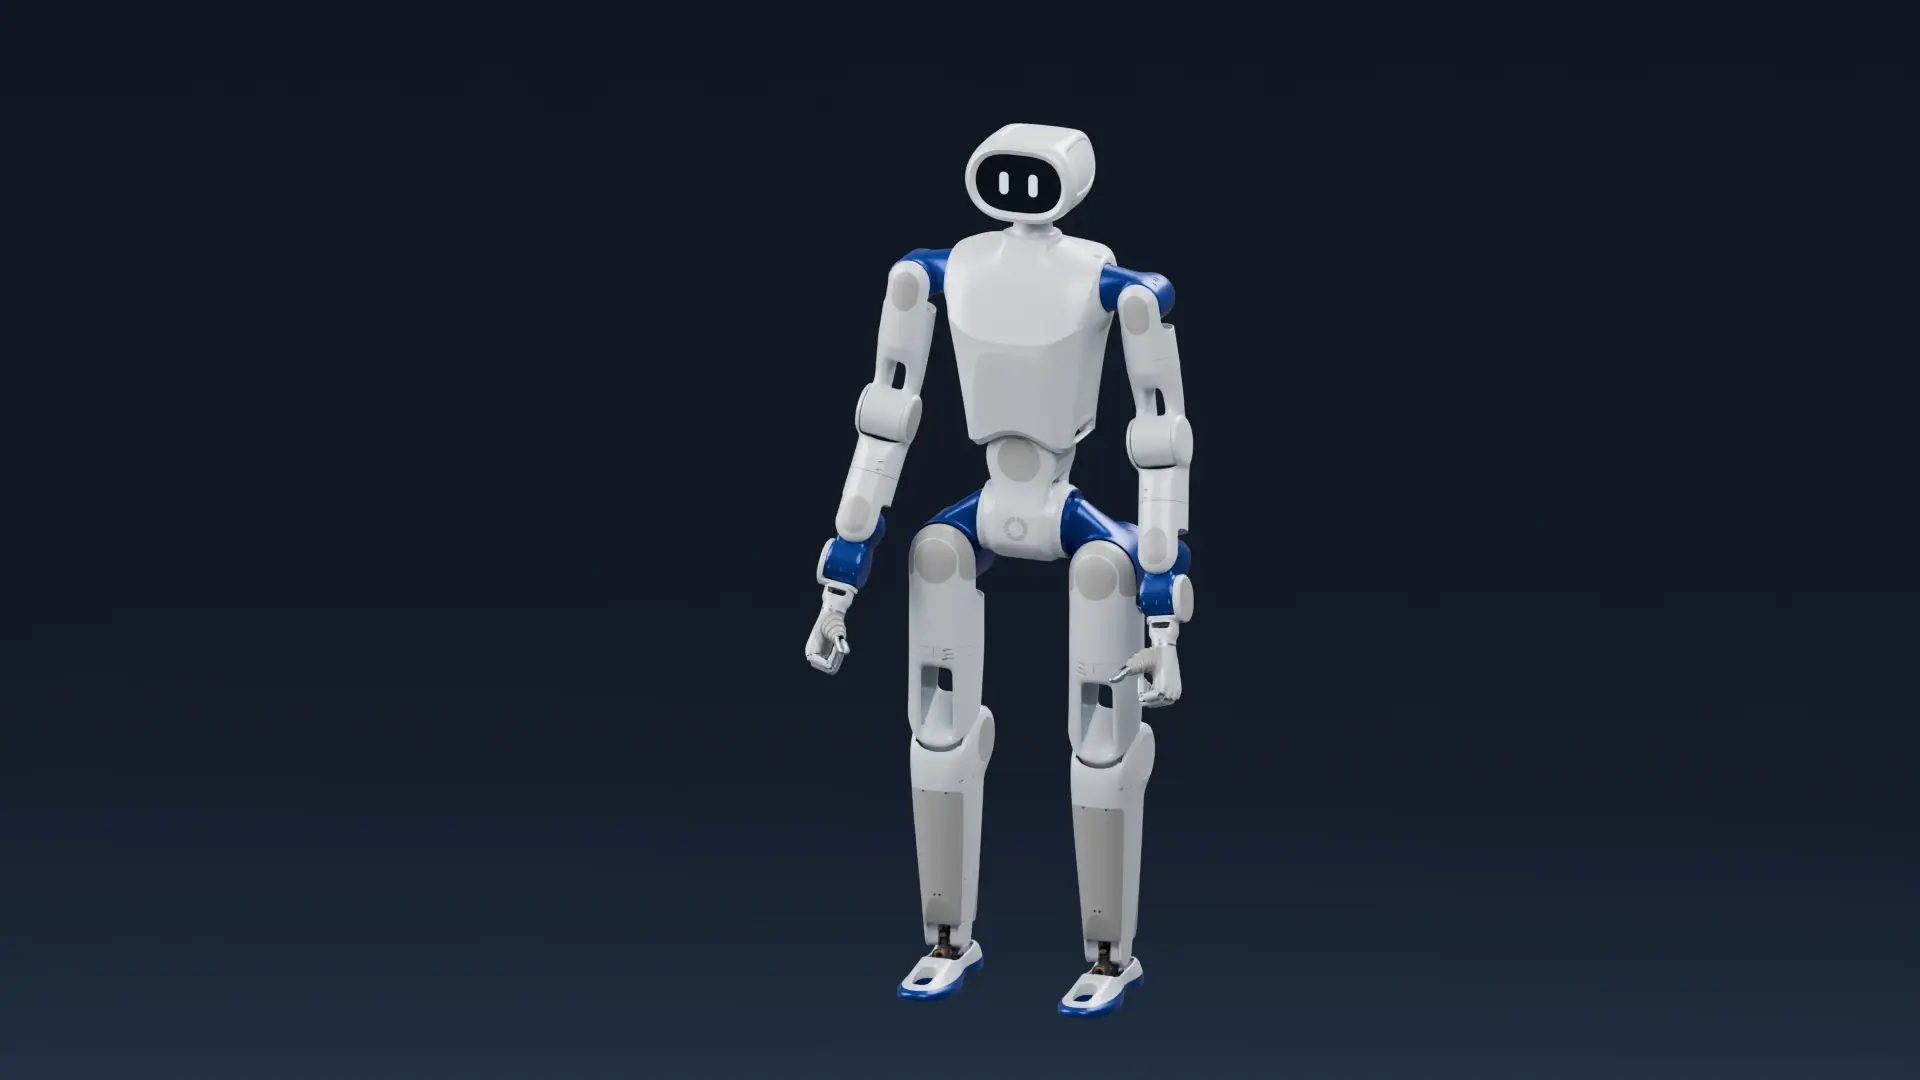
| 身高 | 1.35 m | 1.35 m |
| 体重 | 约 39 kg含末端执行器和电池 | 约 41 kg含末端执行器和电池 |
| 站立尺寸 | 1350 × 450 × 200 mm身高 × 体宽 × 身厚 | 1350 × 450 × 200 mm身高 × 体宽 × 身厚 |
| 大腿长度 | 250 mm | 250 mm |
| 小腿长度 | 300 mm | 300 mm |
| 单臂总长度 | 550 mm | 550 mm |
| 主动自由度 | 24 | 30 |
| 头部自由度 | 0 | 2 |
| 单臂自由度 | 5 | 7 |
| 腰部自由度 | 2 | 2 |
| 单腿自由度 | 6 | 6 |
运动与动力
| 参数 | RP1 | RP1 Pro |
|---|---|---|
| 最高跑步速度 | ≤4 m/s | ≤4 m/s |
| 手臂最大负载 | 5 kg | 5 kg |
| 模组峰值扭矩 | 160 N·m100 mm 外径型号 | 160 N·m100 mm 外径型号 |
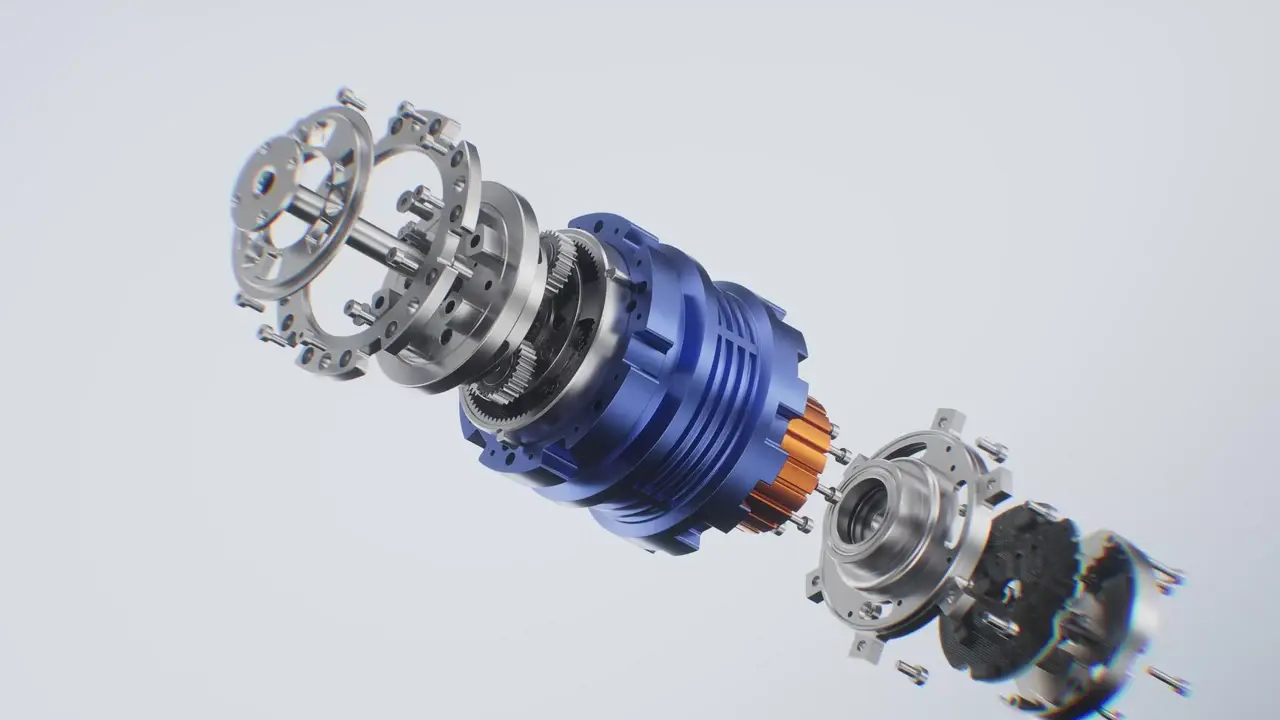
| 关节模组 | 四款自研模组,双级行星内转子结构 | 四款自研模组,双级行星内转子结构 |
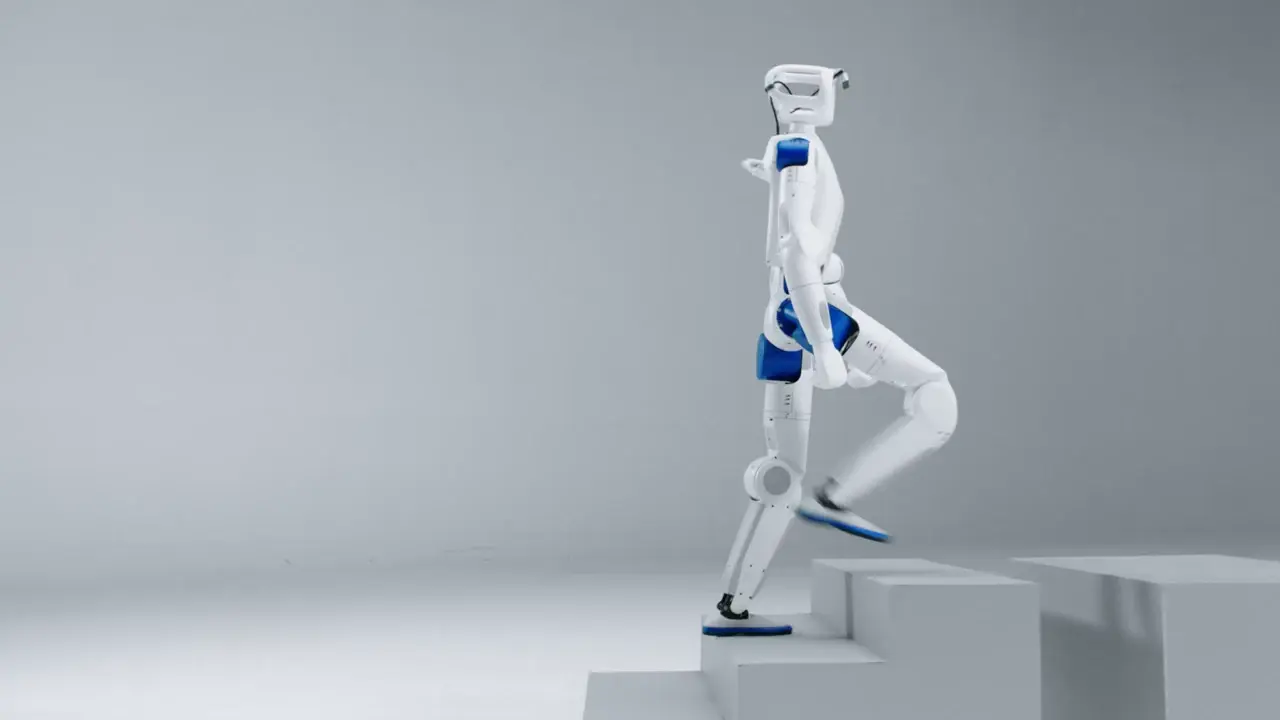
| 最大台阶跨越高度 | 50 mm | 50 mm |
| 避障最小尺寸 | 50 mm | 50 mm |
| 爬坡能力 | 30° | 30° |
| 自动出箱 | 支持 | 支持 |
电池与充电
| 参数 | RP1 | RP1 Pro |
|---|---|---|
| 电池容量 | 10 Ah | 10 Ah |
| 续航时间 | 3 h | 3 h |
| 充电时间 | 1.5 h | 1.5 h |
| 电池设计 | 大小双电池设计 | 大小双电池设计 |
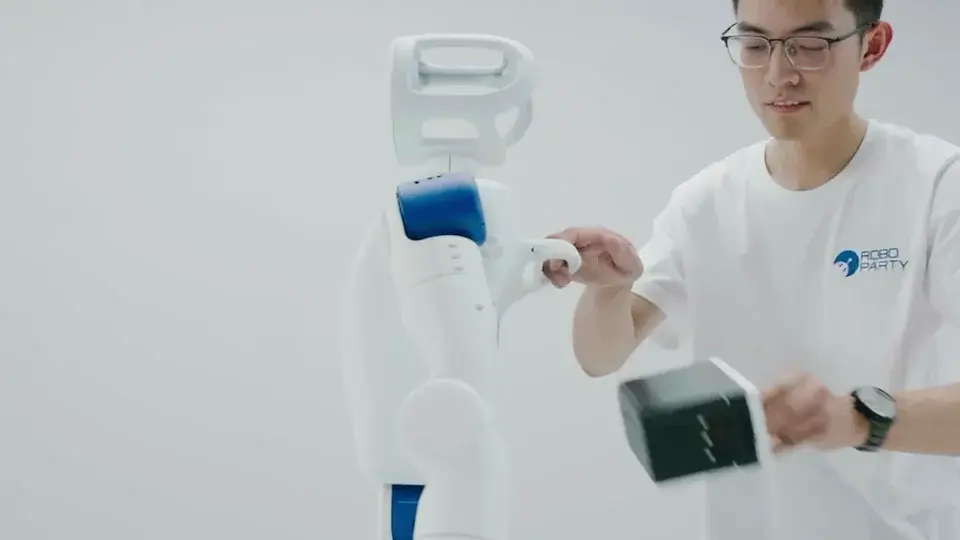
| 电池更换 | 支持热插拔,无需关机 | 支持热插拔,无需关机 |
| 充电方式 | 140 W USB-C 快充、磁吸充电 | 140 W USB-C 快充、磁吸充电 |
| 边充边用 | 支持 | 支持 |
感知与拓展
| 参数 | RP1 | RP1 Pro |
|---|---|---|
| 标配头部 | 运控头 | 交互头 |
| 标配末端 | 假手 | 6 自由度灵巧手 |
| 标配视觉传感器 | 无 | 单目 RGB 相机 ×1 |
| 深度相机 | Intel D435i可选配 | Intel D435i可选配 |
| 可更换头部 | 运控头、感知头、交互头、数采头按需选配 | 运控头、感知头、交互头、数采头按需选配 |
| 灵巧手 | 6 自由度或 22 自由度配置可选配 | 6 自由度或 22 自由度配置可选配 |
| 支持的末端执行器 | 假手、灵巧手、夹爪 | 假手、灵巧手、夹爪 |
| 运动传感器 | 高精度六轴 IMU ×1 | 高精度六轴 IMU ×1 |
| 感知头传感器 | Intel D435i 深度相机 + 3D 激光雷达感知头配置 | Intel D435i 深度相机 + 3D 激光雷达感知头配置 |
| 数采头传感器 | 双目 RGB 相机 ×1数采头配置 | 双目 RGB 相机 ×1数采头配置 |
| 末端走线 | 24 V 内走线,预留转接板 | 24 V 内走线,预留转接板 |
| 拓展接口 | 预留硬件接口与结构孔位,支持多协议扩展 | 预留硬件接口与结构孔位,支持多协议扩展 |
| 其他传感器 | 多类感知传感器可选配 | 多类感知传感器可选配 |
计算与通信
| 参数 | RP1 | RP1 Pro |
|---|---|---|
| 基础计算模块 | RK3588 ×1 | RK3588 ×1 + A733 |
| 开发计算模块 | 选配 | Orin NX (16 GB) |
| 无线通信 | Wi-Fi 6、蓝牙 5.2、4G | Wi-Fi 6、蓝牙 5.2、4G |
| 调试接口 | USB Type-A ×2、USB Type-C ×2、RJ45 ×2 | USB Type-A ×2、USB Type-C ×2、RJ45 ×2 |
| 交互模块 | 扬声器 | 扬声器、麦克风、交互屏 |
| 控制方式 | 遥控、APP | 遥控、APP、语音控制 |
结构与安全
| 参数 | RP1 | RP1 Pro |
|---|---|---|
| 工作温度 | −10~40 ℃ | −10~40 ℃ |
| 机身材质 | AL6061/7075 铝合金、工程塑料与特种橡胶 | AL6061/7075 铝合金、工程塑料与特种橡胶 |
| 急停保护 | 遥控与随身急停装置,三路急停冗余 | 遥控与随身急停装置,三路急停冗余 |
| 关节保护 | 关节全包围防夹手设计 | 关节全包围防夹手设计 |
| 搬运与维护 | 圆润软胶把手,电池后出设计 | 圆润软胶把手,电池后出设计 |
开源与开发
| 参数 | RP1 | RP1 Pro |
|---|---|---|
| 硬件开源 | 支持 | 支持 |
| 二次开发 | 支持 | 支持 |
| 硬件资料 | 模组及本体结构图、BOM、接口、PCB 与 3D 模型 | 模组及本体结构图、BOM、接口、PCB 与 3D 模型 |
| 软件资料 | 操作系统、电机驱动、步态算法、感知与决策模型、ROS 2 中间件、SDK、仿真环境与训练代码 | 操作系统、电机驱动、步态算法、感知与决策模型、ROS 2 中间件、SDK、仿真环境与训练代码 |
- 运动性能与续航时间会因负载、地形、电池状态及软件配置而有所不同。
- 头部、末端与感知传感器因型号和选配方案而异,具体配置以所选版本为准。