概览#
| 板卡 | 型号 | 主要作用 |
|---|---|---|
| 主控板 | RBE-MAIN-RK3588S | 应用计算、运动调度与电源分配,连接关节及外围模块。 |
| 背部接口板 | RBE_PWR_ |
汇集 USB、以太网及电源接口,管理备用电池支路。 |
| USB3.0 柔性互连 | FPC | 连接主控板与背部接口板,提供 USB3.0 高速互连。 |
| IMU 板 | RBE-SENS-IMU | 提供姿态与运动反馈,服务于平衡控制。 |
| 头部交互板 | RBE-PWR-HEAD | 连接摄像头、麦克风、扬声器与 MIPI 显示屏。 |
| 手部转接板 | RBE-PWR-HANDPlusPro | 连接手部线束与主控,完成末端接口转接。 |
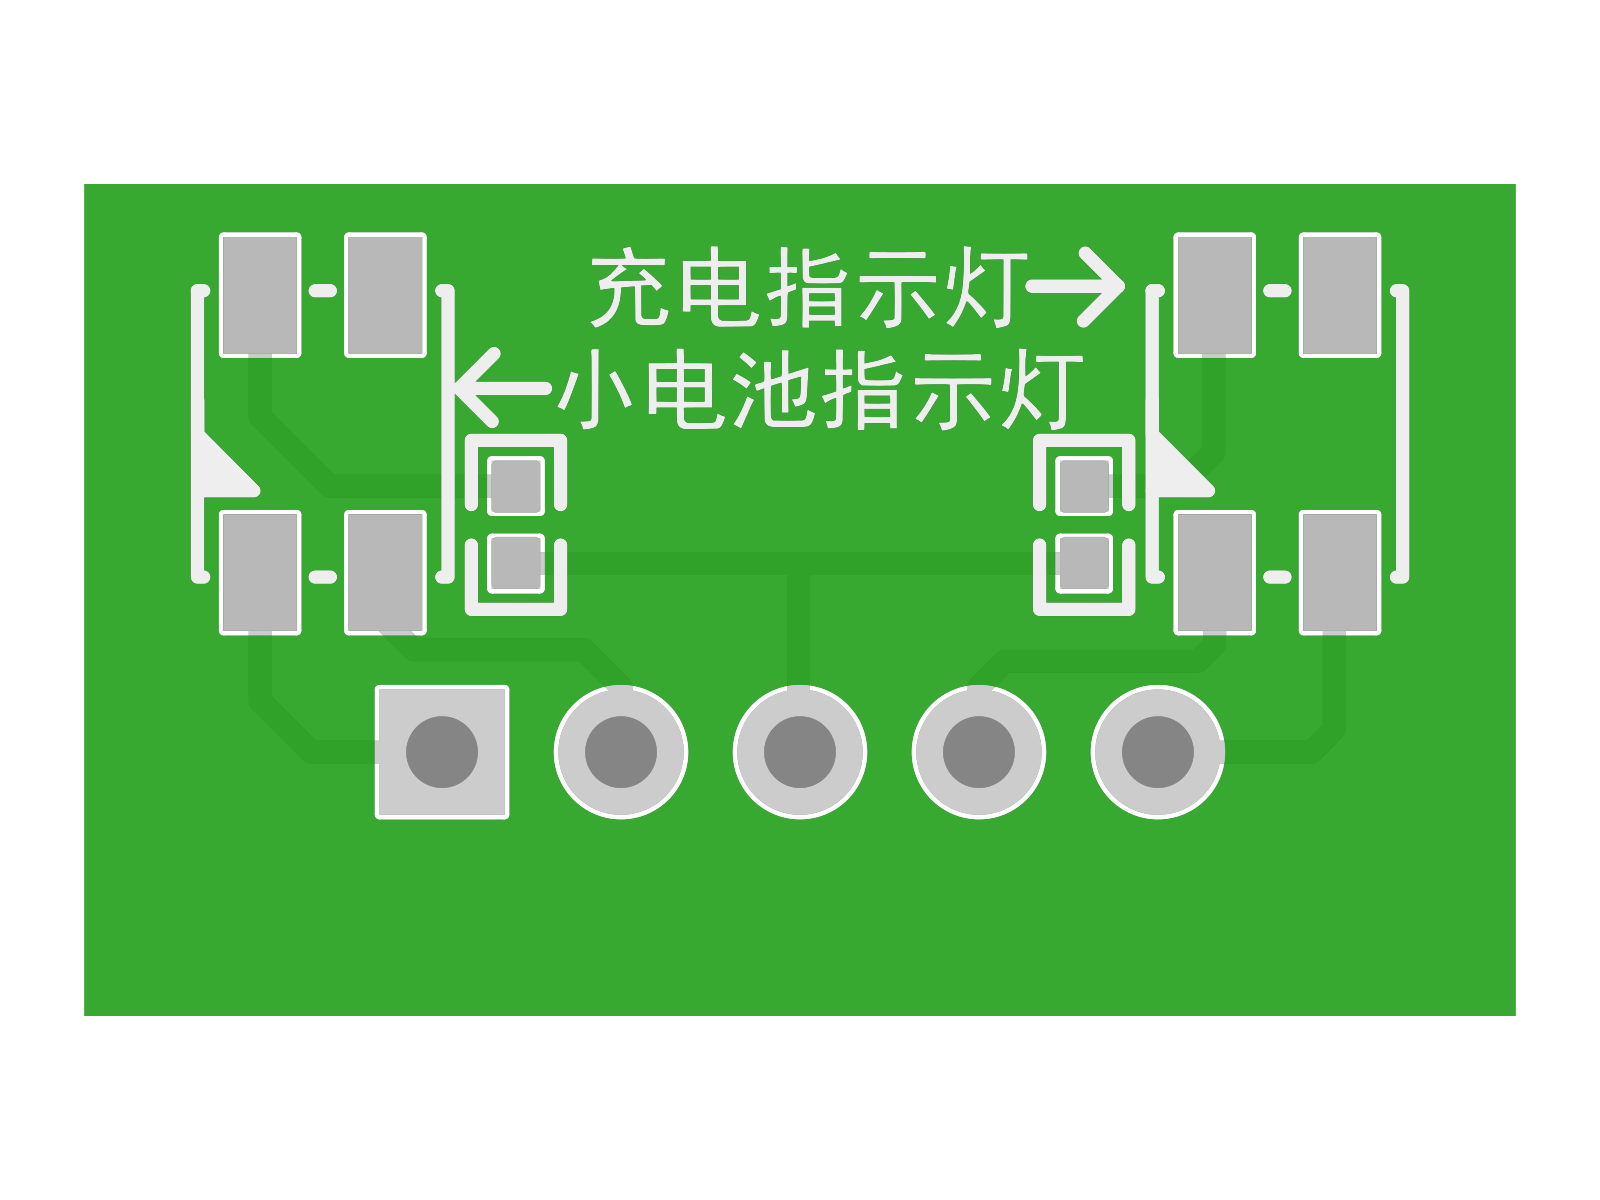
| 小电池保护板 | RBE-PWR-HOTSWAP | 配合备用电池充放电,在主电中断时向背部接口板供电。 |
| 电机电容板 | RBE-PWR-MCAP | 提供电机端储能,吸收尖峰并稳定母线电压。 |
| 风扇电源板 | RBE-PWR-FAN | 为髋部散热风扇供电与调速。 |
| 电池转接板 | RBE-PWR-MINGMEI-BC | 提供电池连接转接。 |
| 充电器板 | RBE_PWR_ |
管理 48V 主电池充电。 |
| LOGO 灯板 | LAMP | 由主控供电和控制,提供 LOGO 状态指示。 |
| 背部电源指示灯板 | INDICATOR | 显示电源与充电状态。 |
| RBE-COMM-433TX | RBE-COMM-433TX | 操作及状态通道。 |
从一块板卡,了解系统分工#
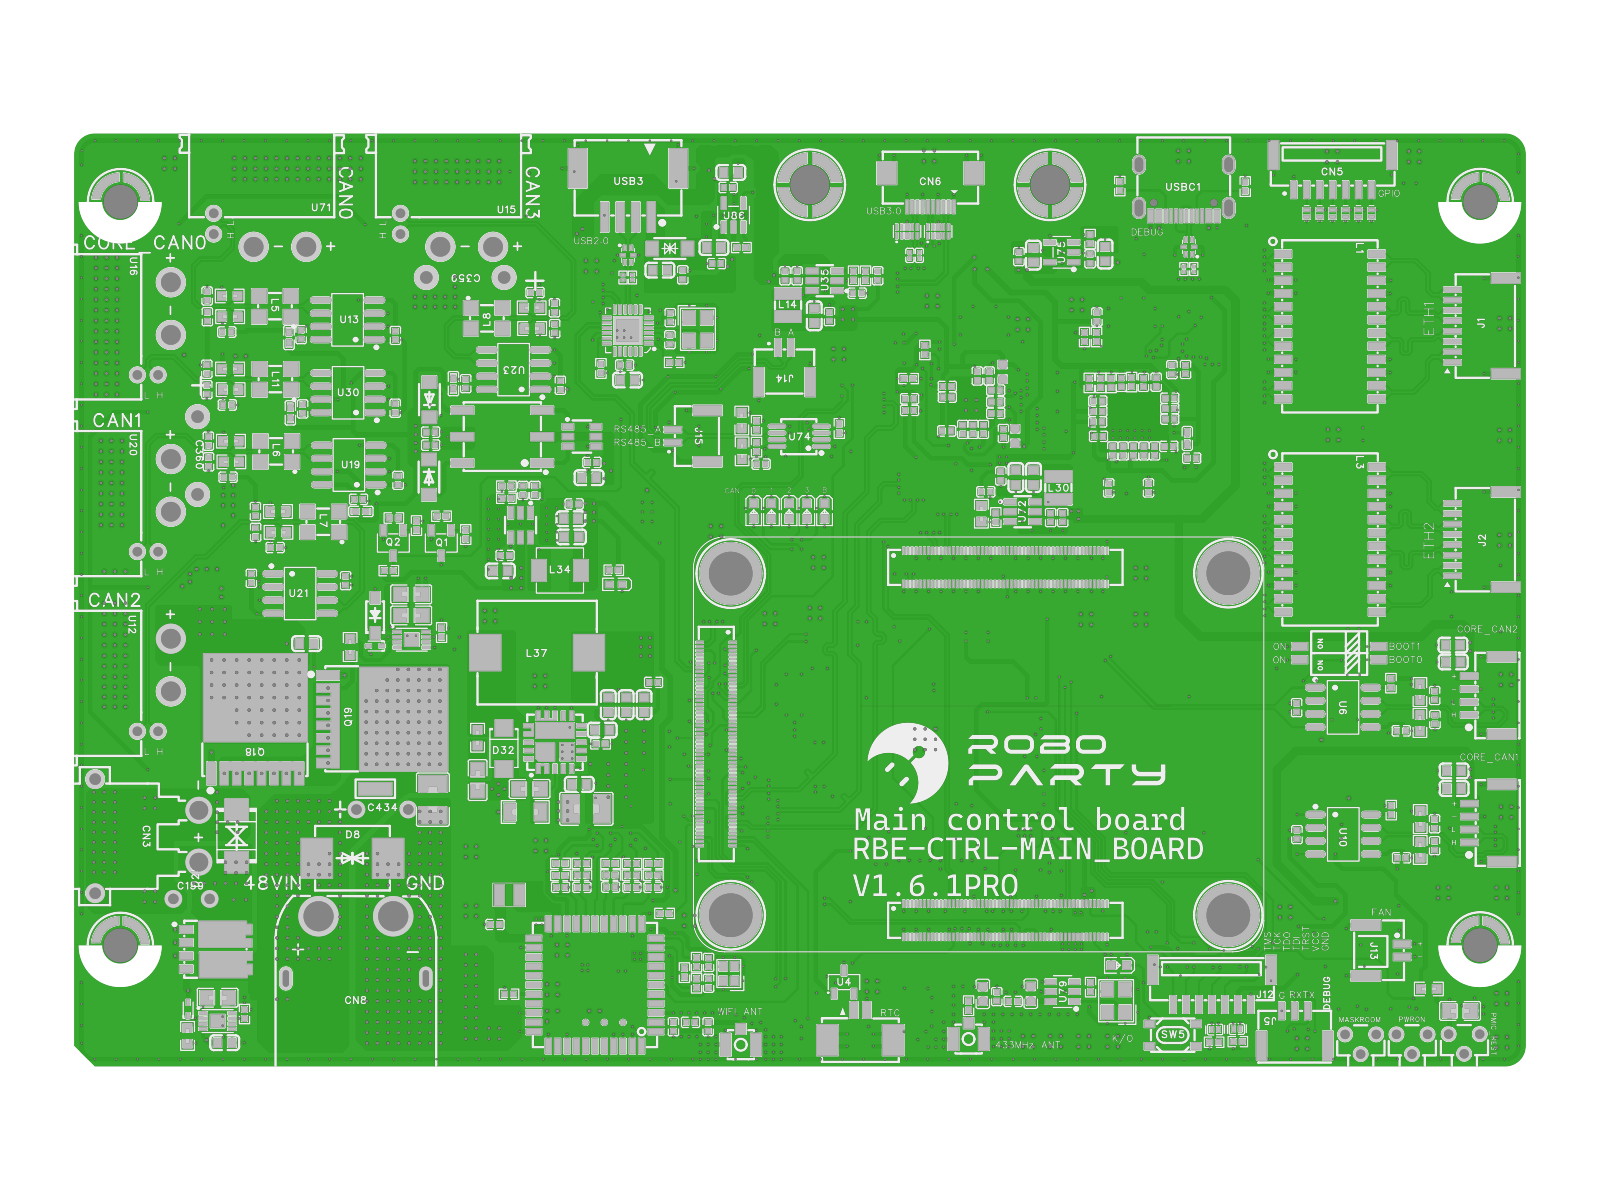
主控板#
计算与互连 · RBE-MAIN-RK3588S · 料号 YCL.E000278 · 设计修订 V1.6.1pro
计算、运动调度与电源分配的中枢。应用处理器负责视觉、语音与推理任务,实时控制单元负责运动调度和电源时序,两者分工协作。
通过 CANFD 与关节驱动器交换指令和状态,接收 IMU 反馈,并连接头部和背部接口模块。
背部接口板#
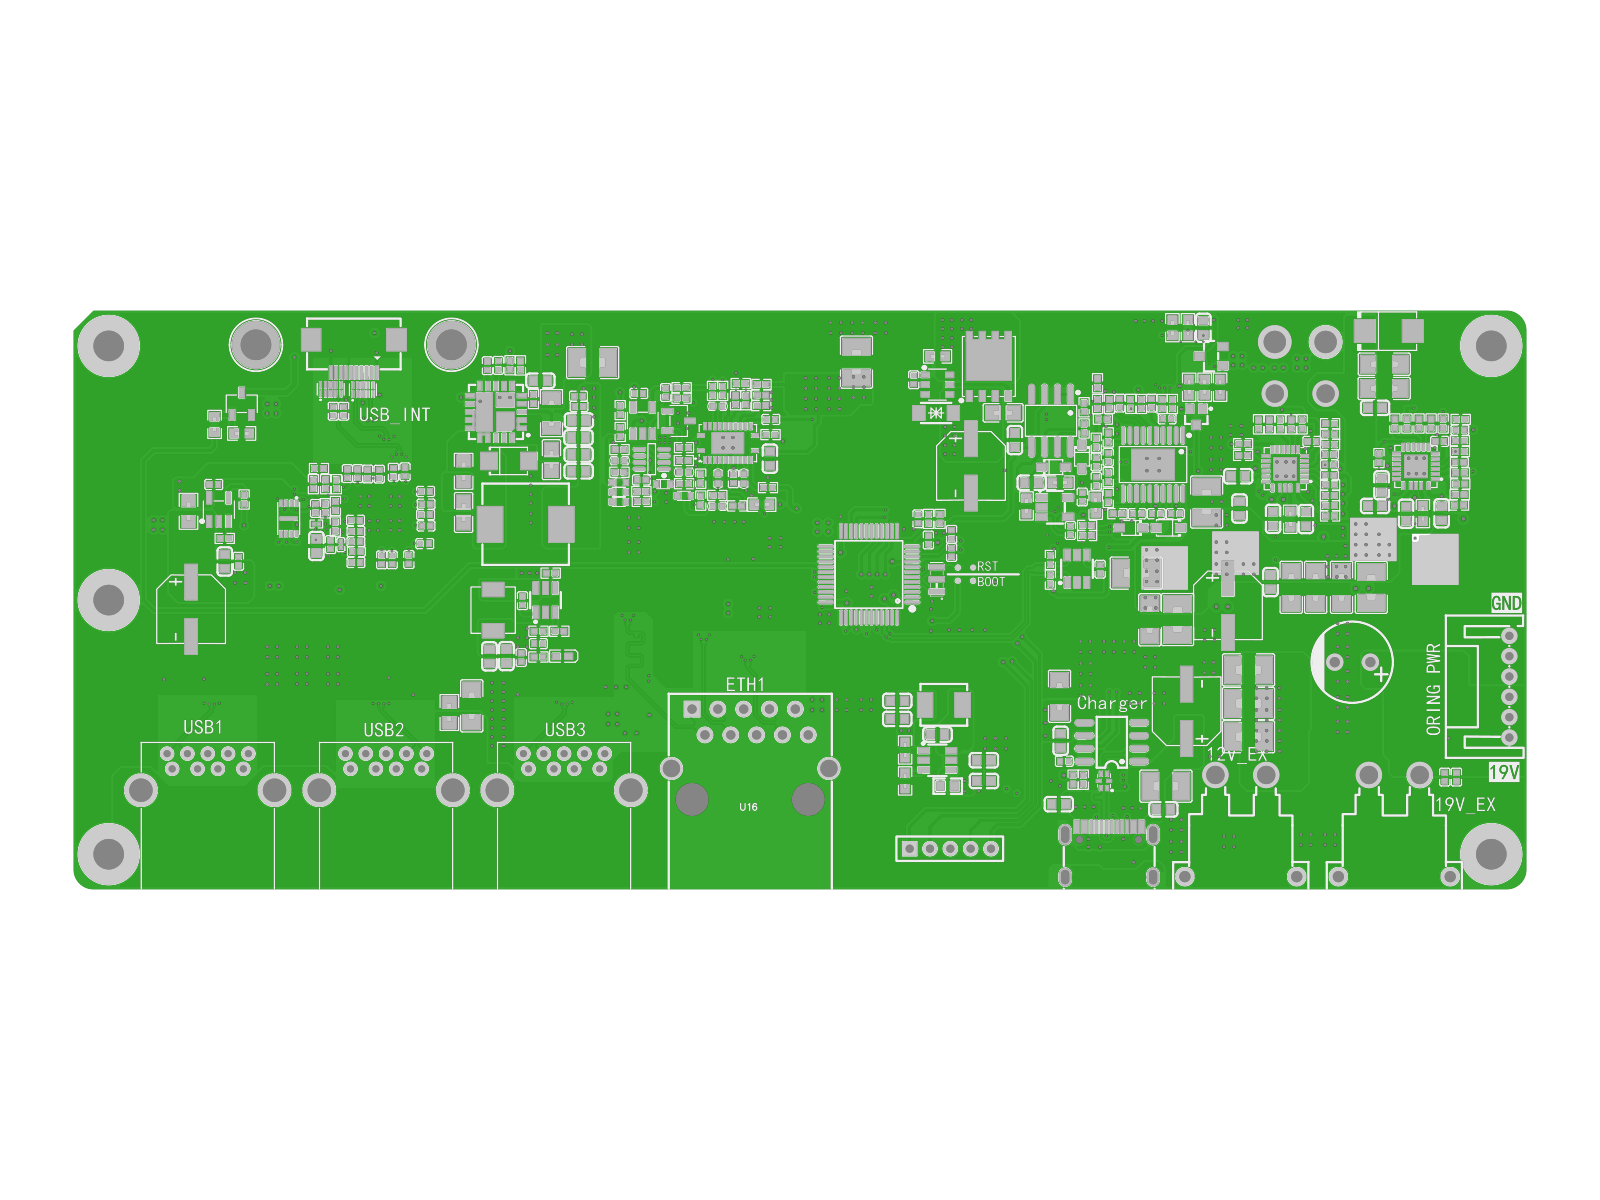
计算与互连 · RBE_PWR_BACKHUB · 料号 YCL.E000191 · 设计修订 V2.1
汇集扩展设备接口与电源通路,提供 USB、以太网和多路电源接口,承担 30V 小电池支路的充放电管理。
与主控通过 USB3.0 FPC 和千兆以太网连接。架构设计包含可选 Jetson NX 扩展位。
USB3.0 柔性互连#
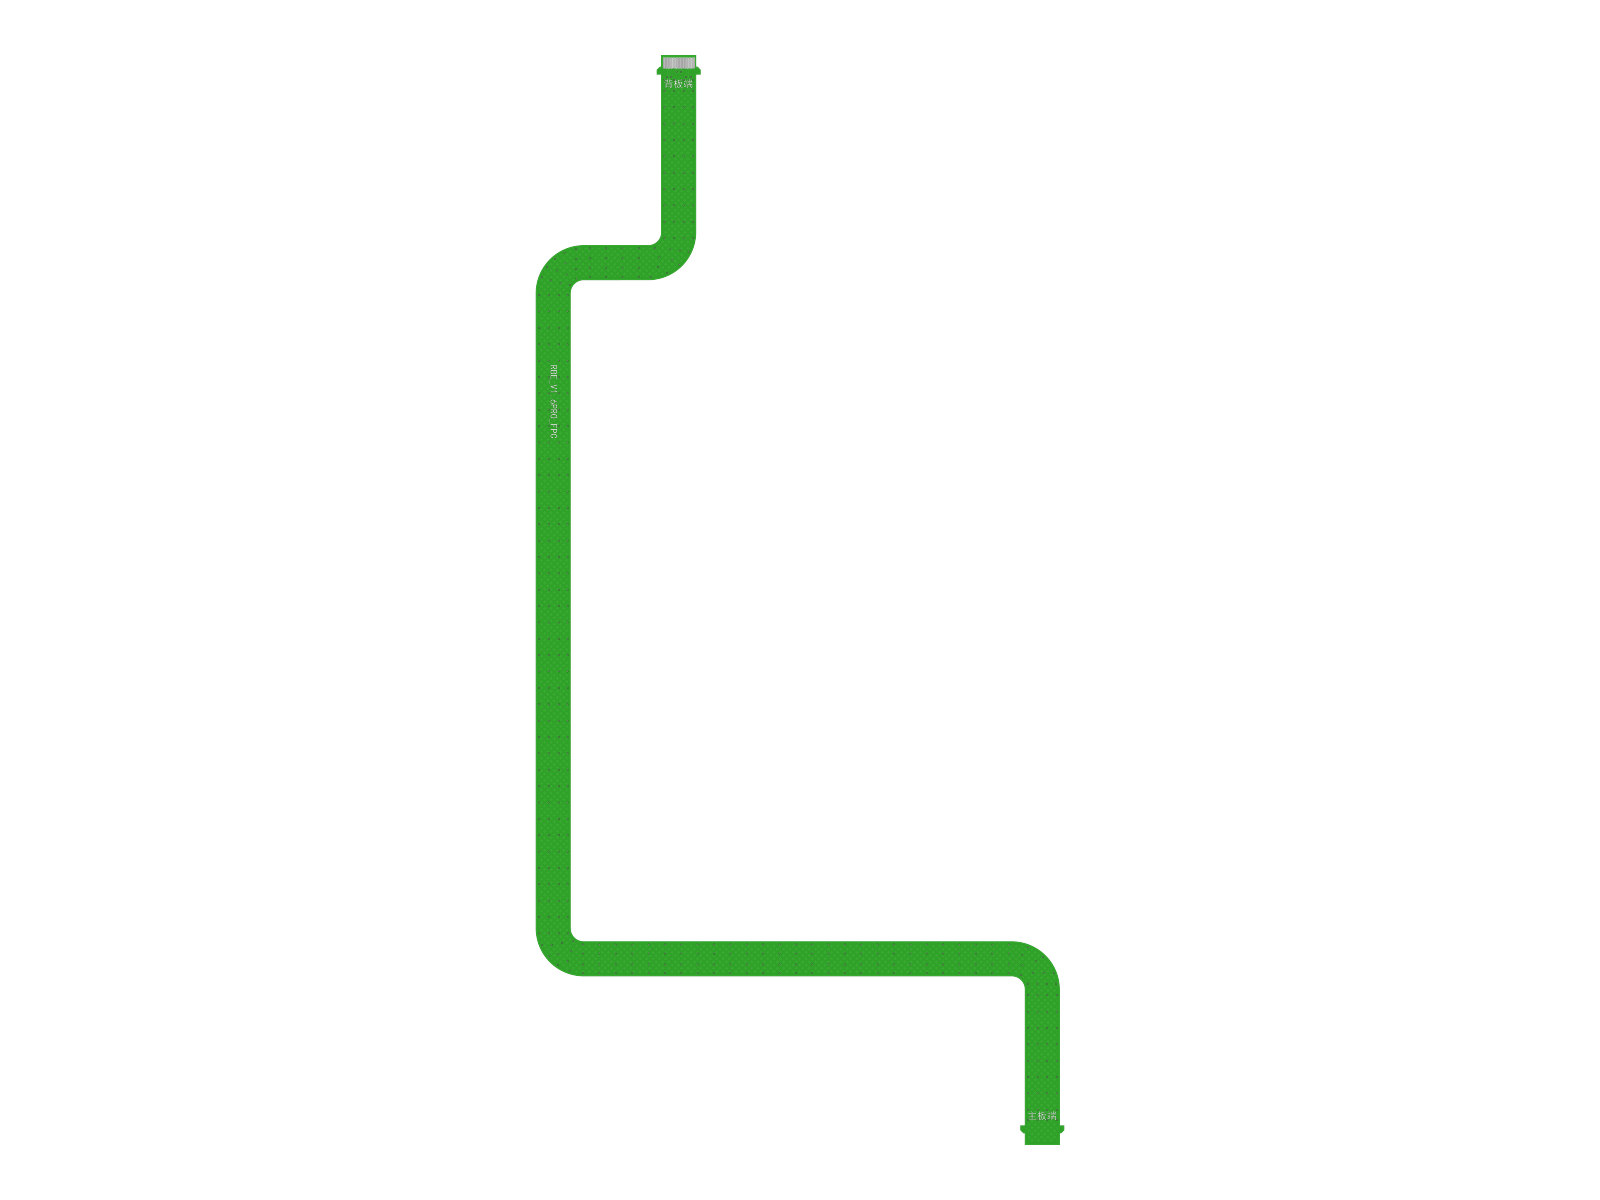
计算与互连 · FPC · 料号 YCL.E000270 · 设计修订 V1.0
连接主控板与背部接口板的高速差分链路,在两个系统枢纽之间建立 USB3.0 互连。
连接对象:主控板、背部接口板。
IMU 板#
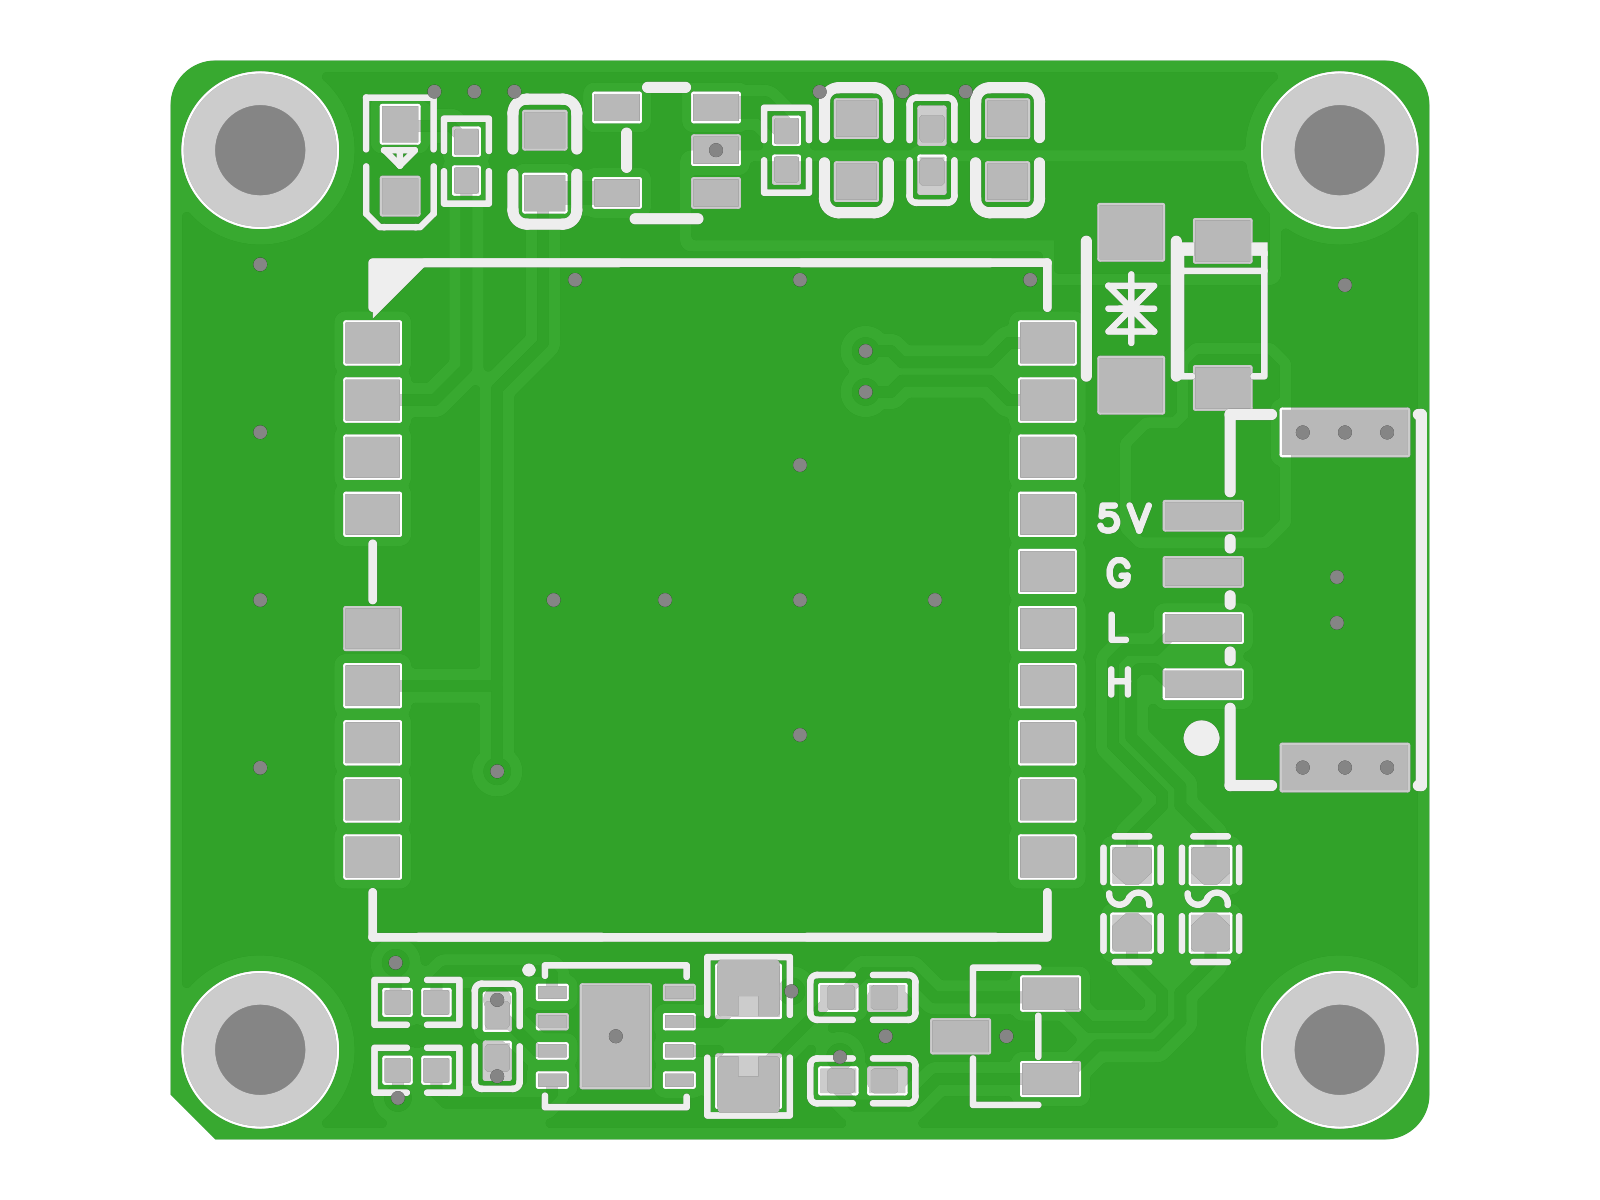
感知与交互 · RBE-SENS-IMU · 料号 YCL.E000059 · 设计修订 V1.0
提供空间姿态与运动反馈,作为双足平衡控制的感知输入。独立布置于远离电机功率回路的位置。
经高速串行链路向主控提供反馈。
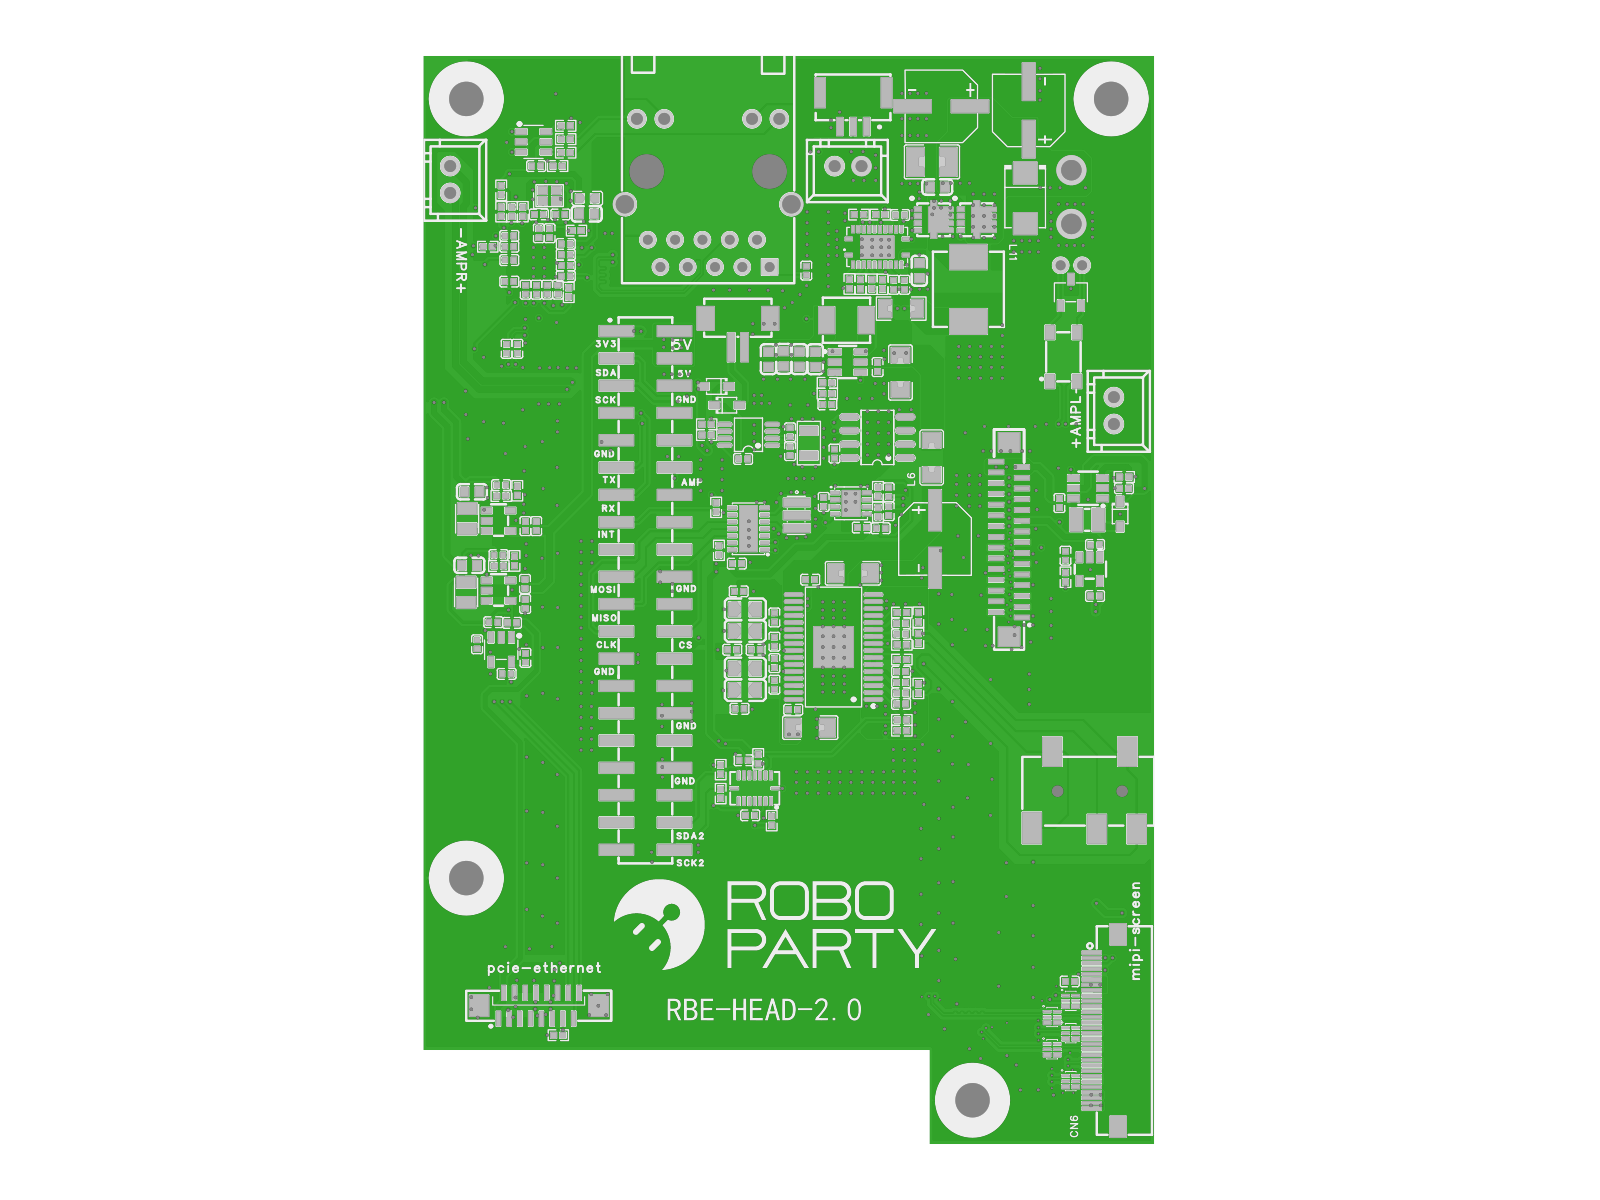
头部交互板#
感知与交互 · RBE-PWR-HEAD · 料号 YCL.E000225 · 设计修订 V2.0
连接摄像、麦克风、扬声与 MIPI 显示,形成头部的视觉、音频和显示交互通路。
摄像头视频与语音预处理结果通过高速数据链路送往主控。
手部转接板#
感知与交互 · RBE-PWR-HANDPlusPro · 料号 YCL.E000211 · 设计修订 V1.0
在手部关节线束与主控之间承担接口转换,连接手部末端与整机控制接口。
连接对象:手部关节线束、主控接口。
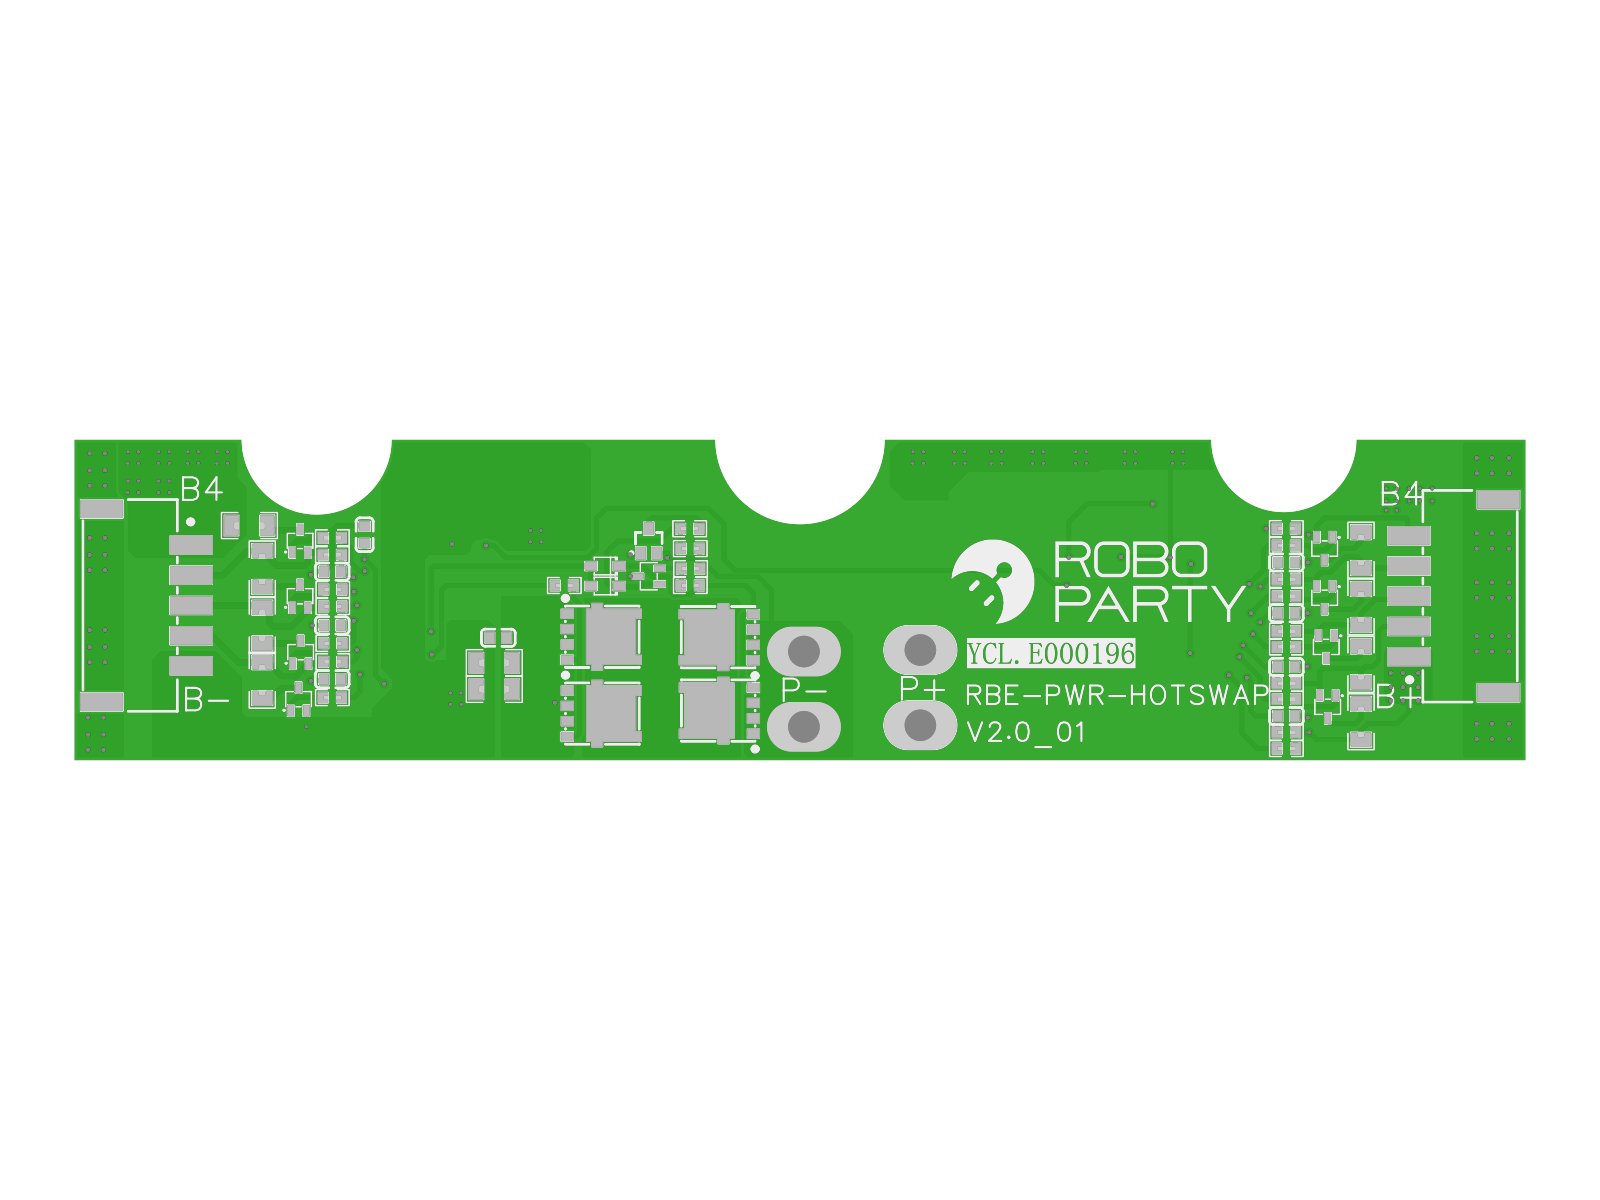
小电池保护板#
供电与状态 · RBE-PWR-HOTSWAP · 料号 YCL.E000268 · 设计修订 V2.0
位于小电池与背部接口板之间,参与备用电源支路的充放电。主电正常时配合小电池充电,主电中断时由小电池支路向背部接口板供电。
连接对象:30V 小电池、背部接口板。
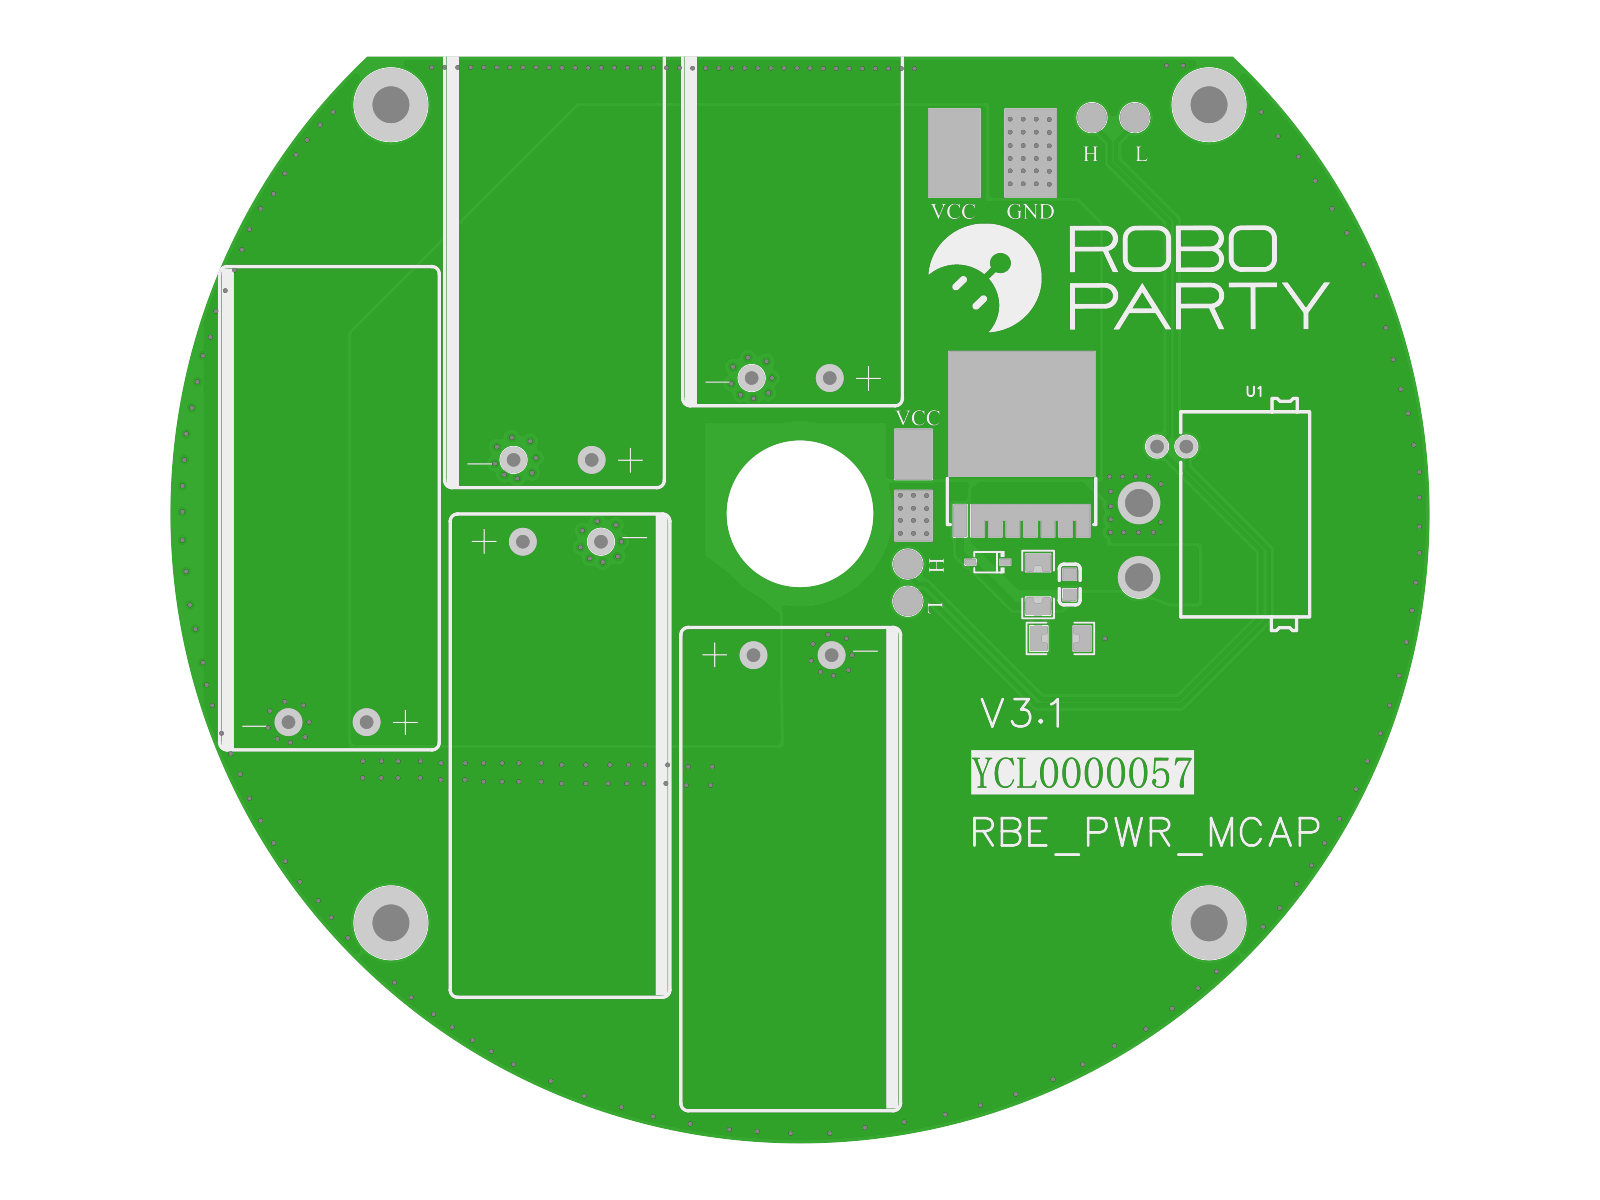
电机电容板#
供电与状态 · RBE-PWR-MCAP · 料号 YCL.E000057 · 设计修订 V3.1
在电机端就近提供本地储能,吸收换向尖峰、稳定母线电压并抑制传导干扰。
协作对象:电机与驱动器的功率回路。
风扇电源板#
供电与状态 · RBE-PWR-FAN · 料号 YCL.E000062 · 设计修订 V2.0
为髋部散热风扇供电与调速,服务于本体的散热系统。
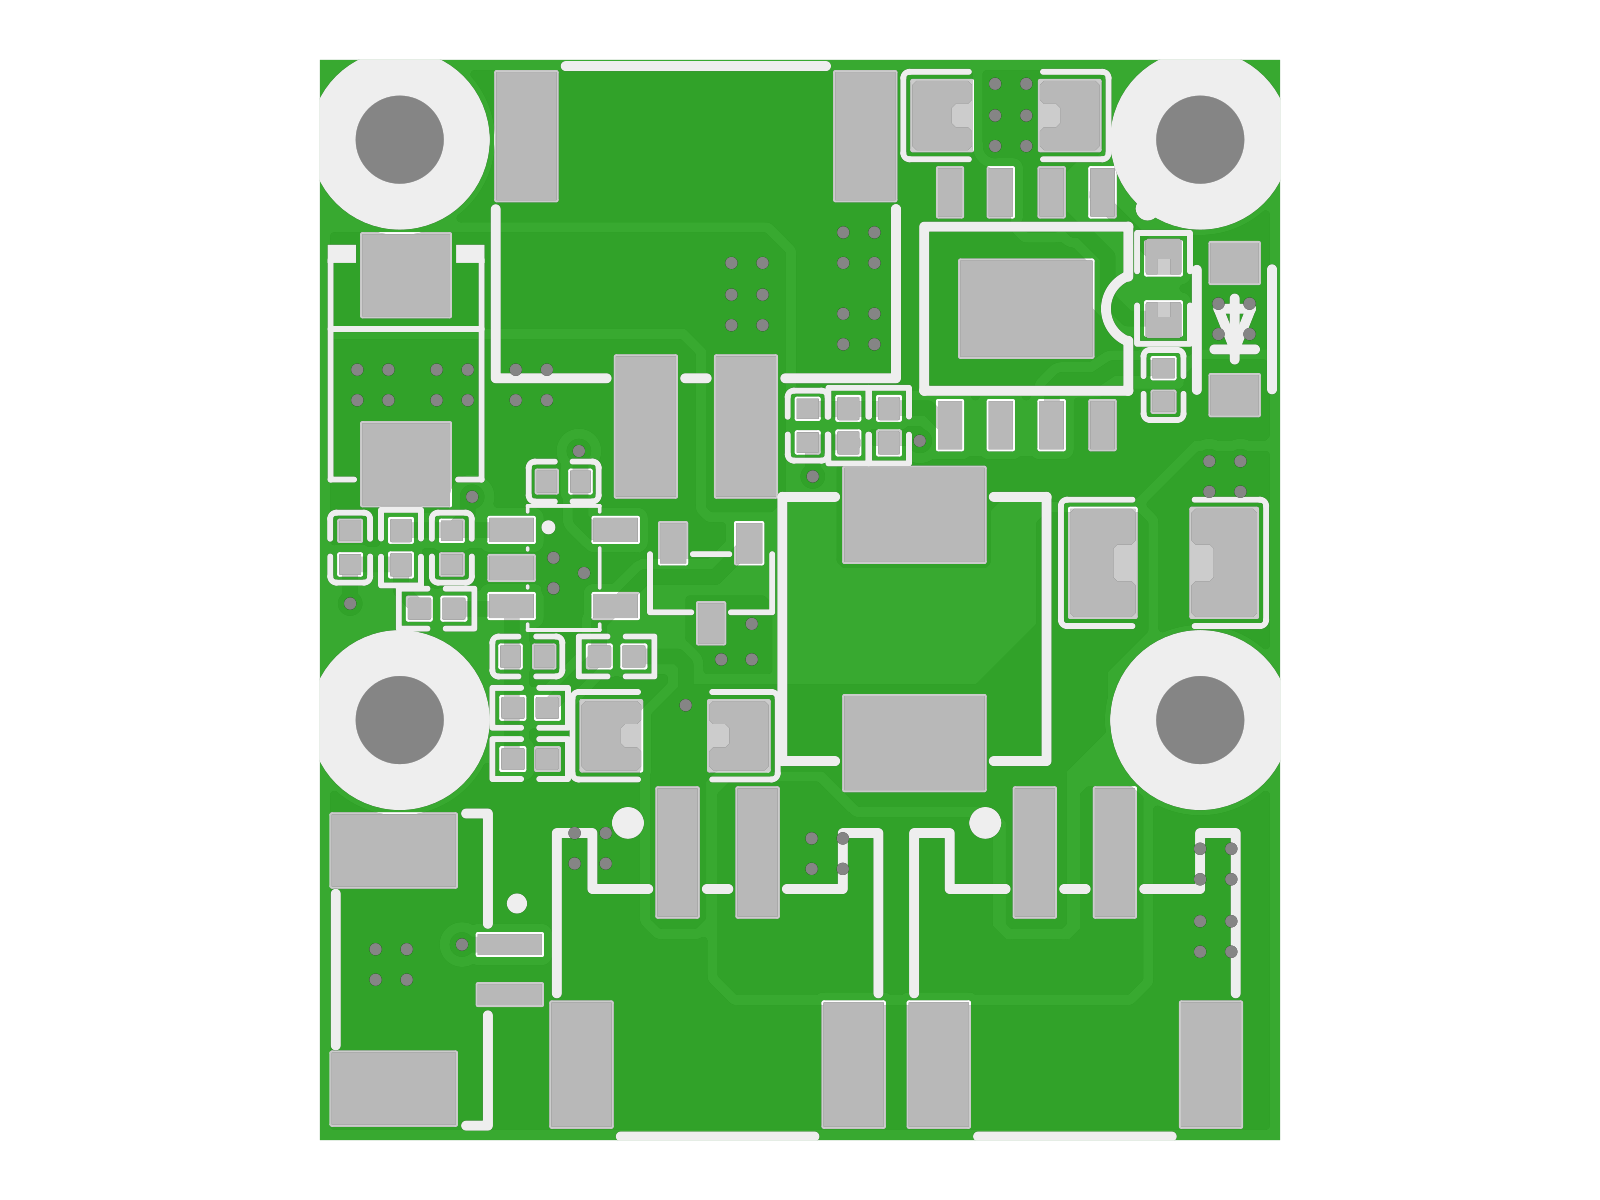
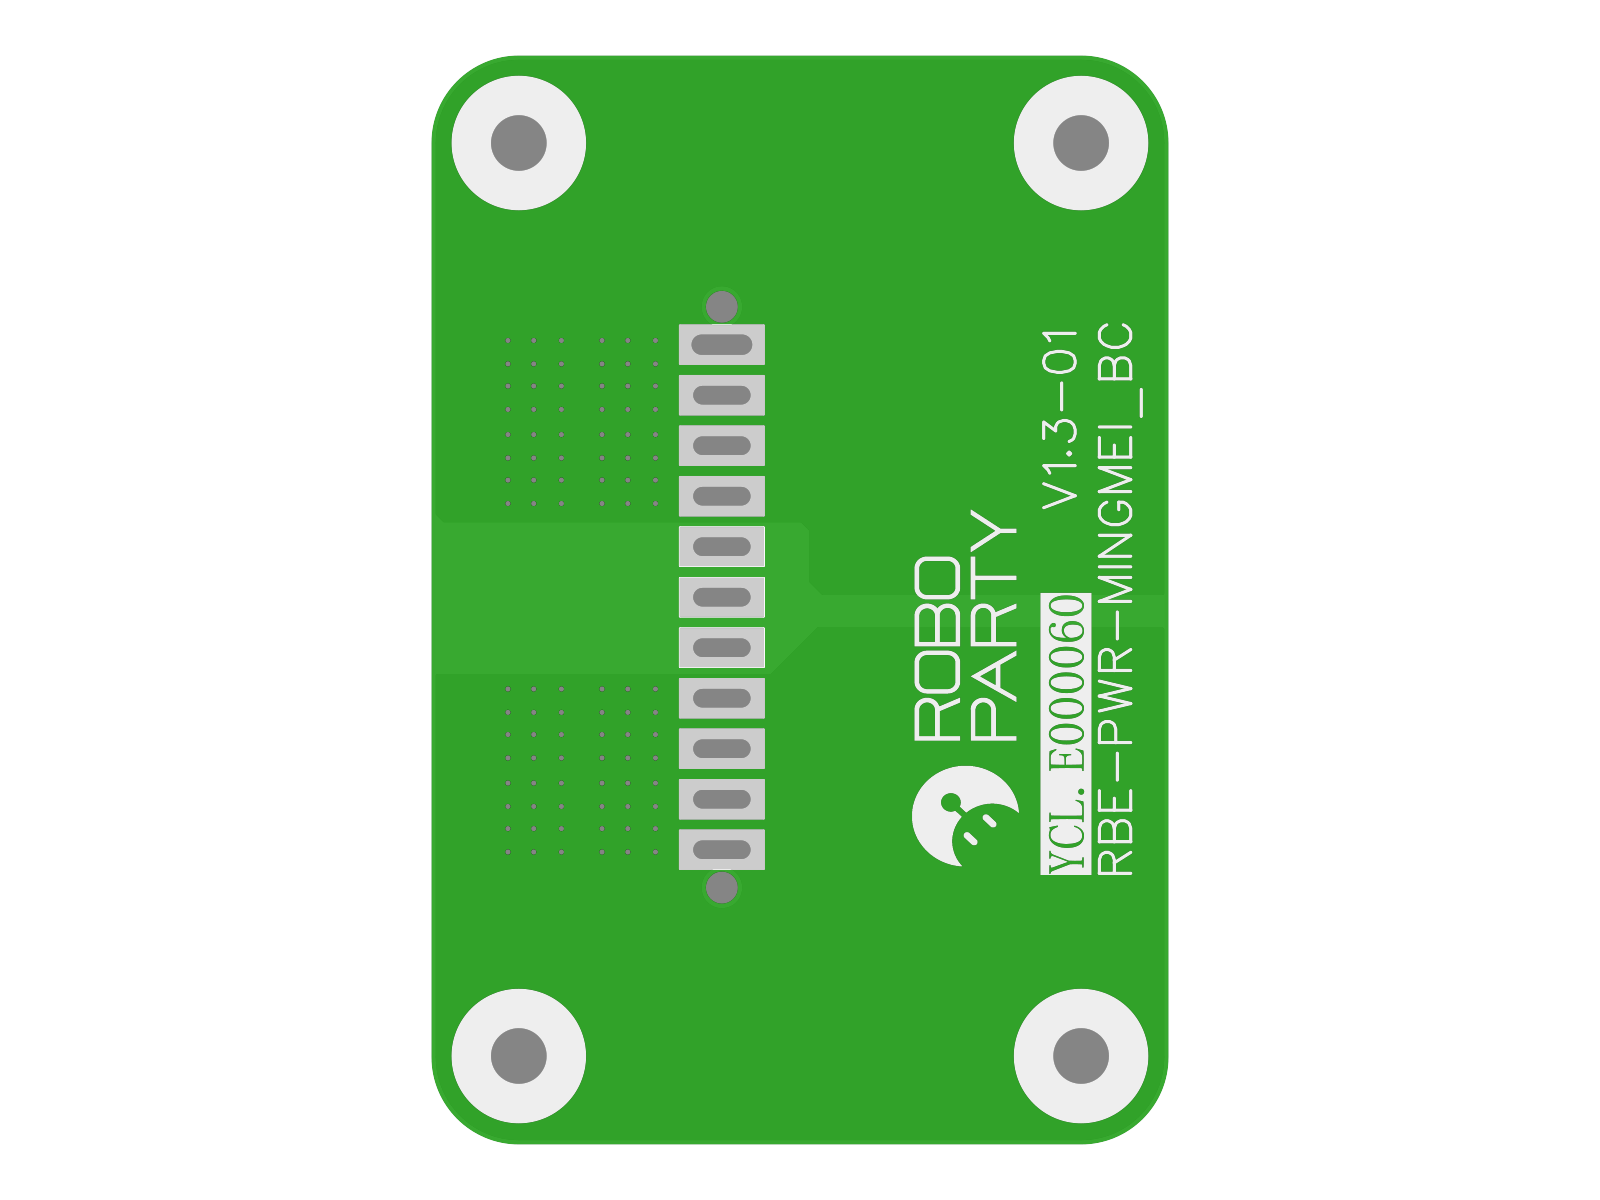
电池转接板#
供电与状态 · RBE-PWR-MINGMEI-BC · 料号 YCL.E000060 · 设计修订 V1.1
用于电池连接转接。
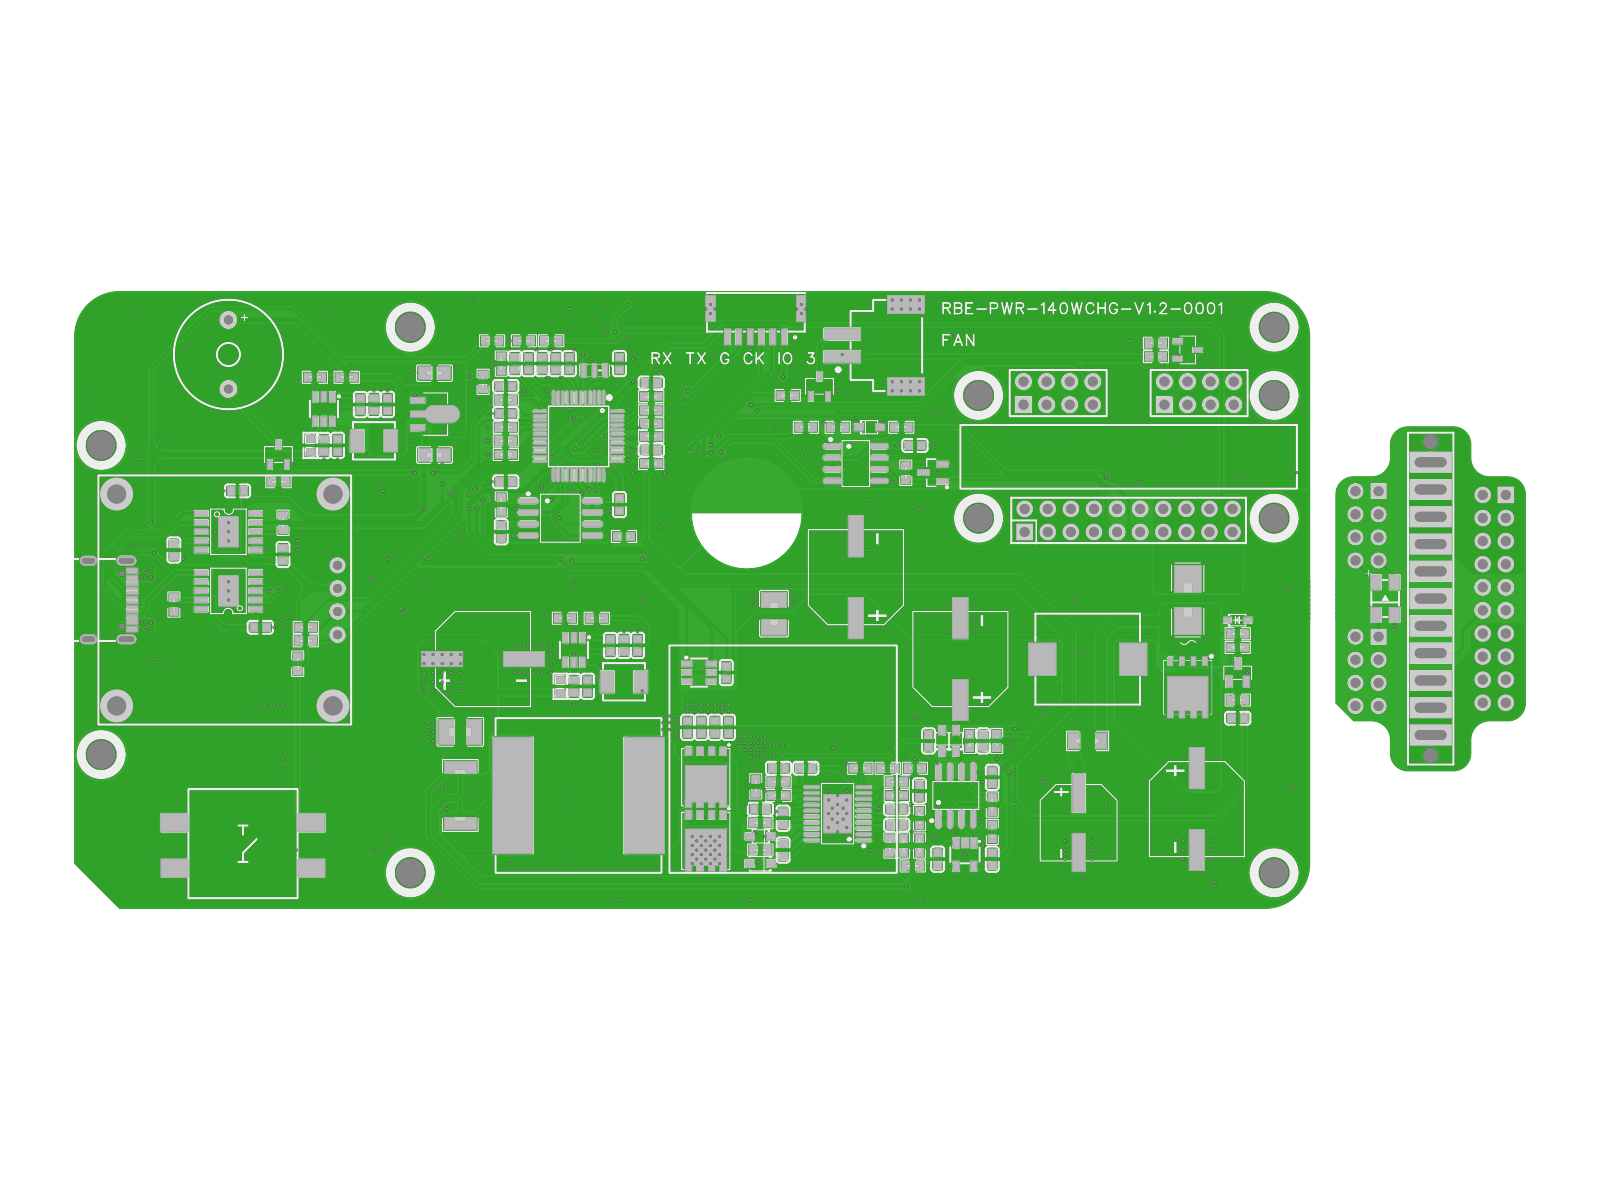
充电器板#
供电与状态 · RBE_PWR_140WCHG · 料号 YCL.E000223 · 设计修订 V1.0
承担 48V 主电池的充电管理,构成主电源的充电环节。
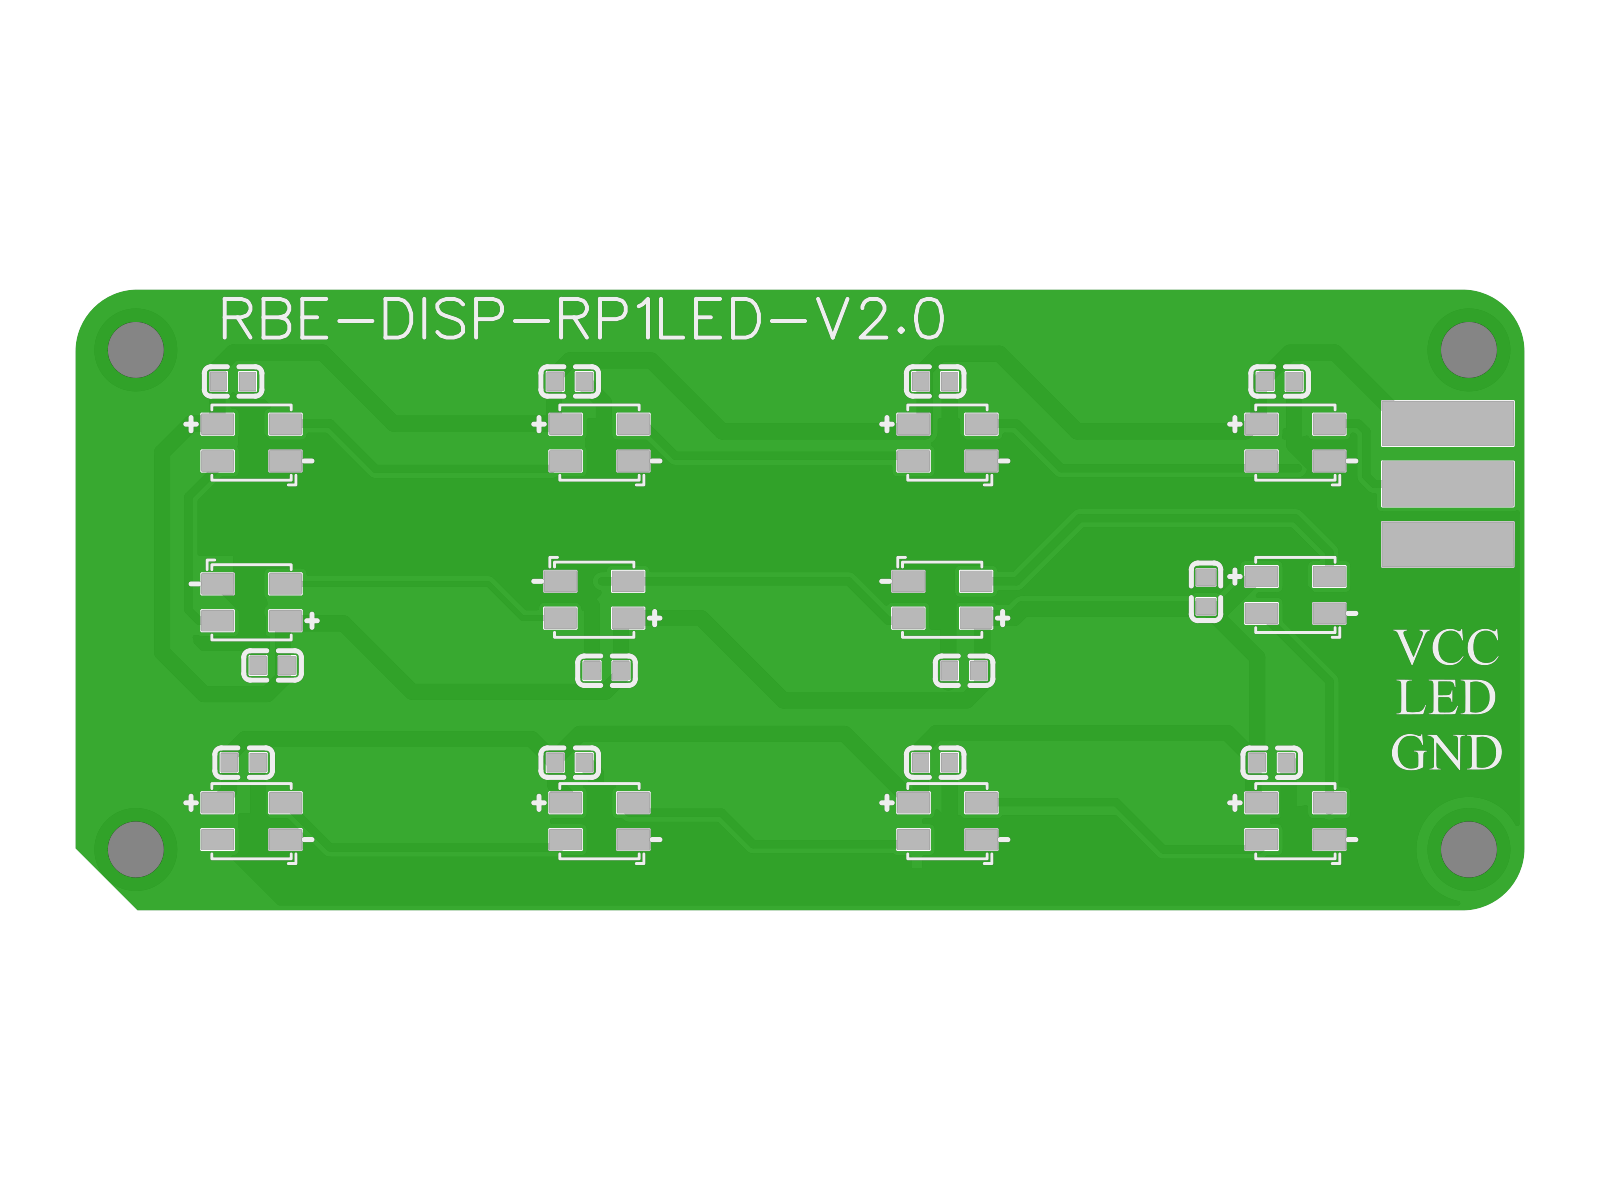
LOGO 灯板#
供电与状态 · LAMP · 料号 YCL.E000063 · 设计修订 V2.0
提供 LOGO 状态指示,由主控供电和控制。
控制路径:GPIO / PWM。
背部电源指示灯板#
供电与状态 · INDICATOR · 料号 YCL.E000255 · 设计修订 V1.0
将电源与充电状态转为外部可见的指示。
RBE-COMM-433TX#
通信板卡设计 · RBE-COMM-433TX · 料号 YCL.E000212 · 设计修订 V1.0
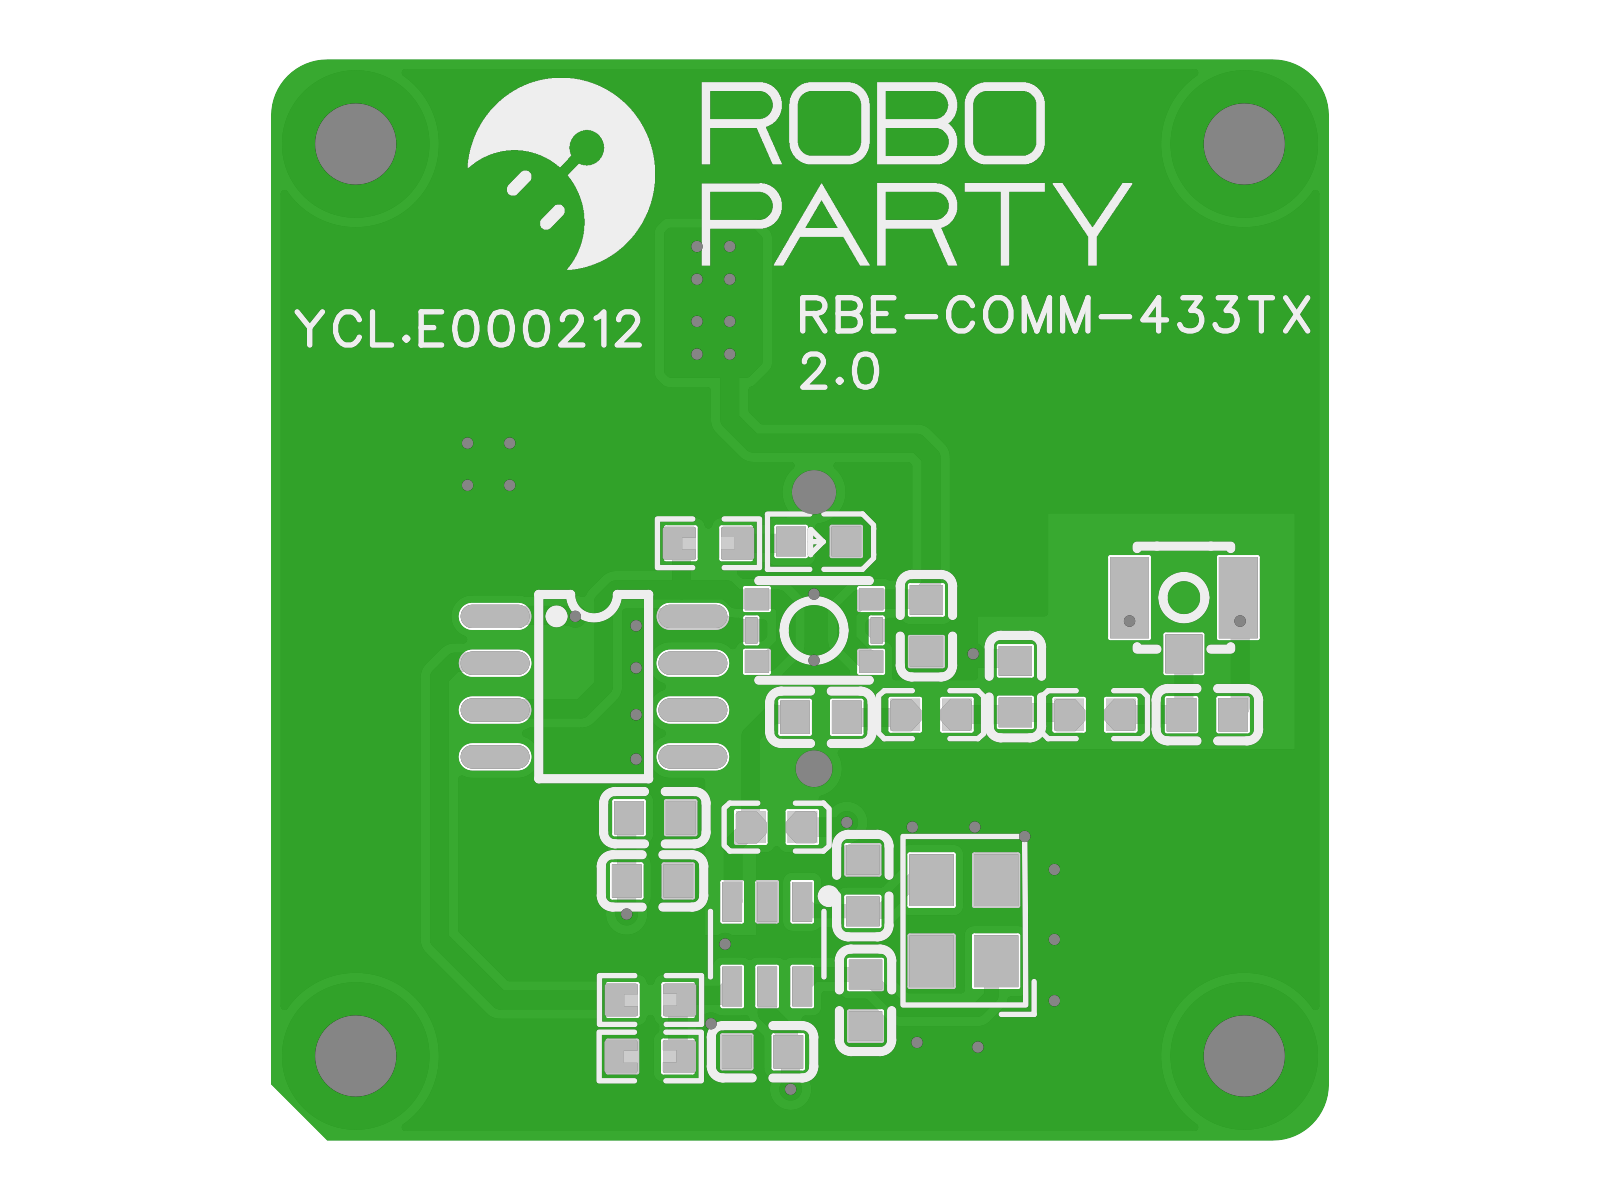
板卡资料:5966da24 · 装机选件与数量以对应整机 BOM 为准。
系统连接#
主控与背部接口板构成系统枢纽。主电源、备用支路与数据控制链路各有分工。
供电关系#
| 连接 | 链路 | 说明 |
|---|---|---|
| 充电器板 → 48V 主电池 | 主电池充电 | 充电器板承担主电池充电管理。 |
| 48V 主电池 → 主控板 | 48V 主供电 | 主控组织电源时序与模块分配。 |
| 48V 主电池 → 背部接口板 | 48V 直供 | 背部接口板由主电池直接供电。 |
| 主控板 → 执行器 | 主控供电 | 主控向电机与驱动器分配供电。 |
| 背部接口板 ↔ 小电池保护板 / 30V 小电池 | 30V 充放电 | 正常充电与备用支路反向供电。 |
主供电与备用充放电分别阅读;原图的流动亮段仅作方向示意。
数据与控制#
| 连接 | 链路 | 说明 |
|---|---|---|
| 头部交互板 → 主控板 | 高速数据链路 | 摄像视频与语音预处理结果上传。 |
| 主控板 ↔ 背部接口板 | USB3.0 FPC / 千兆以太网 | 连接接口扩展与系统计算。 |
| IMU ↔ 主控板 | 高速串行链路 | 传送空间姿态与运动反馈。 |
| 主控板 ↔ 电机驱动器 | 5 路 CANFD | 下发运动指令,接收状态反馈。 |
| 主控板 → LOGO 灯板 | GPIO / PWM | 控制状态指示。 |
| 背部接口板 ↔ 可选 Jetson NX | PCIe / USB | 为额外计算模块提供扩展路径。 |
| 急停输入 → 实时控制单元 | 硬线 / 433MHz | 架构中的急停输入路径。 |
连接箭头表示方向;Jetson NX 是可选扩展。急停路径不代表安全等级或响应时间。
计算与实时控制分工#
应用计算处理视觉、语音与推理,实时控制处理运动调度和电源时序。CANFD 连接关节驱动器,指令下发与状态回传形成控制链路。
感知接入运动系统#
IMU 提供姿态与运动反馈,头部连接摄像和音频交互。传感信息经各自的数据链路进入主控,执行器完成本地闭环与运动执行。
扩展设备与辅助模块#
背部接口板连接扩展设备与备用电源;手部转接、散热、电机端储能和状态指示分别承担局部功能。Jetson NX 为可选算力扩展。
机械结构#
机械设计分为通用件与上肢配置专用件。按整机配置、料号和修订选择零件模型,再结合工程图与制造要求查阅。
| 工艺 | 入口 | 可查资料 |
|---|---|---|
| CNC | CNC 零件模型 | Common、5DOF、7DOF零件STEP |
| 3D打印 | 3D 打印零件模型 | 压线块STEP模型 |
YCL.M000225 对应通用腰部 Yaw 限位环,YCL.M000341 对应七自由度上肢目录中的 55 限位环。下载文件保留原始 STEP 几何与单位;加工需同时使用对应修订的工程图、BOM 与制造要求。
装配与线束#
装配设计通过实例、料号和位置组织零件,整机 BOM 则给出物料与装配层级。零件爆炸与拆装分析以装配 CAD 和对应 BOM 为依据。
线束连接主控、驱动器、传感与辅助模块。接线、供电、紧固和上电操作使用同一配置、对应修订的图纸及正式操作文件。