概览#
RP1 是 RoboParty 的全开源人形机器人平台。从机械结构、电路板、线束,到固件、设备驱动、机器人模型,再到训练与部署代码,RP1 的每一层都全栈开源,公开在Github仓库。你可以研究其中一个子系统,可以照着资料复刻一台机器人,也可以在它之上尝试自己的控制方法和学习流程。
我们希望:让机器人成为人类信赖的伙伴
RP1 面向个人开发者、科研团队和教学场景。我们要提供一台性能强悍的机器人,让算法研究更轻松;我们要提供一台更开源的机器人,让教学更方便。RP1 想成为这样一个共同的起点。
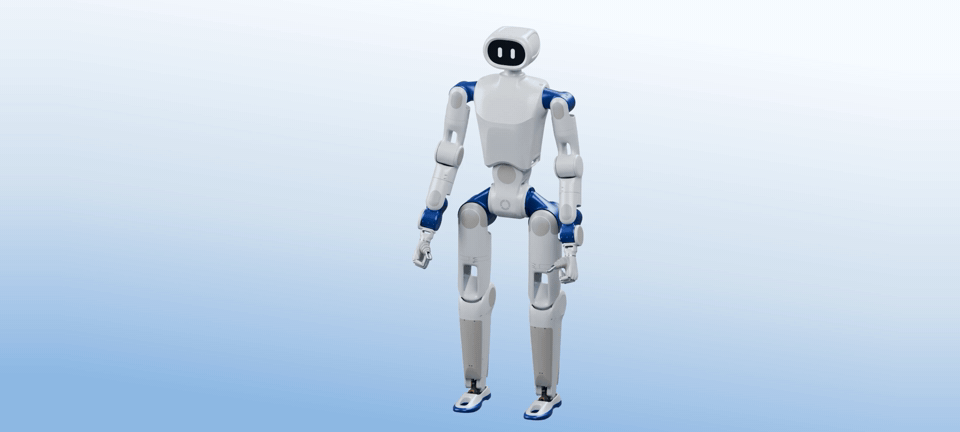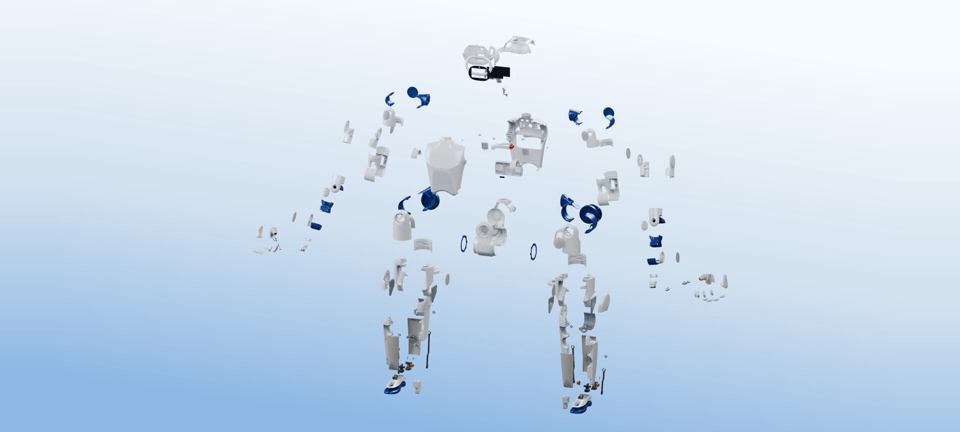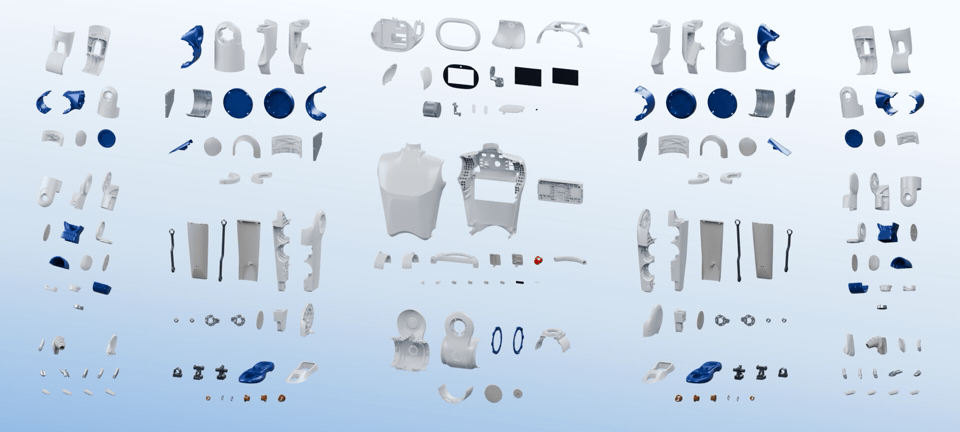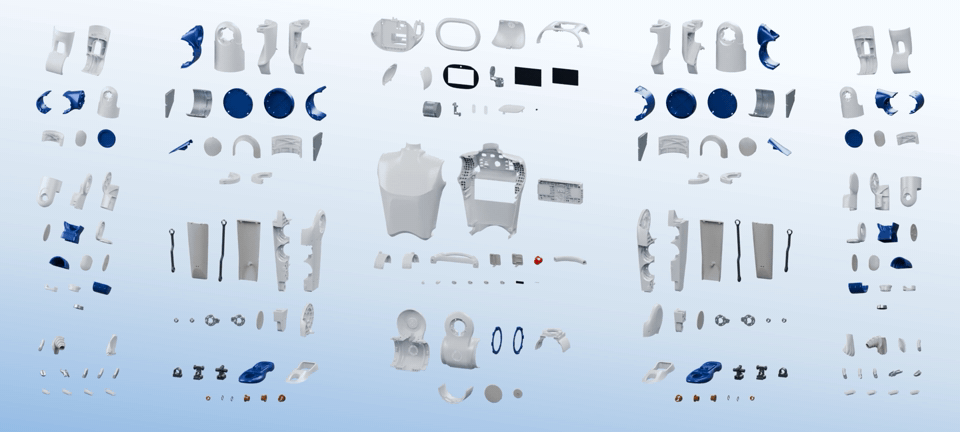
一台机器人,完整的开放体系#
RP1 的开放分为三层:
| 层次 | 开放了什么 | 对应仓库 |
|---|---|---|
| 可查阅的硬件 | 机械 CAD、工程图、原理图、PCB 走线、Gerber、线束图纸、BOM 与装配资料 | RP1_hardware、RP1_description |
| 可拓展的软件 | Linux BSP、USB-CAN-FD 通信桥、电机 / IMU / 灵巧手 / 相机驱动、ROS 2 推理框架、Python SDK | RP1_firmware、RP1_deploy |
| 可探索的智能 | 行走训练、对抗式动作先验(AMP)、动作模仿(BeyondMimic)、Sim2Sim 迁移检查 | RP1_train |
这三层之间的接口也是公开的:训练用的机器人模型、导出的策略和实机的电机映射使用同一套关节定义,每一步的对应关系都写在配置文件里。你在任何一层做的修改,都能顺着这条链路追到其他层。
规格一览#
产品参数#
RP1 系列提供 RP1 和 RP1 Pro 两种配置。以下技术参数与 RP1 官网详情页一致,标配与选配项目分别注明。
结构参数#
| 参数 | RP1 | RP1 Pro |
|---|---|---|
| 身高 | 1.35 m | 1.35 m |
| 体重 | 约 39 kg(含末端执行器和电池) | 约 41 kg(含末端执行器和电池) |
| 站立尺寸 | 1350 × 450 × 200 mm(身高 × 体宽 × 身厚) | 1350 × 450 × 200 mm(身高 × 体宽 × 身厚) |
| 大腿长度 | 250 mm | 250 mm |
| 小腿长度 | 300 mm | 300 mm |
| 单臂总长度 | 550 mm | 550 mm |
| 主动自由度 | 24 | 30 |
| 头部自由度 | 0 | 2 |
| 单臂自由度 | 5 | 7 |
| 腰部自由度 | 2 | 2 |
| 单腿自由度 | 6 | 6 |
运动与动力#
| 参数 | RP1 | RP1 Pro |
|---|---|---|
| 最高跑步速度 | ≤4 m/s | ≤4 m/s |
| 手臂最大负载 | 5 kg | 5 kg |
| 模组峰值扭矩 | 160 N·m(100 mm 外径型号) | 160 N·m(100 mm 外径型号) |
| 关节模组 | 四款自研模组,双级行星内转子结构 | 四款自研模组,双级行星内转子结构 |
| 最大台阶跨越高度 | 50 mm | 50 mm |
| 避障最小尺寸 | 50 mm | 50 mm |
| 爬坡能力 | 30° | 30° |
| 自动出箱 | 支持 | 支持 |
电池与充电#
| 参数 | RP1 | RP1 Pro |
|---|---|---|
| 电池容量 | 10 Ah | 10 Ah |
| 续航时间 | 3 h | 3 h |
| 充电时间 | 1.5 h | 1.5 h |
| 电池设计 | 大小双电池设计 | 大小双电池设计 |
| 电池更换 | 支持热插拔,无需关机 | 支持热插拔,无需关机 |
| 充电方式 | 140 W USB-C 快充、磁吸充电 | 140 W USB-C 快充、磁吸充电 |
| 边充边用 | 支持 | 支持 |
感知与拓展#
| 参数 | RP1 | RP1 Pro |
|---|---|---|
| 标配头部 | 运控头 | 交互头 |
| 标配末端 | 假手 | 6 自由度灵巧手 |
| 标配视觉传感器 | 无 | 单目 RGB 相机 ×1 |
| 深度相机 | Intel D435i(可选配) | Intel D435i(可选配) |
| 可更换头部 | 运控头、感知头、交互头、数采头(按需选配) | 运控头、感知头、交互头、数采头(按需选配) |
| 灵巧手 | 6 自由度或 22 自由度配置(可选配) | 6 自由度或 22 自由度配置(可选配) |
| 支持的末端执行器 | 假手、灵巧手、夹爪 | 假手、灵巧手、夹爪 |
| 运动传感器 | 高精度六轴 IMU ×1 | 高精度六轴 IMU ×1 |
| 感知头传感器 | Intel D435i 深度相机 + 3D 激光雷达(感知头配置) | Intel D435i 深度相机 + 3D 激光雷达(感知头配置) |
| 数采头传感器 | 双目 RGB 相机 ×1(数采头配置) | 双目 RGB 相机 ×1(数采头配置) |
| 末端走线 | 24 V 内走线,预留转接板 | 24 V 内走线,预留转接板 |
| 拓展接口 | 预留硬件接口与结构孔位,支持多协议扩展 | 预留硬件接口与结构孔位,支持多协议扩展 |
| 其他传感器 | 多类感知传感器(可选配) | 多类感知传感器(可选配) |
计算与通信#
| 参数 | RP1 | RP1 Pro |
|---|---|---|
| 基础计算模块 | RK3588 ×1 | RK3588 ×1 + A733 |
| 开发计算模块 | 选配 | Orin NX (16 GB) |
| 无线通信 | Wi-Fi 6、蓝牙 5.2、4G | Wi-Fi 6、蓝牙 5.2、4G |
| 调试接口 | USB Type-A ×2、USB Type-C ×2、RJ45 ×2 | USB Type-A ×2、USB Type-C ×2、RJ45 ×2 |
| 交互模块 | 扬声器 | 扬声器、麦克风、交互屏 |
| 控制方式 | 遥控、APP | 遥控、APP、语音控制 |
结构与安全#
| 参数 | RP1 | RP1 Pro |
|---|---|---|
| 工作温度 | −10~40 ℃ | −10~40 ℃ |
| 机身材质 | AL6061/7075 铝合金、工程塑料与特种橡胶 | AL6061/7075 铝合金、工程塑料与特种橡胶 |
| 急停保护 | 遥控与随身急停装置,三路急停冗余 | 遥控与随身急停装置,三路急停冗余 |
| 关节保护 | 关节全包围防夹手设计 | 关节全包围防夹手设计 |
| 搬运与维护 | 圆润软胶把手,电池后出设计 | 圆润软胶把手,电池后出设计 |
开源与开发#
| 参数 | RP1 | RP1 Pro |
|---|---|---|
| 硬件开源 | 支持 | 支持 |
| 二次开发 | 支持 | 支持 |
| 硬件资料 | 模组及本体结构图、BOM、接口、PCB 与 3D 模型 | 模组及本体结构图、BOM、接口、PCB 与 3D 模型 |
| 软件资料 | 操作系统、电机驱动、步态算法、感知与决策模型、ROS 2 中间件、SDK、仿真环境与训练代码 | 操作系统、电机驱动、步态算法、感知与决策模型、ROS 2 中间件、SDK、仿真环境与训练代码 |
- 运动性能与续航时间会因负载、地形、电池状态及软件配置而有所不同。
- 头部、末端与感知传感器因型号和选配方案而异,具体配置以所选版本为准。
机器人模型#
开源模型按身体运动关节分为两套,头部和手指不计入。这里的 24 / 28 轴是身体关节数,与上方整机主动自由度的统计口径不同:RP1 Pro 的 30 个主动自由度包含 28 个身体关节和 2 个头部关节,灵巧手的手指自由度另计。
| 模型 | 双腿 | 腰部 | 双臂 | 身体运动关节 | 部署配置 |
|---|---|---|---|---|---|
| 24 轴 | 6 × 2 | 2 | 5 × 2 | 24 | rp1_24dof |
| 28 轴 | 6 × 2 | 2 | 7 × 2 | 28 | rp1 |
28 轴模型比 24 轴模型在每侧手腕多出 Yaw 和 Pitch 两个关节。两套模型都以 URDF 和 MJCF 两种格式提供,可以直接在 MuJoCo 或 Isaac Lab 中加载。
说明 目前训练、仿真迁移检查和实机部署能完整衔接的是 24 轴配置。28 轴的部署配置已经写好,但默认策略文件尚未发布,也还没有专用的训练任务。
本体设计#
模块化。 头部单元和手部单元可以按任务更换,下肢和腰部作为共同的运动基础。末端可以接 RoboParty 自研的 RP Hand 灵巧手,也可以接其他执行器或传感器。
对称、标准化。 上肢完全对称,下肢的模具在左右两侧通用。备件种类少,维护、更换和升级都更简单。
结构即外壳。 主体结构本身就是外壳,减少了额外的覆盖件和重量;镂空部位既能当提手,也能在实验时临时加装相机等附加单元。机身内留有气流通道帮助散热。
为人机接触而设计。 圆润的轮廓配合软橡胶涂层,头部做成便于抓握的形状。蓝白配色避开了工业设备的压迫感和玩具的幼稚感,更像一件家用电器。
1.3 版本的改进。 髋关节 Pitch 电机上移,双腿间距缩小,整体比例更接近人体;手部电机改为串联方案,末端更紧凑;关节旋转截面由方形改为圆形。
电气与计算架构#
RP1 的电气系统分为电源、主控、拓展、交互、感知和执行六个部分,彼此通过 CAN-FD 总线、USB 3.0、千兆以太网和电源母线连接。
- 双电源。 48V 锂电池组是主电源,从胸腔背部抽拉安装,同时直供主控板和背部接口板。30V 小电池作为备用电源支持热插拔:主电正常时由背部接口板充电,主电瞬断时反向供电,短时维持关键控制回路。主电池由 140W 充电管理板配合自研充电仓充电。
- 计算与实时分离。 主控板 RBE-MAIN-RK3588S 上有两颗处理器:RK3588 应用处理器(NPU 6 TOPS,8GB LPDDR4x,32GB eMMC)负责推理、视觉、语音和交互;480MHz 实时 MCU 负责运动调度、电源时序和硬件急停。两者互不抢占。
- 分布式关节。 每个关节内置驱动器,在本地完成电流环、速度环和位置环。主控通过 CAN-FD 下发目标位置或力矩,并收回位置、温度和故障码。
- 独立的急停路径。 按架构设计,急停信号经硬线或 433MHz 进入实时 MCU,直接切断电机使能,不经过操作系统。
- 算力可扩展。 RP1 的基础计算模块为 RK3588 ×1,开发计算模块选配;RP1 Pro 的基础计算模块为 RK3588 ×1 + A733,开发计算模块为 Orin NX(16 GB)。背部接口板预留了 NVIDIA Jetson NX 扩展位,提供 USB 3.0、千兆网口、Type-C 和多路电源输出。
全部 14 块板卡的 Gerber、BOM、贴装坐标和 3D 模型都在 RP1_hardware 中,系统总览见仓库里的《RP1 硬件系统架构》PDF。
软件栈#
RP1 的软件从底向上分为四层:
| 层 | 做什么 | 仓库 |
|---|---|---|
| 板级系统 | 内核、设备树、引导程序和镜像构建;HPM USB-CAN-FD 桥的固件与上位机工具,把机器人的 CAN-FD 总线通过 USB 暴露给 Linux;APT 软件源与包管理 | RP1_firmware |
| 设备驱动 | IMU(HiPNUC)、电机(DM / EVO / LRO / RP / XYN 五类协议)、深度相机;RP Hand 的 Linux 驱动由 roboparty_dexhand 单独维护 | RP1_deploy、roboparty_dexhand |
| 机器人接口 | RobotInterface 读取 robot.yaml,把电机 ID、零位、方向、并联踝解算和 IMU 安装外参统一成"关节",向上提供一致的状态与动作 |
RP1_deploy |
| 策略运行 | ROS 2 推理节点加载 ONNX 策略,按配置拼接观测、运行网络、下发关节指令;支持手柄、/cmd_vel 和 ROS 2 服务控制 |
RP1_deploy |
驱动和机器人接口用 C++ 实现,并提供 Python 绑定(imu_py、motors_py、robot_py),可以绕过推理节点,直接用几行 Python 读 IMU、控制单个电机或整机下发动作。
控制周期#
默认部署配置的主机控制步长为 4 ms(250 Hz),每 5 步运行一次策略(50 Hz)。24 轴默认策略的单帧观测为 81 维:
| 字段 | 维度 |
|---|---|
| 机身角速度 | 3 |
| 重力方向投影 | 3 |
| 速度指令 | 3 |
| 关节位置(相对默认姿态) | 24 |
| 关节速度 | 24 |
| 上一步动作 | 24 |
策略输入是最近 3 帧拼接成的 243 维向量,输出 24 维关节目标偏移,乘以 0.25 的动作缩放后加到默认姿态上,再由关节驱动器以 PD 方式跟踪。
学习与训练#
RP1_train 是基于 Isaac Sim 5.1.0、Isaac Lab 2.3.2 和 RSL-RL 的训练工作区,目前为 RP1 注册了以下任务:
| 任务 | 内容 |
|---|---|
RP1.3-Flat |
平地上跟随速度指令行走 |
RP1.3-Rough |
在粗糙地形上行走,开启地形高度扫描 |
RP1.3-AMP |
以人体动作数据为风格先验的对抗式运动学习 |
RP1.3-BeyondMimic |
跟踪一段参考动作,仓库自带一段舞蹈动作 |
训练完成后,play.py 会同时导出 TorchScript 和 ONNX 两种格式的策略。TorchScript 版可以直接放进 MuJoCo 做 Sim2Sim 检查,ONNX 版交给实机部署。部署仓库里已经附带 24 轴的速度跟踪策略和舞蹈动作跟踪策略,拿到机器人后可以先用它们熟悉部署流程。
配套组件#
RP Hand 灵巧手。 面向中小尺寸人形机器人的紧凑型灵巧手:6 个主动控制轴,另有 5 个被动或联动自由度,共 11 个机械自由度;蜗轮蜗杆传动,尺寸 147.54 × 73.53 × 26.35 mm,重量 379 g ± 10 g,触觉可选配。通过 CAN-FD 接入,提供 C++ / Python SDK 和 ROS 2 节点。
手柄与手机 App。 部署软件支持游戏手柄直接控制:使能电机、复位姿态、启停推理、切换动作序列,摇杆控制行走方向与转向。另有 Android 客户端 roboparty_joystick:通过 UDP 或蓝牙低功耗以 50 Hz 发送控制指令,内置虚拟摇杆、带确认的急停按钮和挥手、鞠躬、跳舞等技能动作,并实时显示电池、IMU 与电机状态。
整机测试平台。 rp1_test 公开了手臂、胸腔、腿部三类负载老化台架的 CAD 与软件,以及 18 项整机可靠性测试方法草案,用于验证一台 RP1 能否稳定地长时间运行。
开源许可#
| 内容 | 许可 |
|---|---|
| RoboParty 自有硬件设计(CAD、PCB、线束、BOM) | CERN-OHL-W-2.0 |
| 硬件说明文档与说明性图片 | CC BY-SA 4.0 |
| 固件(RP1_firmware)、部署软件各功能包(RP1_deploy) | GPL-3.0 |
| 训练代码(robolab、rsl_rl) | BSD-3-Clause |
第三方文件保留各自的原始许可,具体以各仓库的 LICENSE 与 LICENSES.md 为准。
仓库导航#
| 仓库 | 内容 |
|---|---|
| RP1 | 项目首页与仓库导航 |
| RP1_hardware | 机械源文件、电气拓扑、原理图、PCB、Gerber、线束、BOM 与装配资料 |
| RP1_description | URDF、MJCF 与 3D 网格 |
| RP1_firmware | Linux BSP、USB-CAN-FD 桥固件、底层 SDK 与软件包源 |
| RP1_deploy | 设备驱动、Python SDK 与 ROS 2 推理部署 |
| RP1_train | Isaac Lab 训练任务、策略导出与 MuJoCo Sim2Sim |
| rp_dexhand | RP Hand 灵巧手资料与集成指南 |
| roboparty_joystick | 手柄与 Android App 接口 |
| rp1_test | 模块老化与整机可靠性测试 |
欢迎在对应的子仓库提交 Issue 和 Pull Request;提交时注明料号、板卡修订或软件版本,能帮我们更快定位问题。