一.采用圆柱销标定的目的#
我们意识到过去3D打印的标定方式有诸多不足,如:3D打印件的精度,刚度,以及打印标定件所需要的时间等等因素,故我们提出了采用圆柱销(GB119)以约束各个关节的旋转自由度,标准件标定方案旨在为使用者提供一种可替代的、具有较高重复性的机械标定方法,以实现机器人各关节在标定过程中的姿态约束与零位对齐。
二.圆柱销标定可能遇到的问题#
需要指出的是,该类标定方式对零部件的制造公差要求较高,包括但不限于尺寸误差、位置误差及形状误差等。由于不同加工供应商、不同加工批次之间的工艺差异,即便在名义尺寸一致的情况下,实际零件的配合效果也可能存在差异。因此,在实际使用过程中,可能出现圆柱定位销无法顺利插入,或虽可插入但无法完全插入至设计深度,从而影响其对关节转动自由度的限制效果。
如果手动无法插入定位销,可选择使用橡胶锤或其他工具插入。
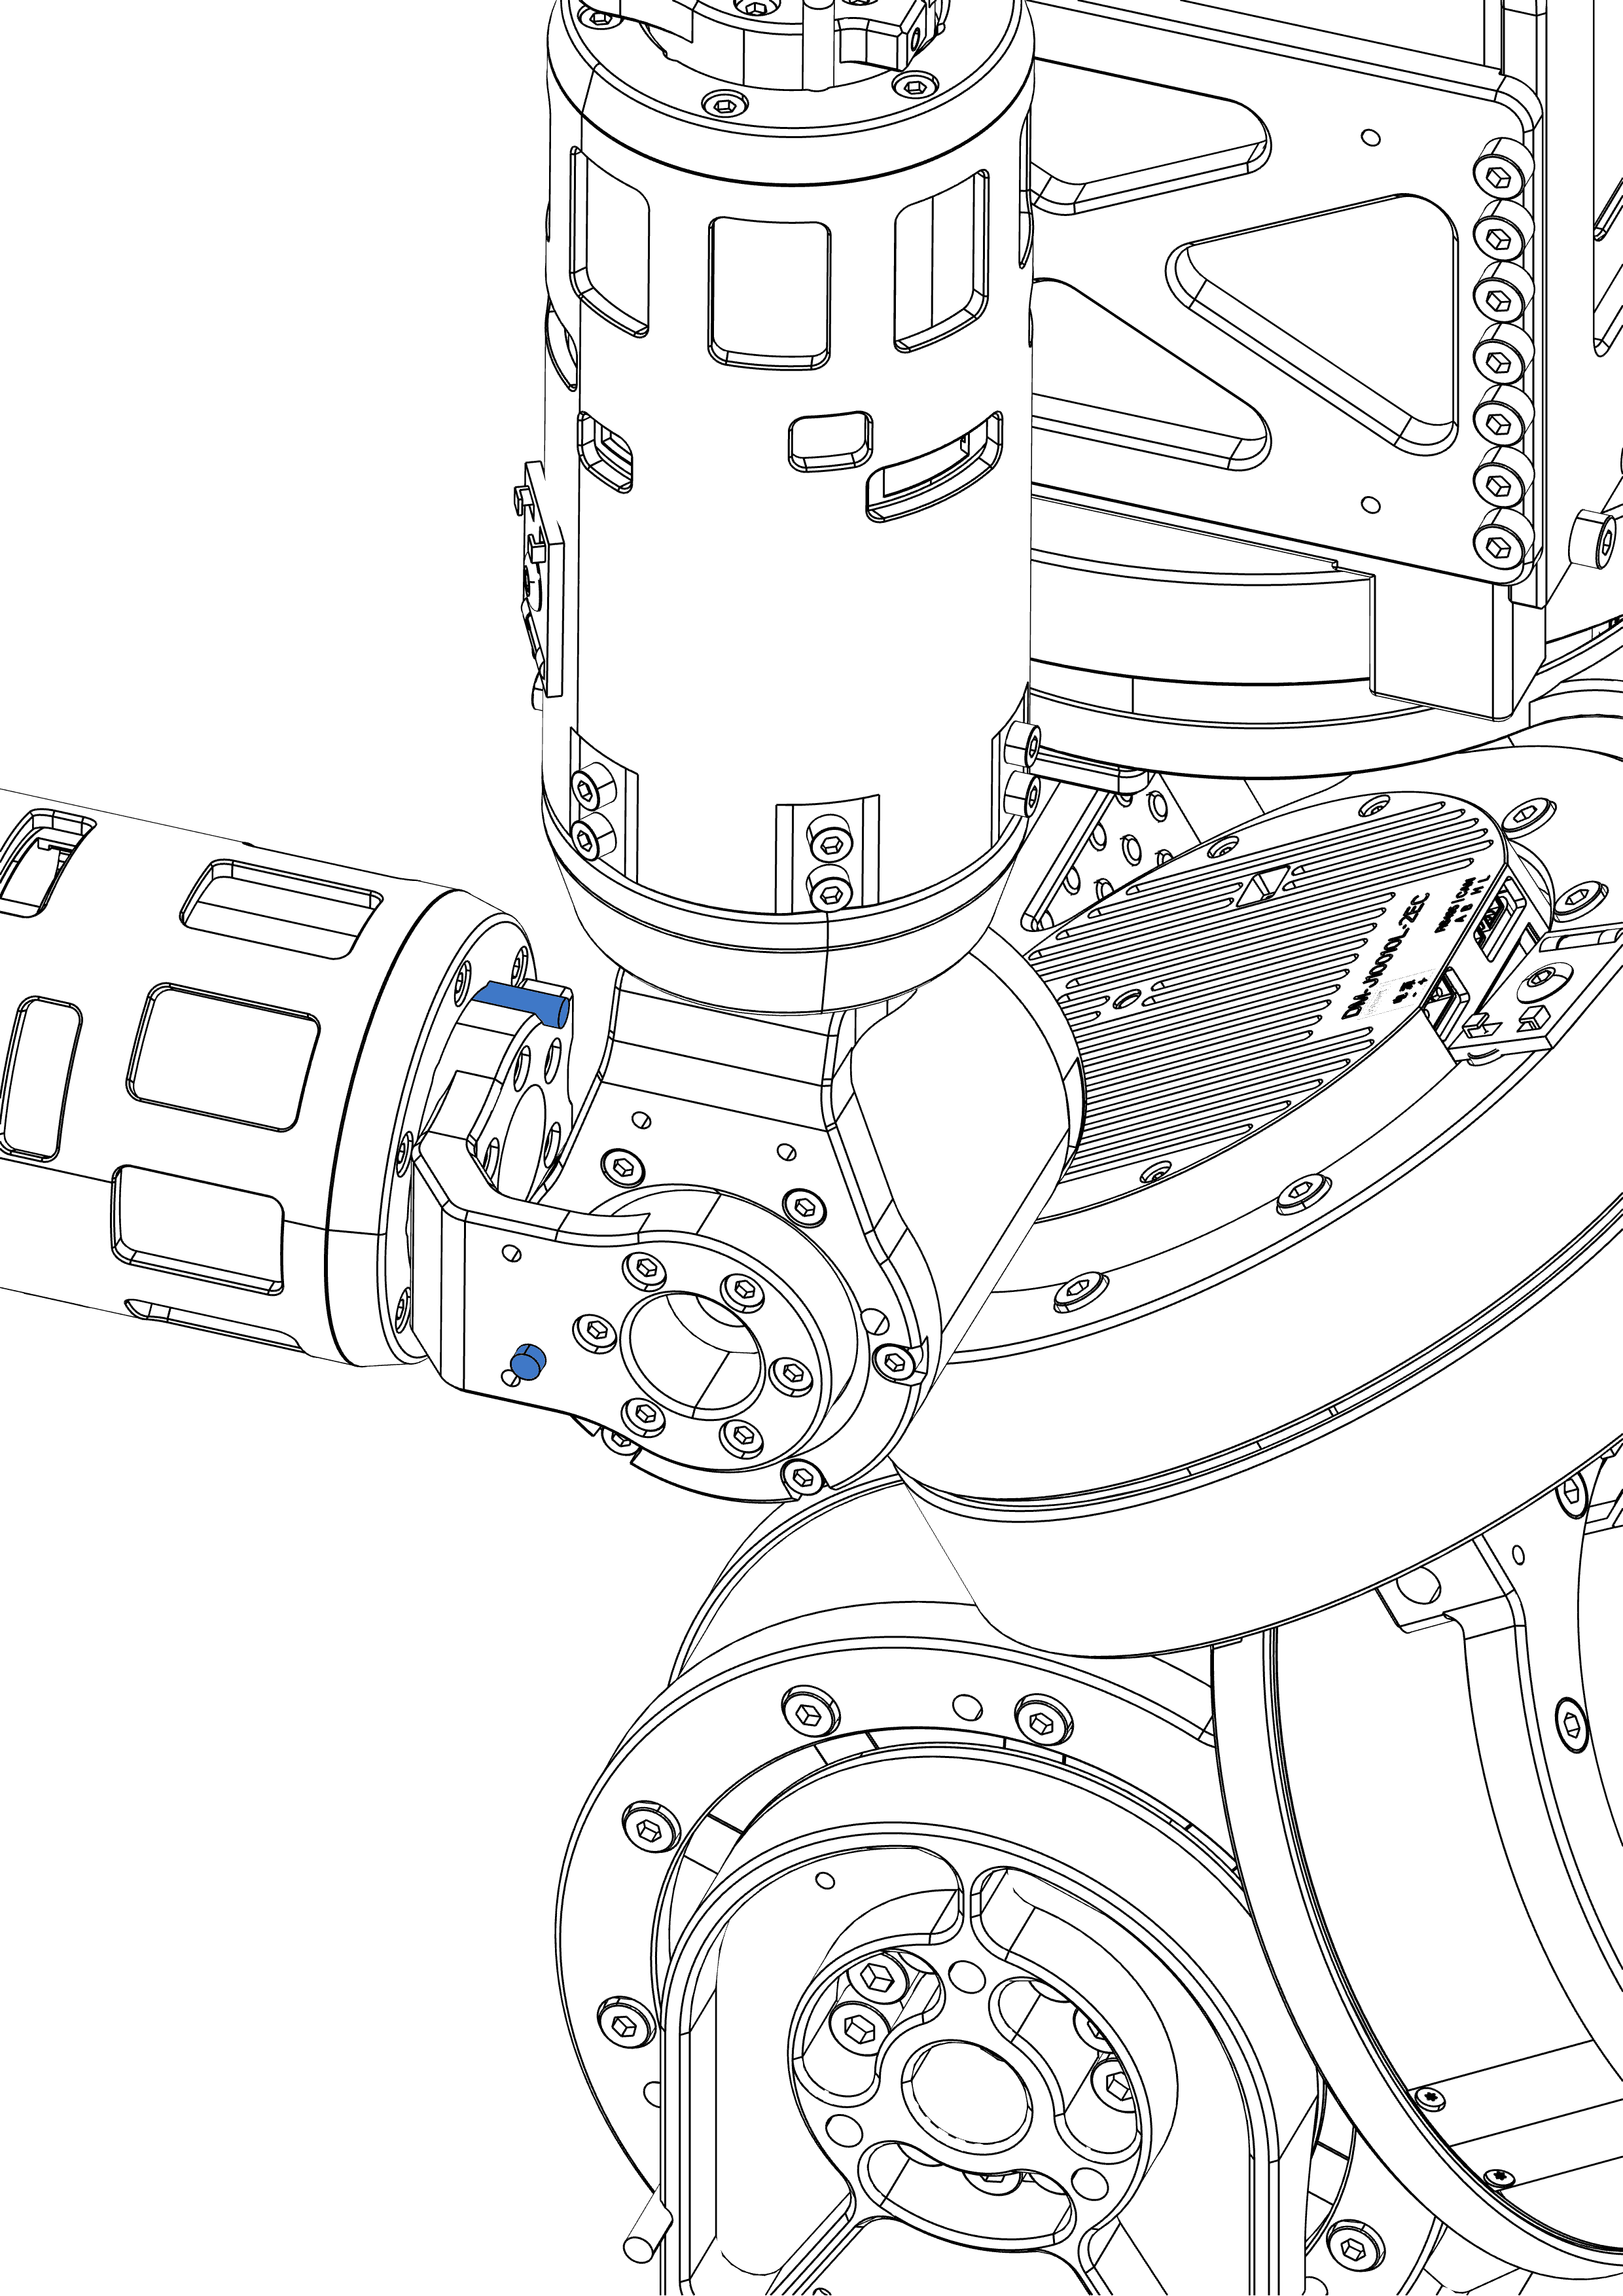
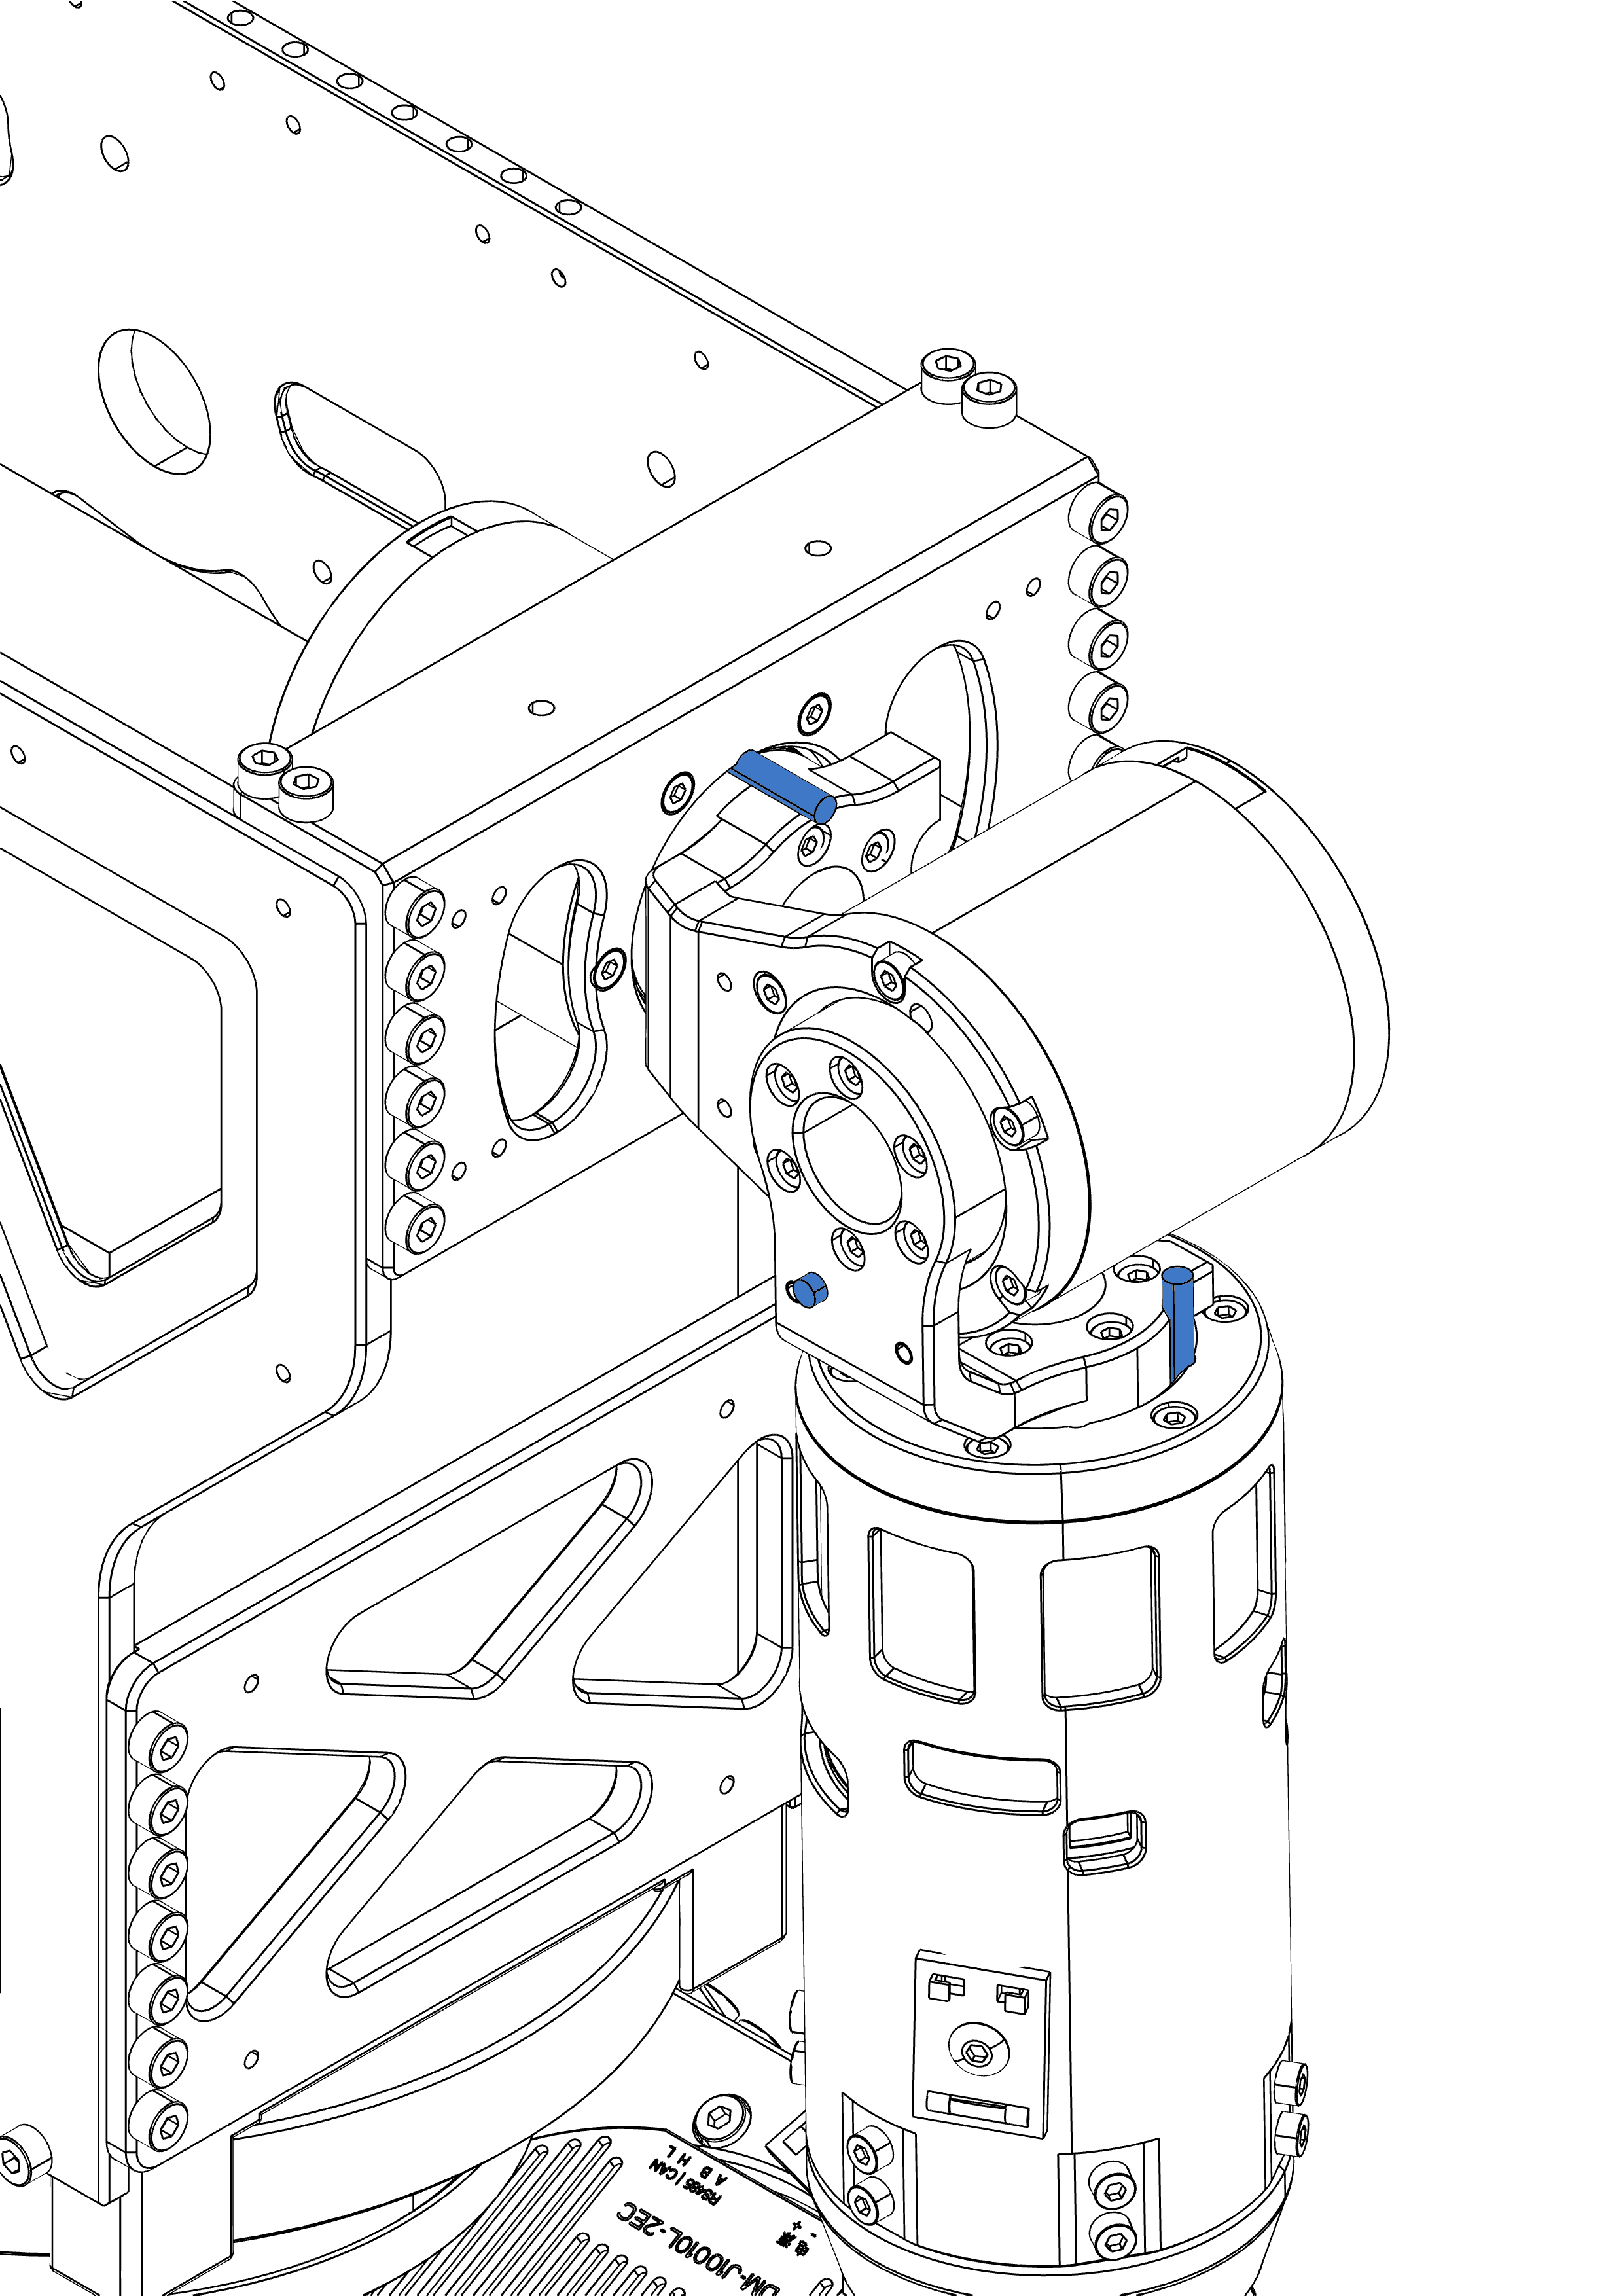
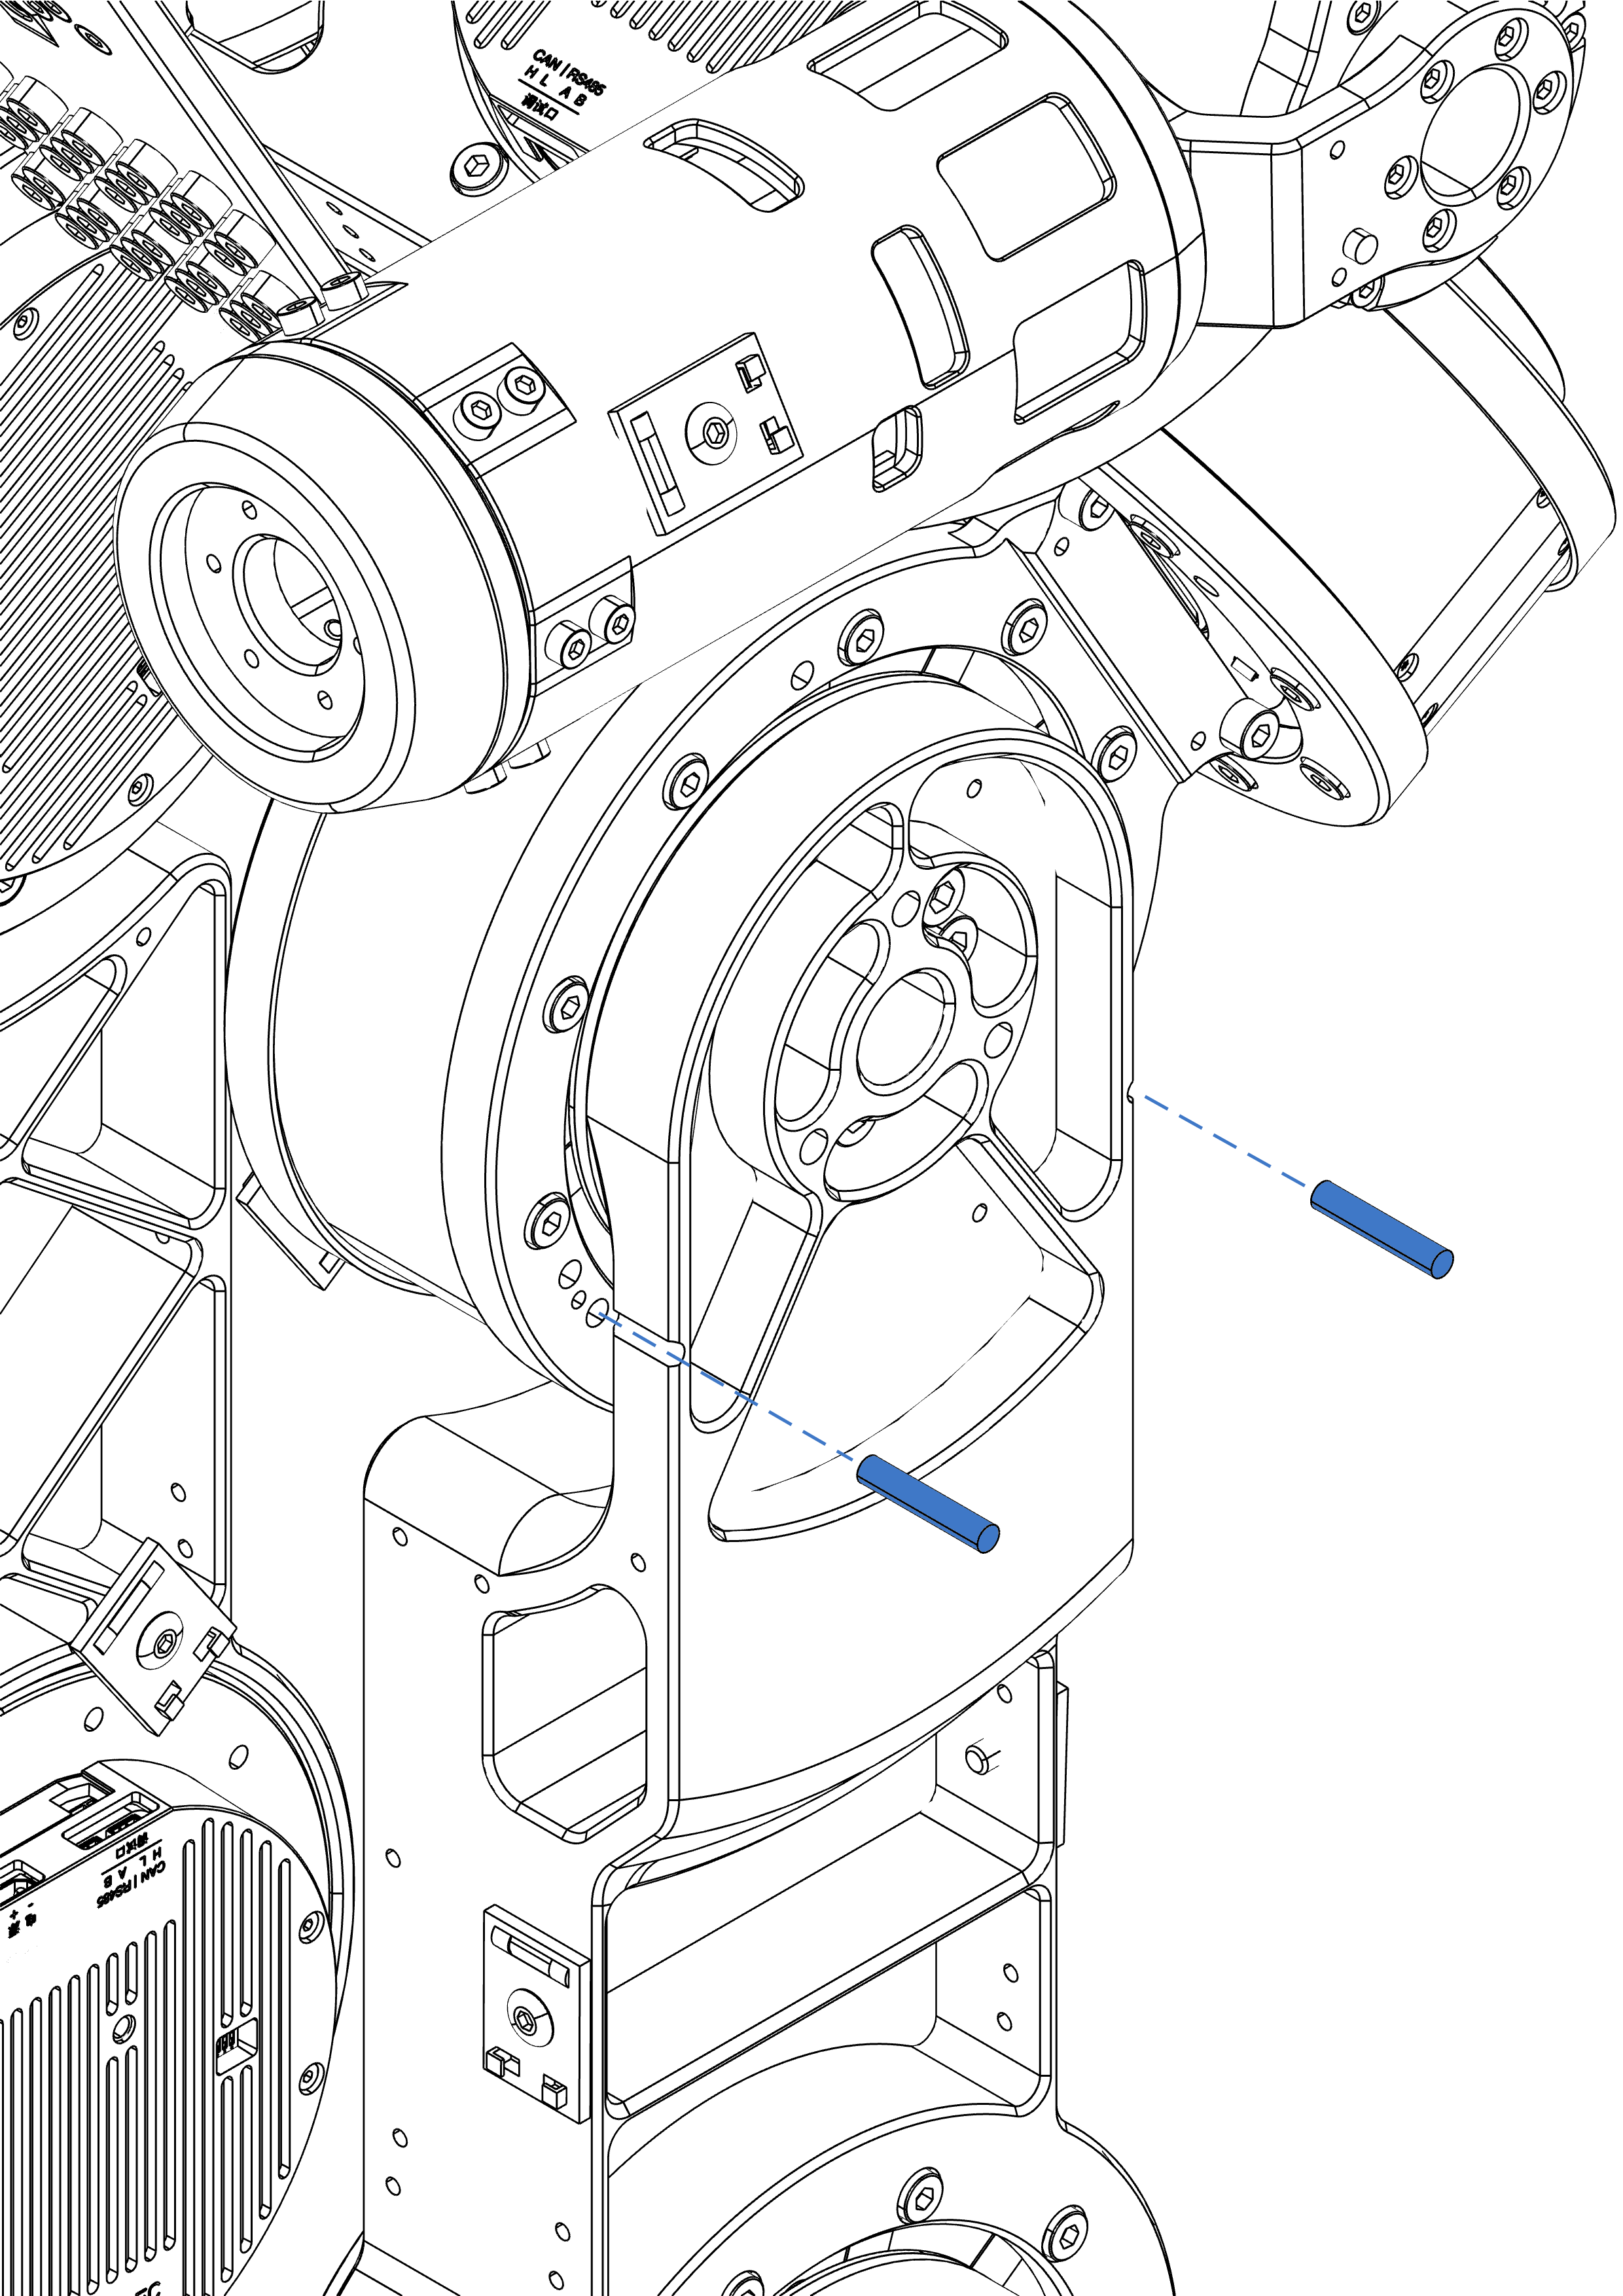
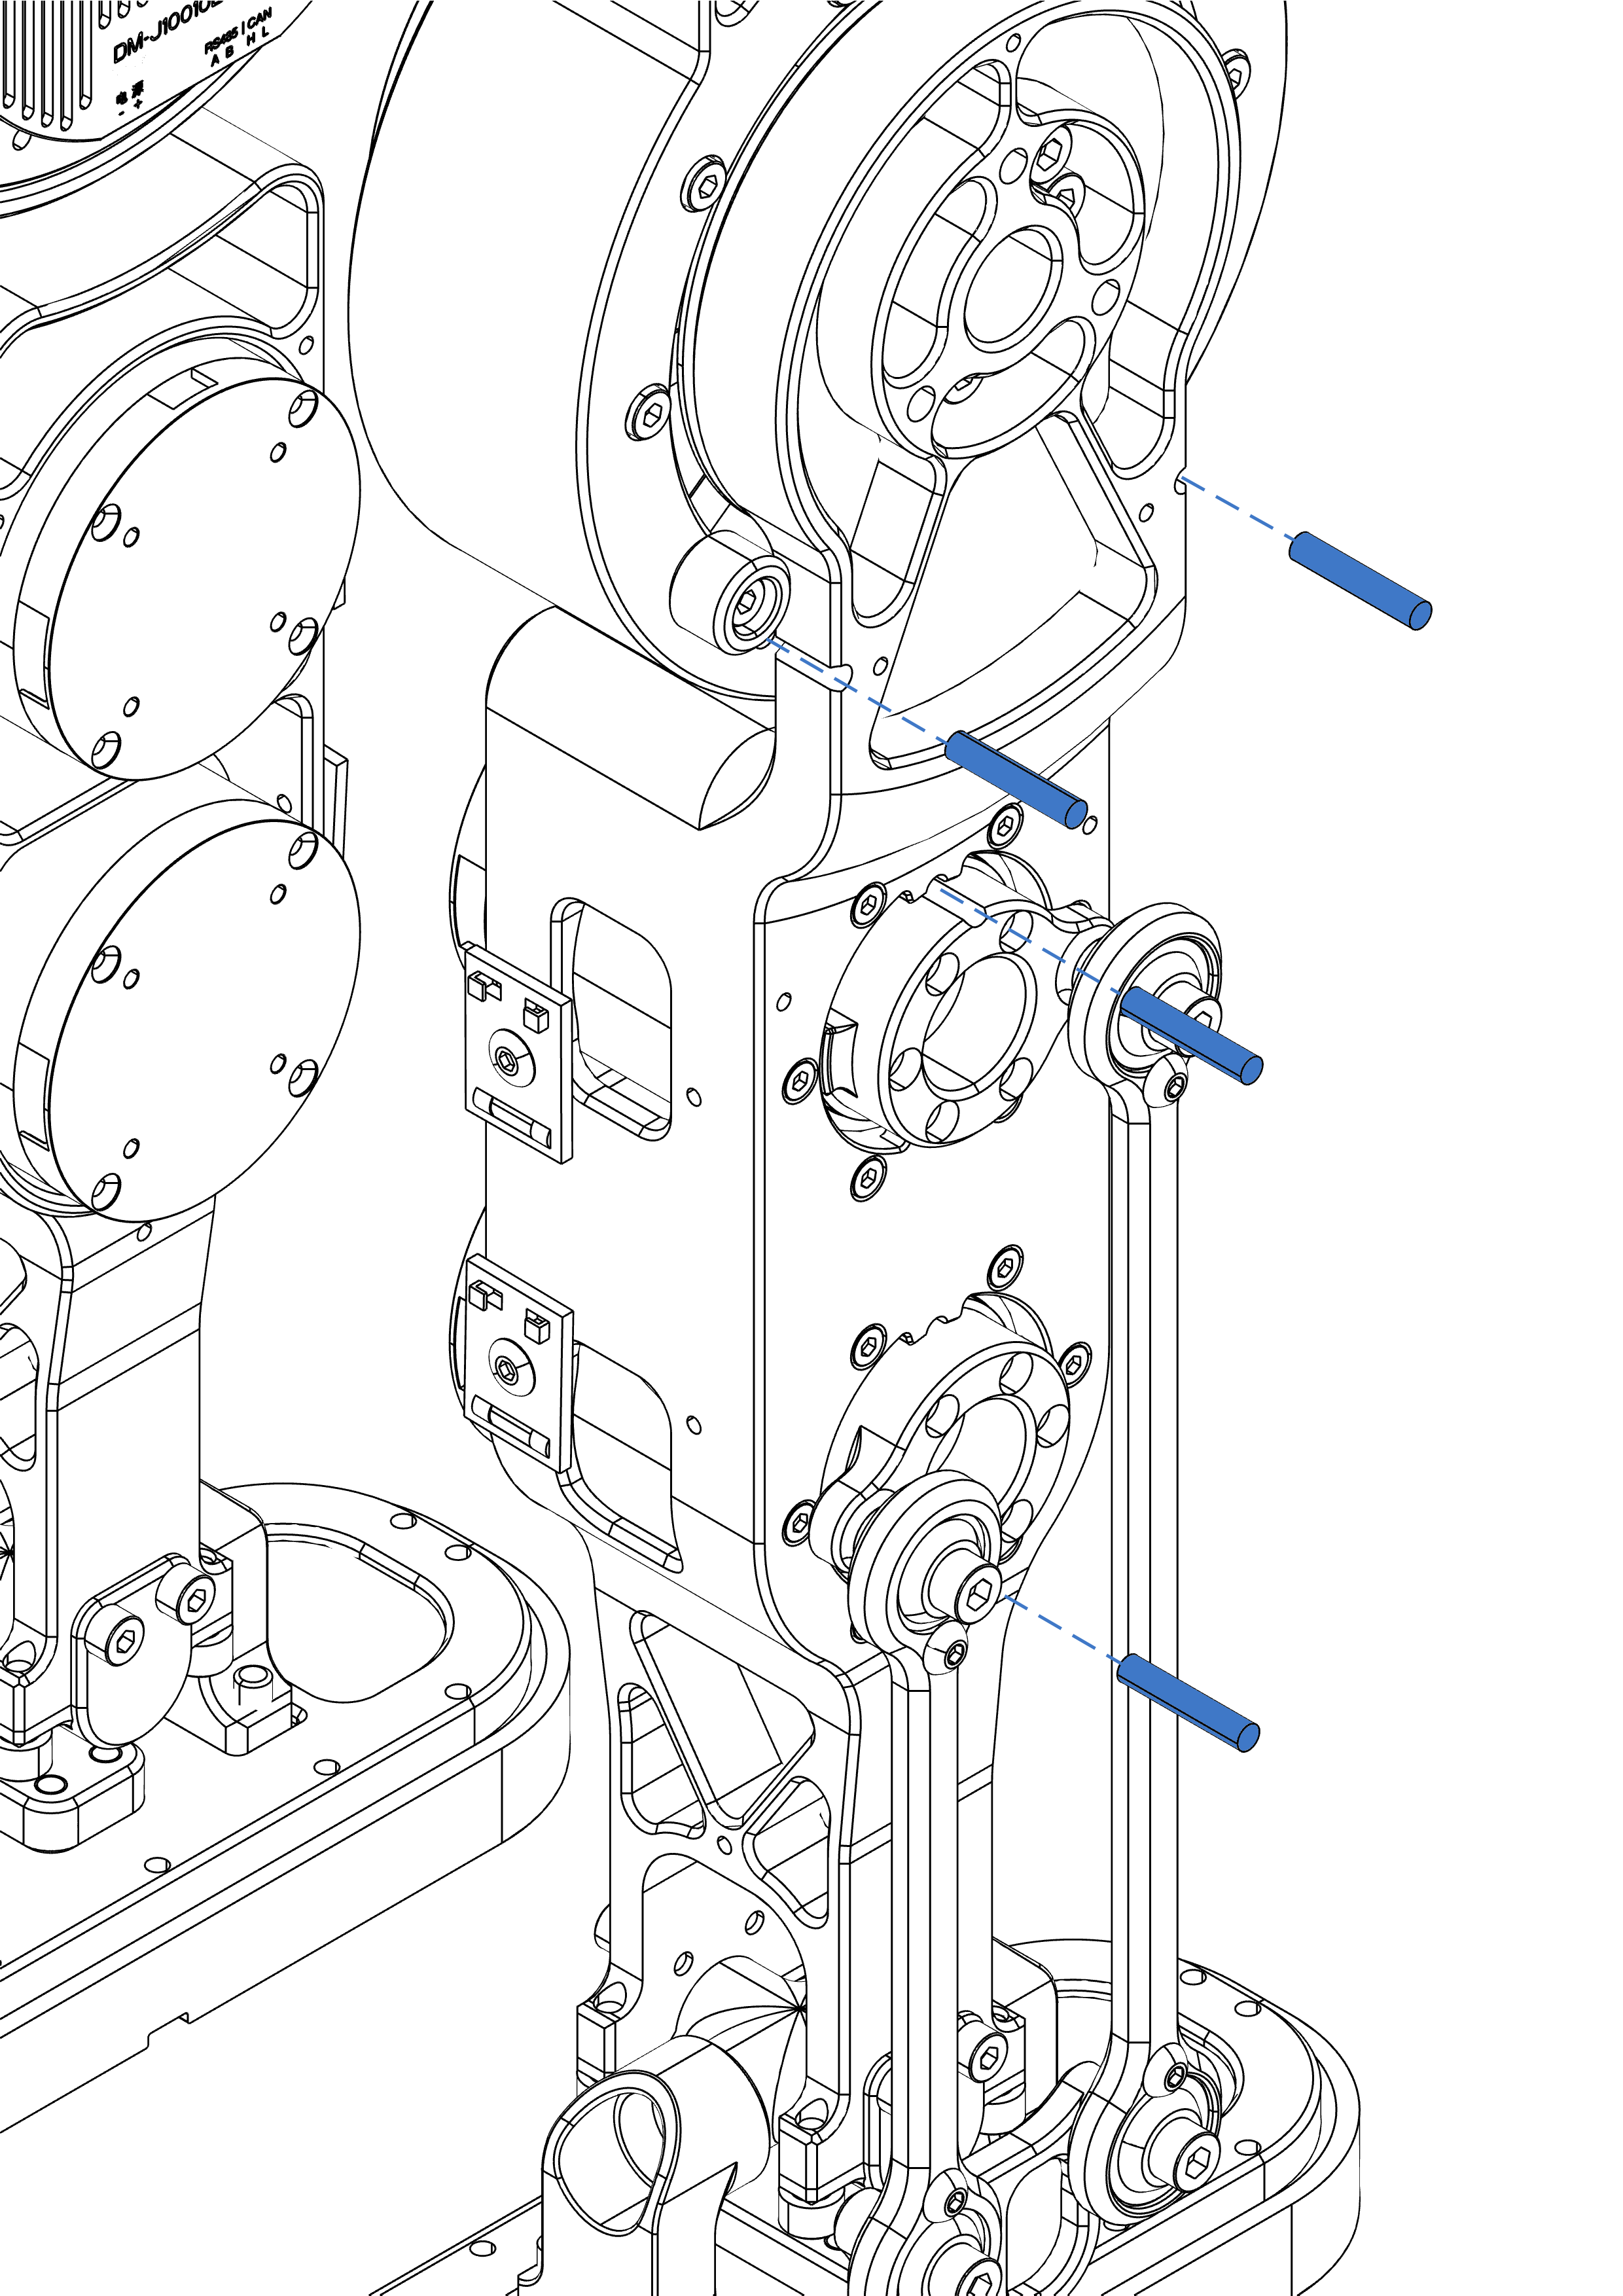
在部分情况下,圆柱销可插入至一定深度即可对关节转动形成有效约束。当插入定位销后,若转动相关关节发现其转动自由度已被限制,即可认为标定定位已经完成,无需强行插入至理论极限位置,bom中提供了18和22两种长度的定位销,由于部分位置的干涉,使用者可自行选择不同长度的圆柱销。
插销若发现难以手动拔出,可借助尖嘴钳等工具。
三.安装位置说明#
手臂与腿部的定位销插入位置如图所示(以右手和右腿为例)。需要注意的是,图示方案对腿部转动自由度形成了一定程度的过约束。从理论分析角度而言,腿部关节仅需插入一根定位销即可实现姿态定位,但在实际工程实现中,为提高标定过程的稳定性与可靠性,采用了多点约束的设计方案。
腰部关节的限位与定位通过“腰部支撑结构”与“电池底盖”上的限位块共同实现。若装配位置正确,上半身在顺时针或逆时针方向转动约 ±120° 时即可与限位结构接触,从而实现腰部关节的角度定位。
由于髋关节电机的转动轴线与竖直方向之间存在一定夹角,难以通过简单的限位块结构实现稳定可靠的姿态定位。当关节转动至限位位置时,重力分力会驱使关节回转至初始姿态,导致限位效果失效。因此,对于两个髋关节的转动自由度,未设置刚性限位块或定位销孔。
在当前方案中,以上关节的标定仍依赖于专用的 3D 打印标定件实现姿态约束。
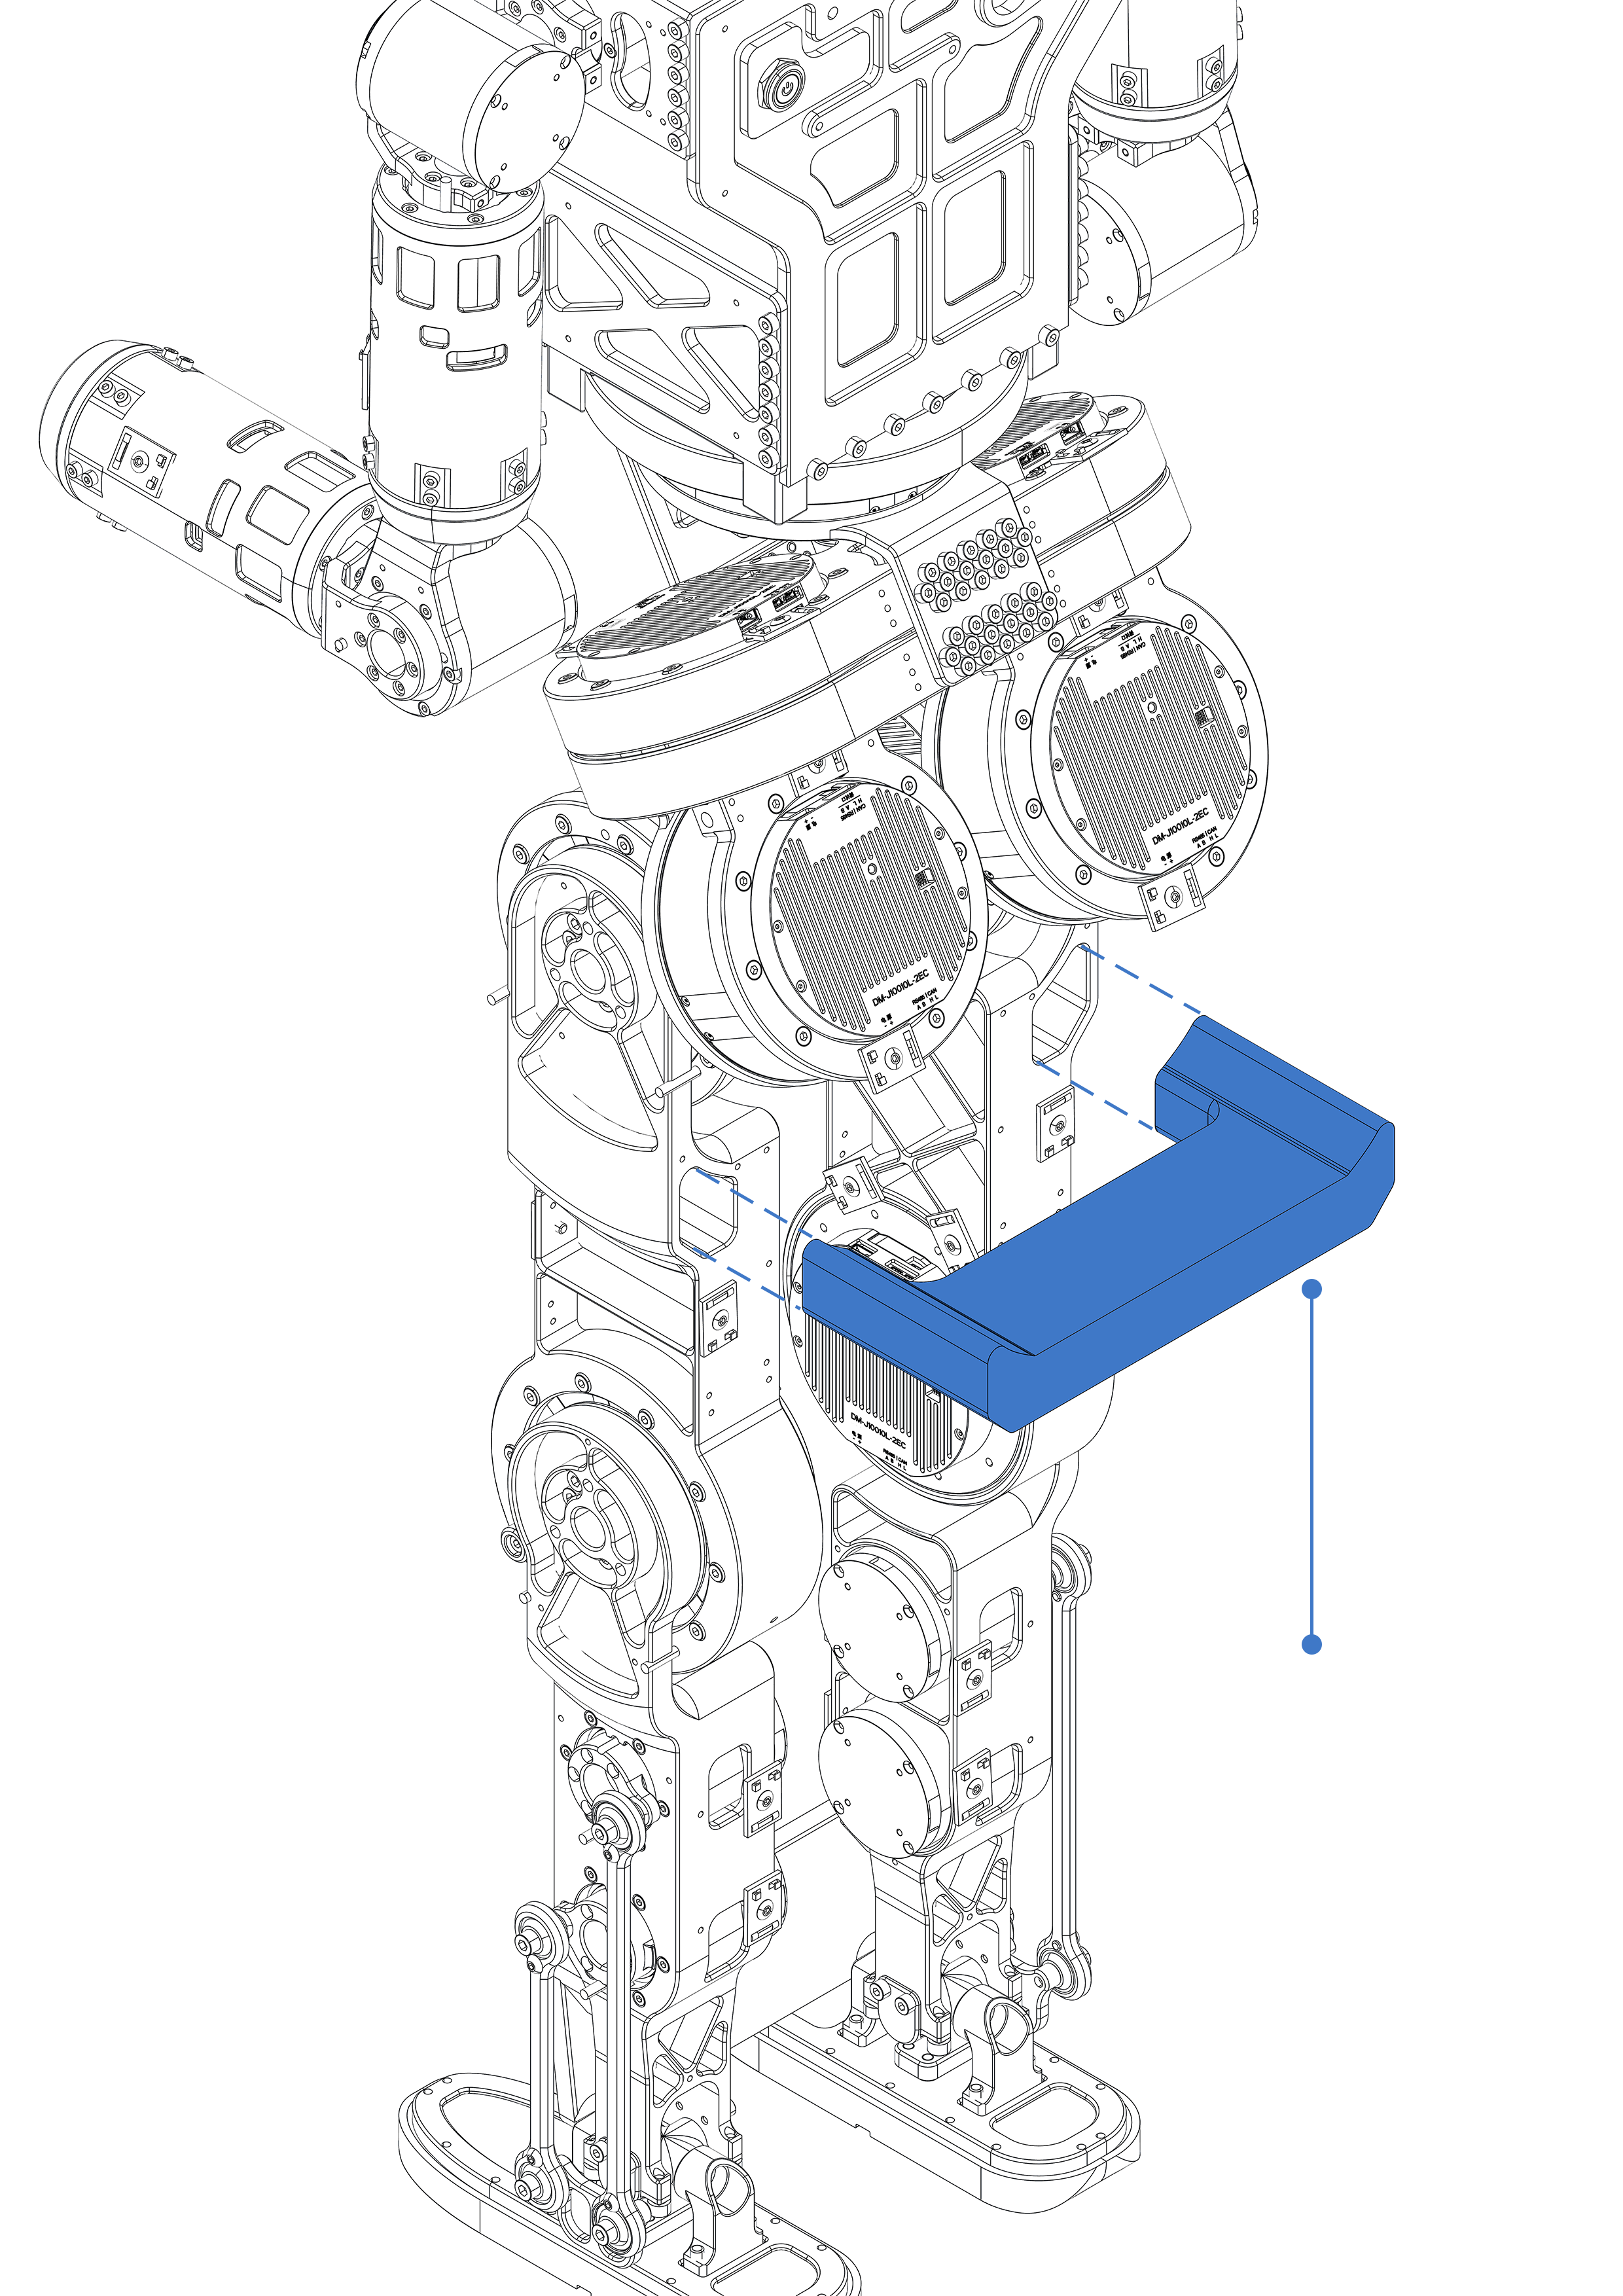
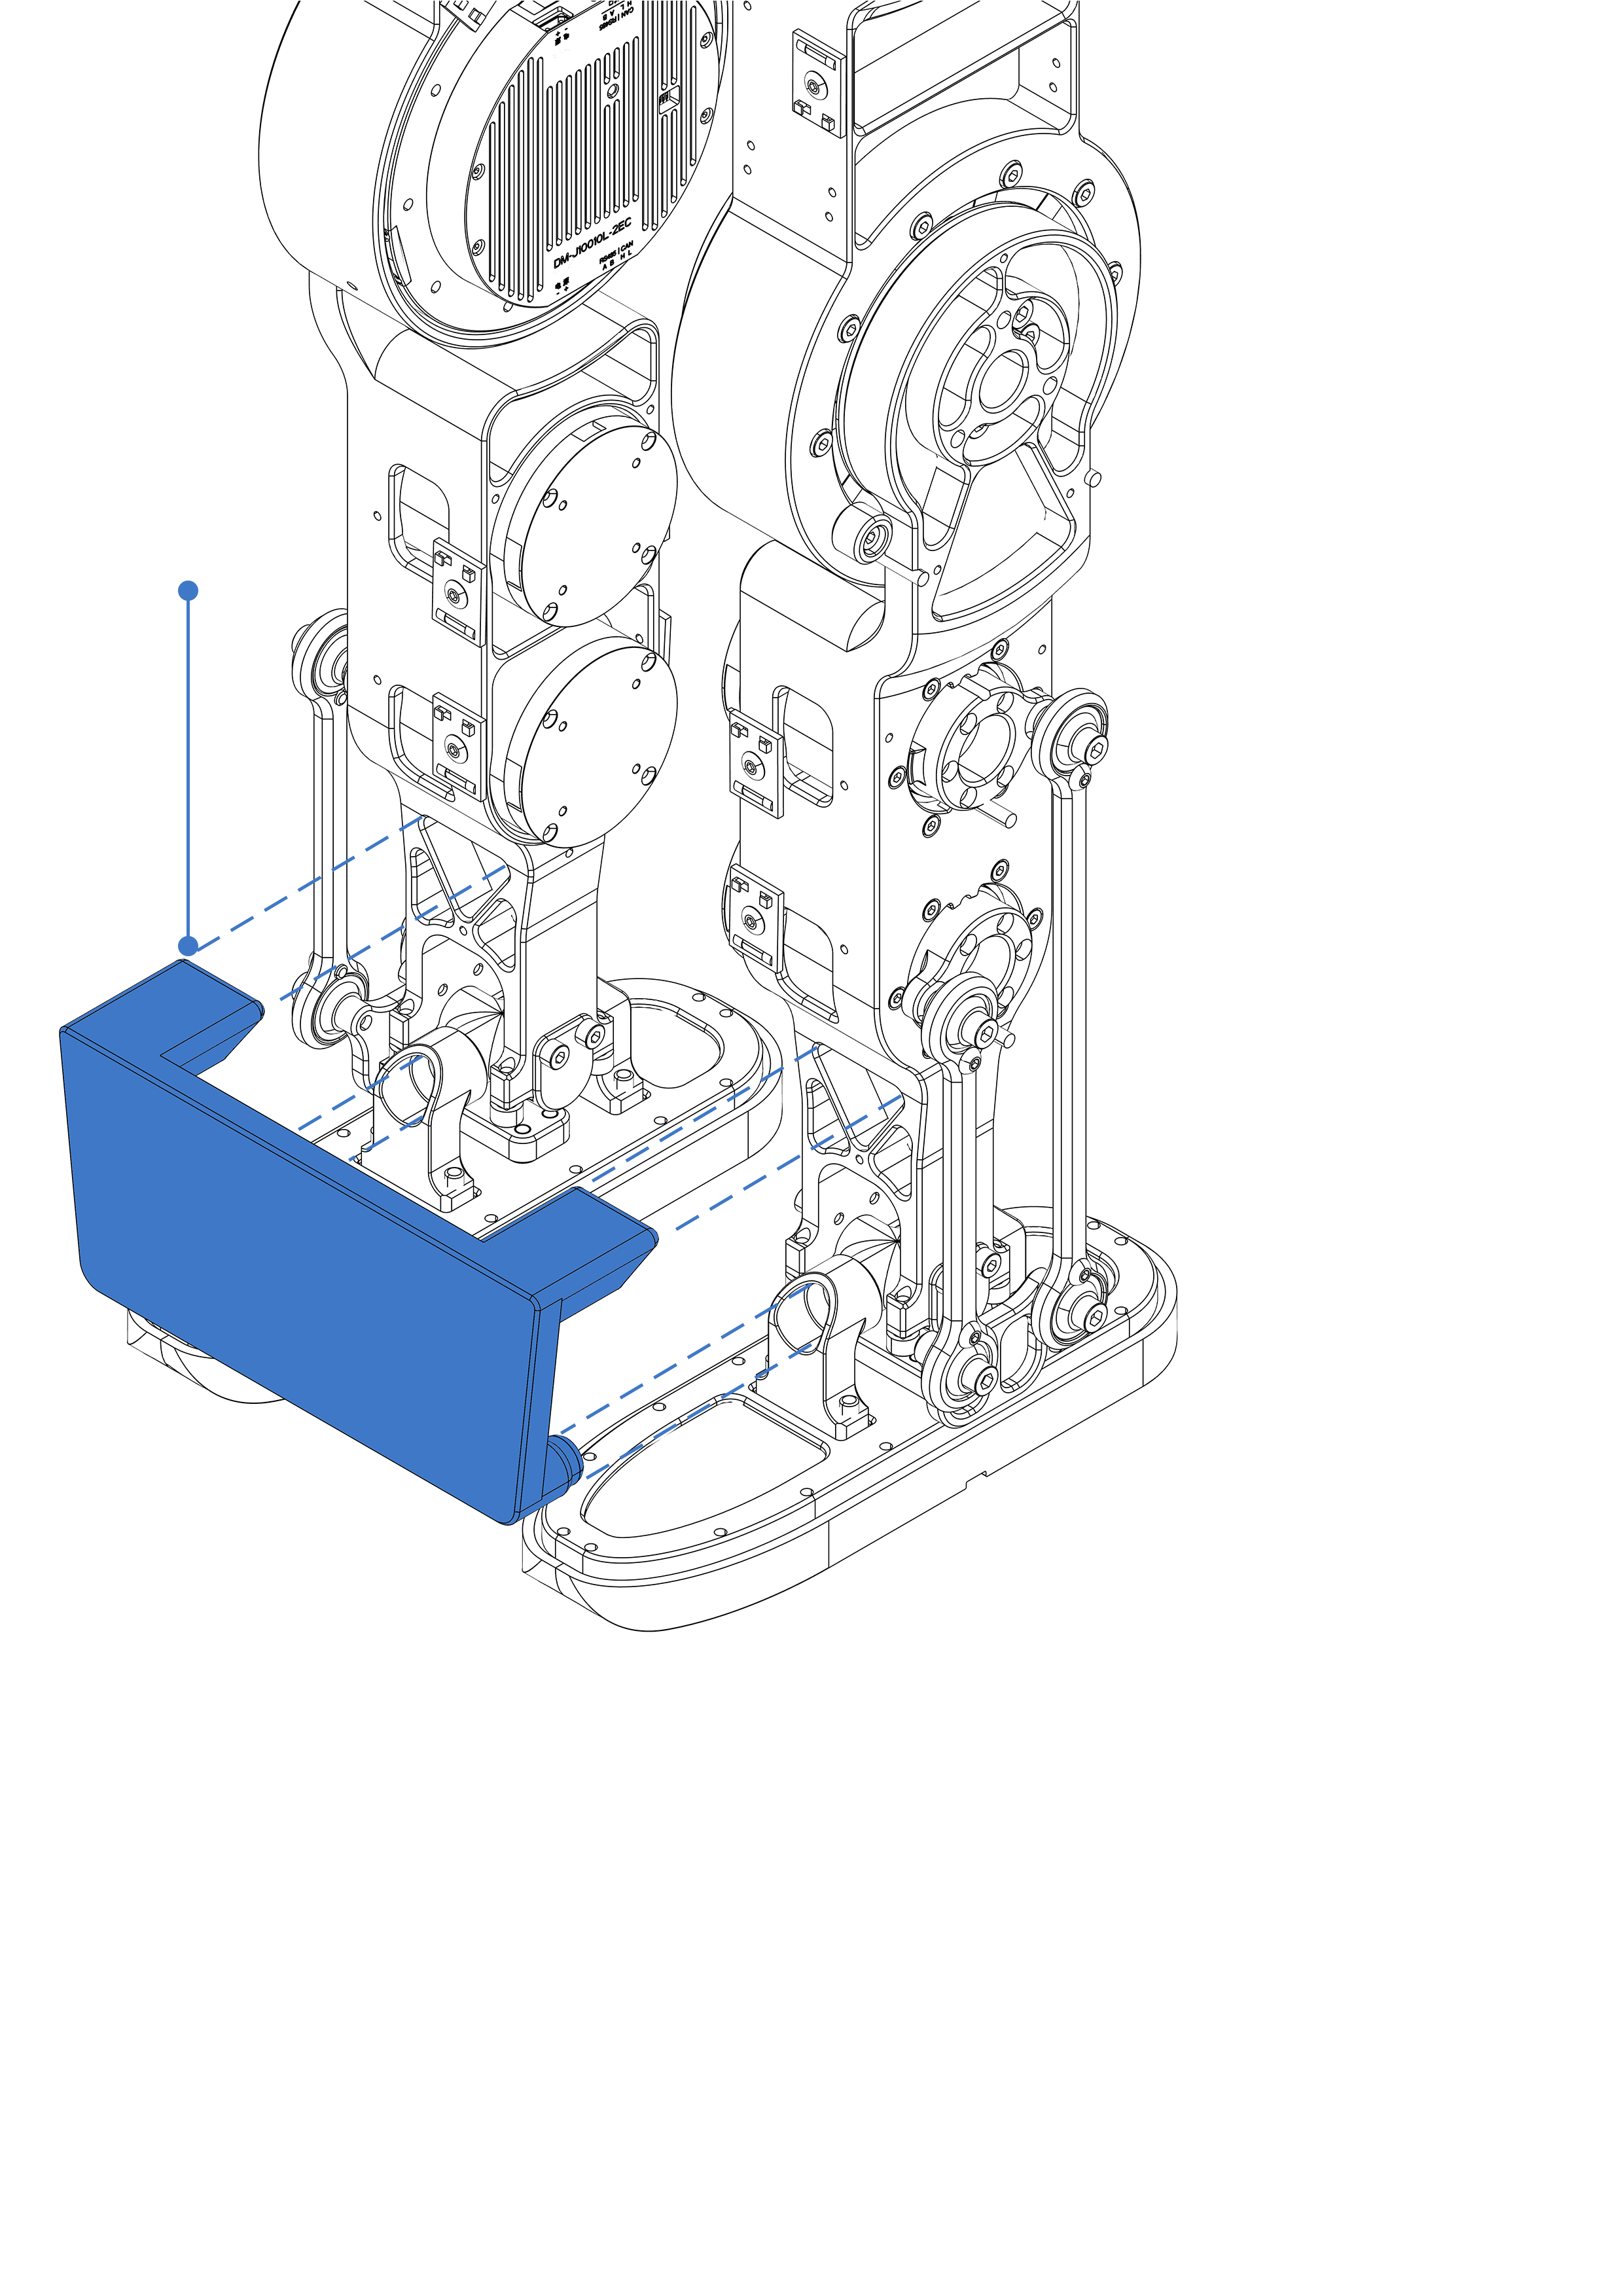
从理论上分析,使用单个 3D 打印标定件即可完成对应关节的姿态定位。然而在实际测试中发现,由于 3D 打印件在受力过程中可能产生一定程度的弯曲或形变,仅使用单个标定件时,定位的重复性和可靠性不足。因此,在脚底位置引入了额外约束,对系统进行了适当的过约束设计。
四.3D打印件拔出#
由于该位置的 3D 打印标定件在拆卸过程中容易发生断裂,且断裂后可能卡滞在槽内,使用者在敲出标定件时需格外谨慎。若标定件不慎断裂并卡在内部,可使用热风枪对局部进行加热,使 3D 打印材料软化后,再借助工具将其取出。
若使用者在髋关节或其他关节的转动自由度约束与标定方面有更优的机械或结构解决方案,欢迎向我们反馈相关建议,以便在后续版本中进一步优化标定设计。