正文#
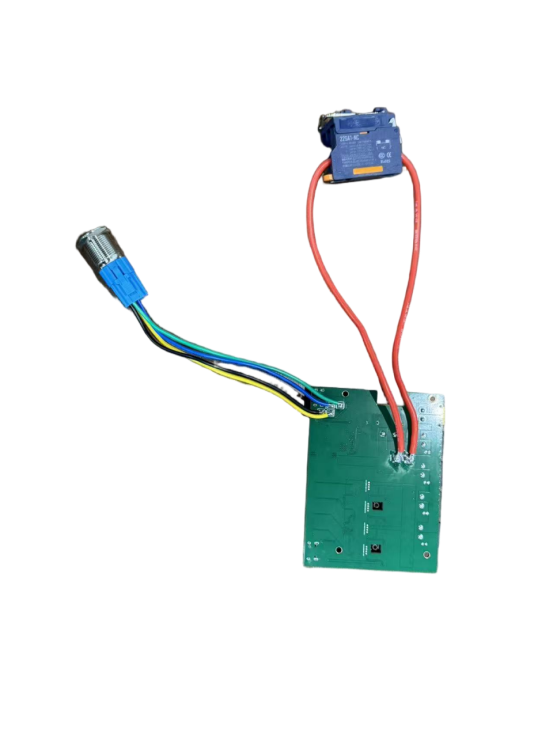
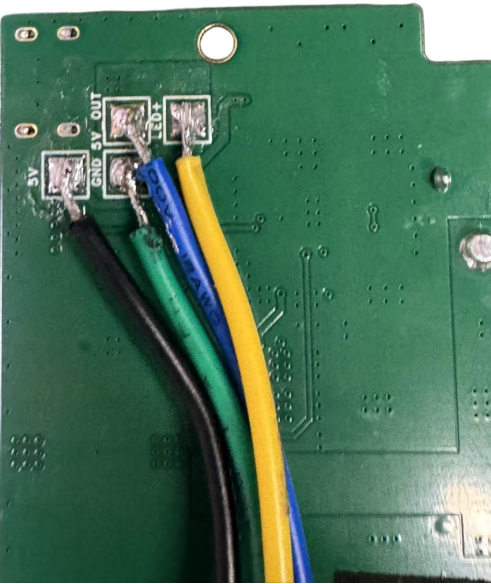
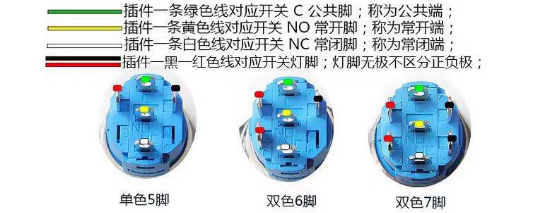
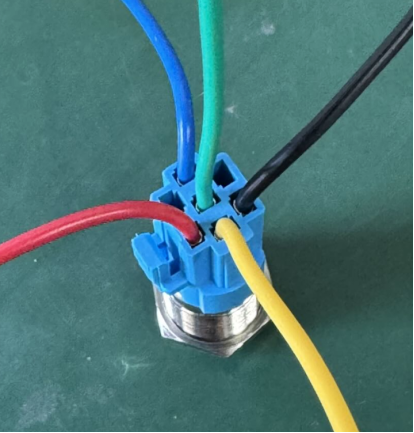
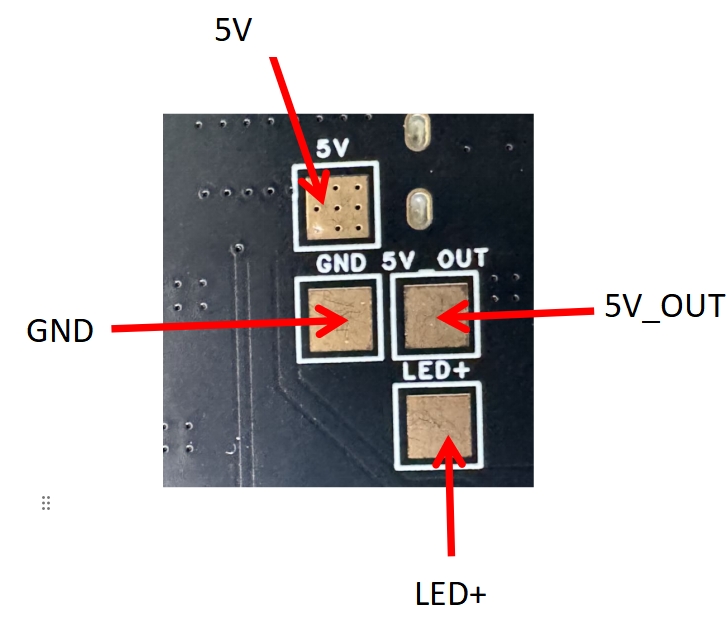
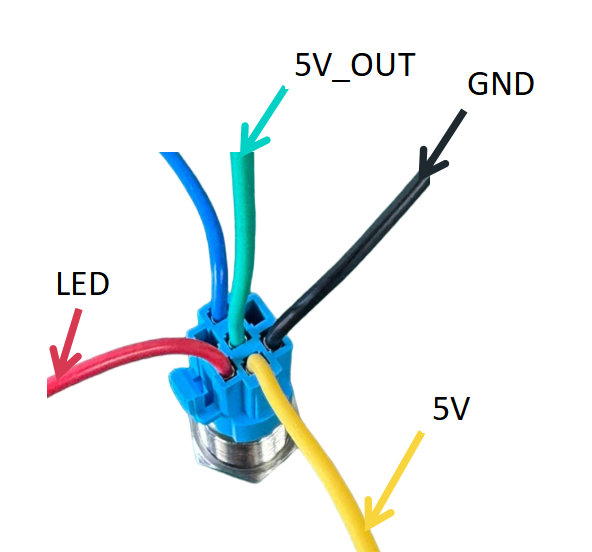
2026.5.21更新说明:更新RDK连接跟开关焊接说明
线材BOM表#
| 编号 | 线束类型 | 线束长度 | 线束数量 | 备注 |
|---|---|---|---|---|
| Arm01 | XT30(+2)-F.G.B-XT30(+2)-F.G.B | 20cm | 2 | 双头90°can线上下 |
| Arm02 | XT30(+2)-F.G.B-XT30(+2) -F.G.B | 20cm | 2 | 90°can线上下*2 |
| Arm03 | XT30(+2)-F.G.B-XT30(+2)-F.G.B | 20cm | 2 | 双头90° can线同向*2 |
| Arm04 | XT30(+2)-F.G.B-XT30(+2)-F.G.B | 20cm | 2 | 双头90°can线上下*2 |
| Leg01 | XT30U-F-XT30U-F (gh1.25 2pin 反线 30cm) | 25cm | 2 | |
| Leg02 | XT30U-F-XT30U-F (gh1.25 2pin 反线 30cm) | 25cm | 2 | |
| Leg03 | XT30U-F-XT30U-F (gh1.25 2pin 反线 50cm ) | 40cm | 2 | |
| Leg04 | XT30U-F-XT30(+2)-F.G.B (gh1.25 2pin 反线 35cm) | 30cm | 2 | (2+2)端 90° |
| Leg05 | XT30(+2)-F.G.B-XT30(+2)-F.G.B 10cm | 10cm | 2 | 1:侧面90°(左) 2:侧面90°(右) 装配时can线位置朝向统一(焊接时上下) |
| Body01 | XT30U-F-XT30U-F (gh1.25 2pin 反线 30cm) | 20cm | 1 | |
| Body02 | XT30(+2)-F.G.B-XT30(+2)-F.G.B | 20cm | 2 | 单头90°*2 |
| Body03 | XT30(+2)-F.G.B - XT30U-F (gh1.25 2pin 反线 65cm) | 60cm | 1 | |
| Body04 | XT30(+2)-F.G.B - XT30U-F (gh1.25 2pin 反线 55cm) | 50cm | 1 | |
| Body05 | usb to typec | 1 | 支持ubs3.0 | |
| RBW_Origin_Body06 | typec to typec | 1 |
接线部分#
本机器人采用对称结构设计,左右侧接线规则一致。下文仅对右腿、左手进行接线说明,右手、左腿接线方法参照执行。腰部为独立走线区域,接线方式需按照单独说明进行操作。
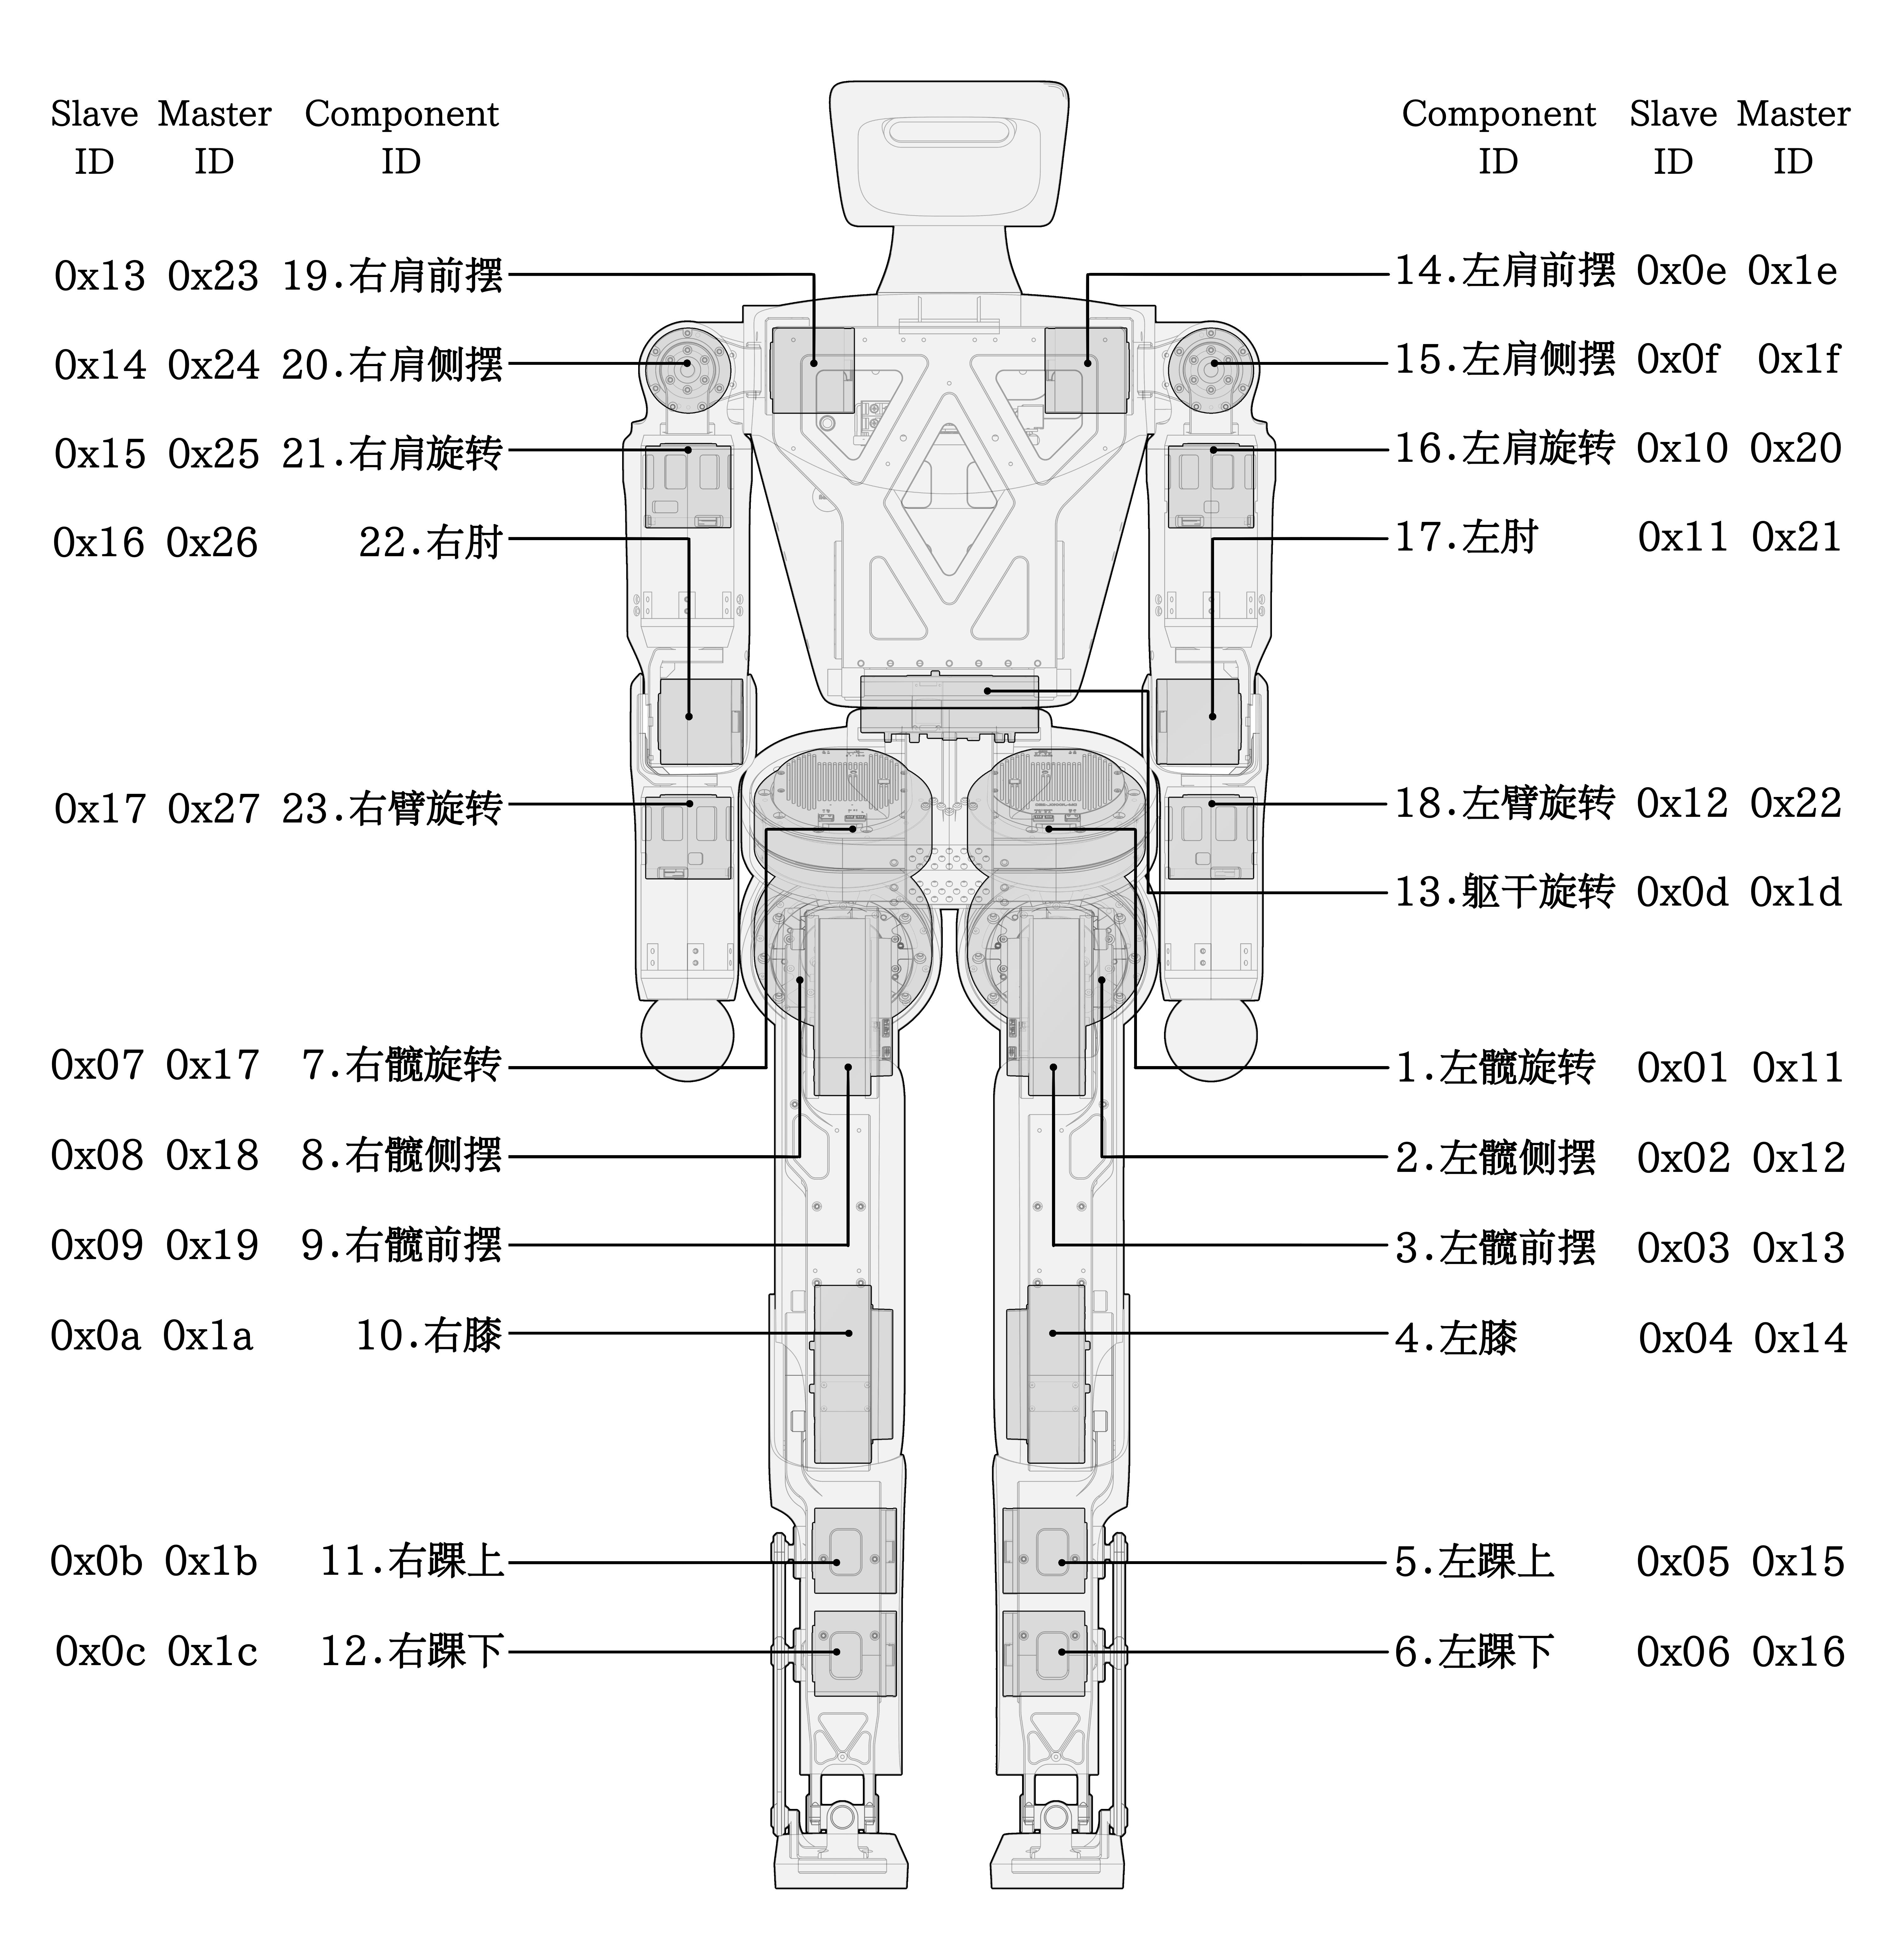
下述所说为Slave ID。
接线顺序:右手:0x13-0x14-0x15-0x16-0x17,左手:0x0E-0x0F-0x10-0x11-0x12,右腿:0x07-0x08-0x09-0x0A-0x0B-0x0C,左腿电机连接顺序:0x01-0x02-0x03-0x04-0x05-0x06,腰部电机:0x0D-0x07。
2.1 腿部接线#
电机 0x07–电机 0x08:选用编号 RBW_Origin_Leg01线束,规格为 XT30–XT30,长度 25cm。
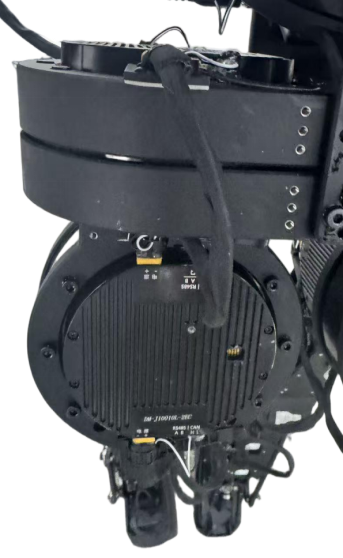
电机 0x08–电机 0x09:选用编号RBW_Origin_Leg02线束,规格为 XT30–XT30,长度 25cm。
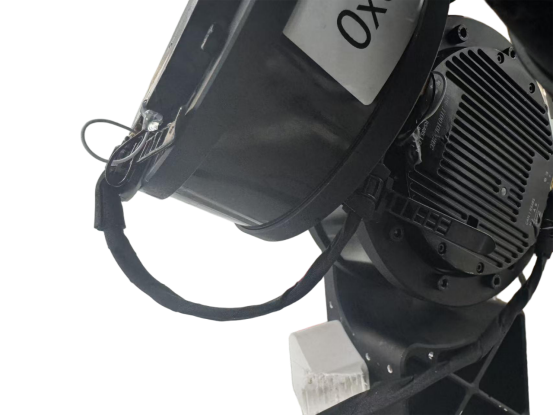
电机 0x09–电机 0x0a:选用编号RBW_Origin_Leg03线束,规格为 XT30–XT30,长度 40cm。
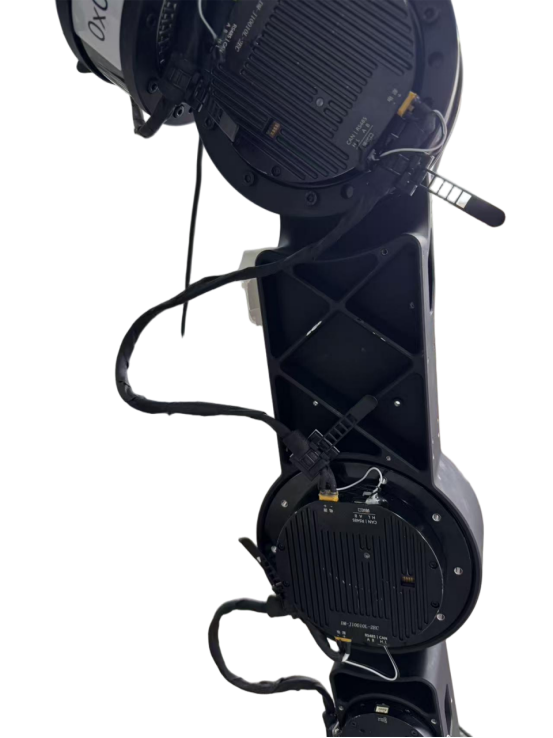
电机 0x0a–电机 0x0b:选用编号RBW_Origin_Leg04线束,规格为 XT30–XT30 (+2),长度 30cm。
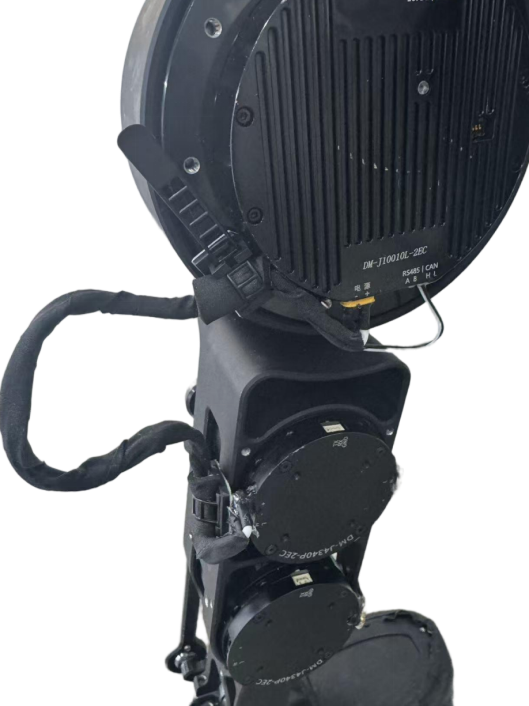
电机 0x0b–电机 0x0c:选用编号 RBW_Origin_Leg05线束,规格为 XT30 (+2)–XT30 (+2),长度 10cm。
2.2 腰部接线#
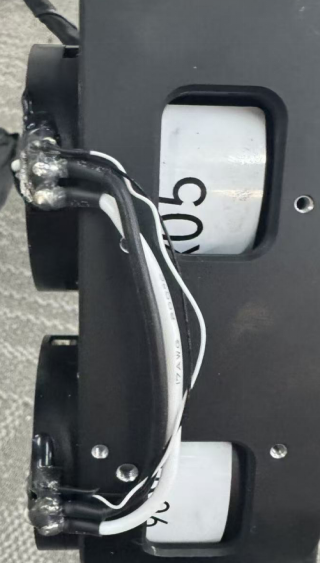
腰部总共一个电机(ID:0X0d)连接右腿电机0x07
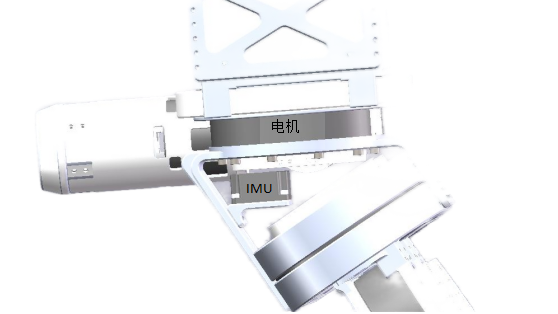
电机 0x0d-电机 0x07:选用编号RBW_Origin_Body01线束,规格为 XT30–XT30,长度 20cm。
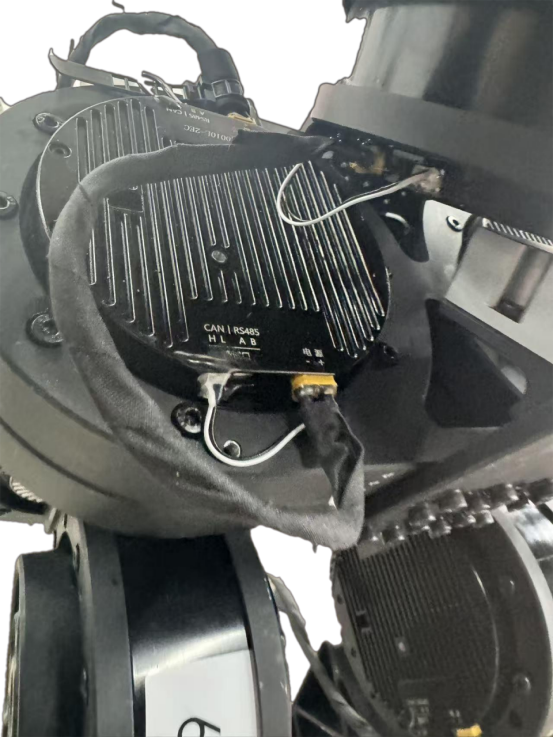
2.3 手部接线#
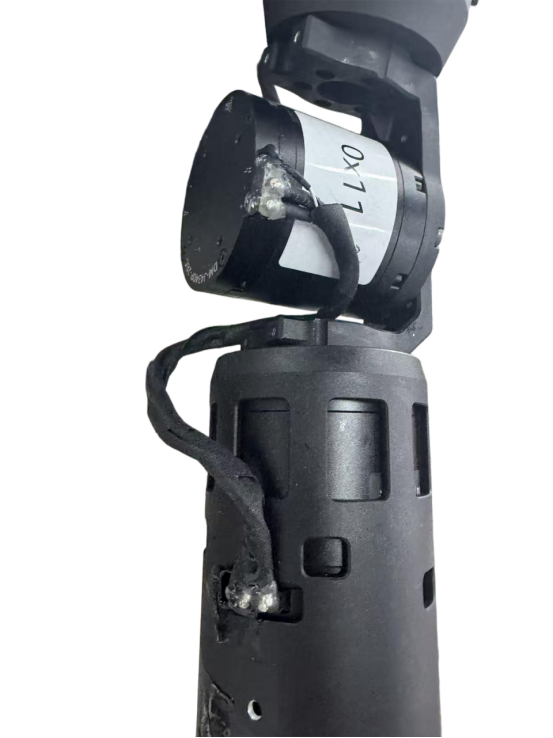
电机 0x0e–电机 0x0f:选用编号RBW_Origin_Arm01线束,规格为 XT30 (+2)–XT30 (+2),长度 20cm。
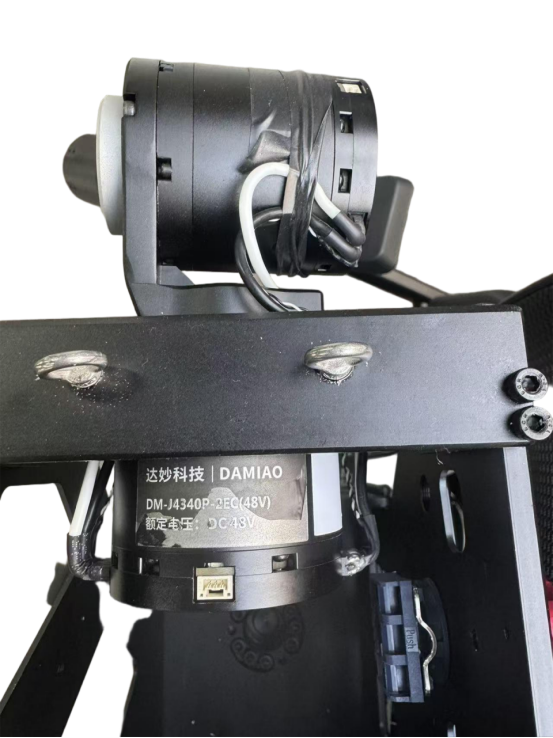
电机 0x0f-电机 0x10:选用编号RBW_Origin_Arm02线束,规格为XT30(+2)-XT30(+2),长度20cm。
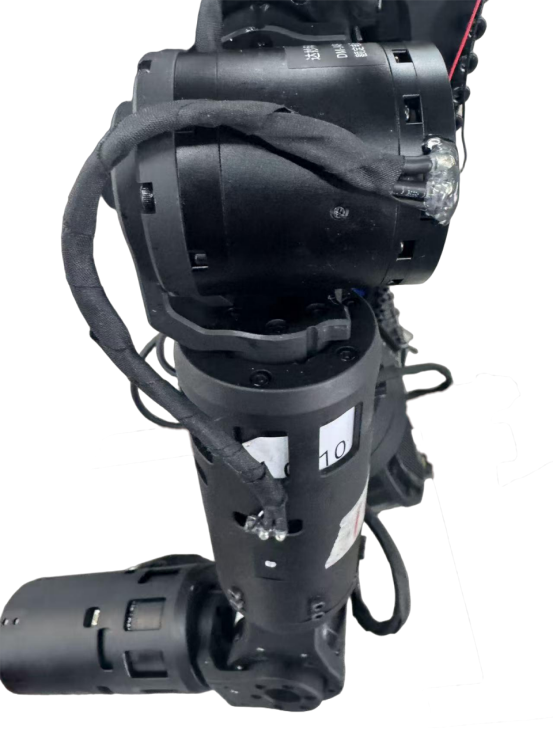
电机 0x10-电机 0x11:选用编号RBW_Origin_Arm03线束,规格为XT30(+2)-XT30(+2),长度20cm。
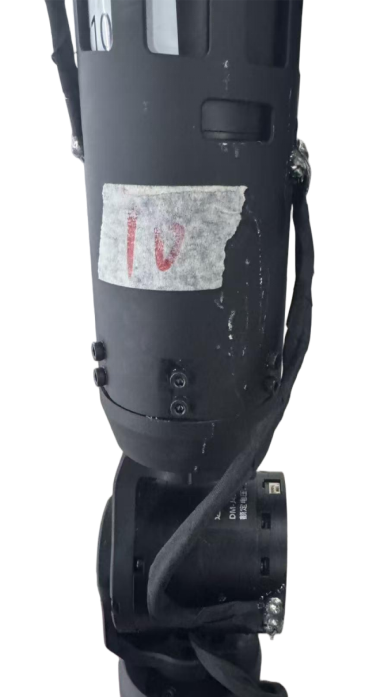
电机 0x11-电机 0x12:选用编号RBW_Origin_Arm04线束,规格为XT30(+2)-XT30(+2),长度20cm。
2.4 电池连线#
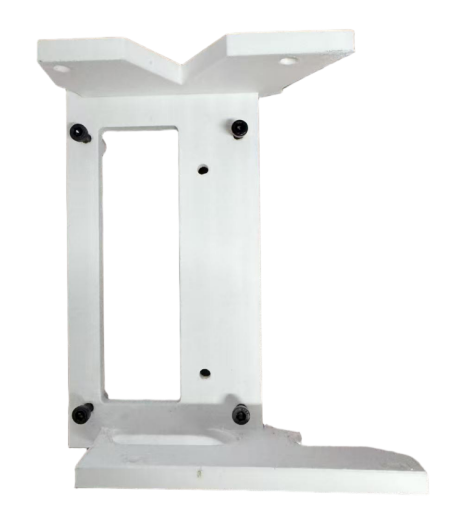
螺丝铜柱准备:
螺丝:m316×2,m412×2,m5*12×2
铜柱:m317×4,m38+3×8
2.4.1电池安装#
- 电池防护:在电池底部及四周粘贴减震海绵垫。
- 目的: 缓冲运动中的高频振动,防止电池外皮磨损导致短路风险。
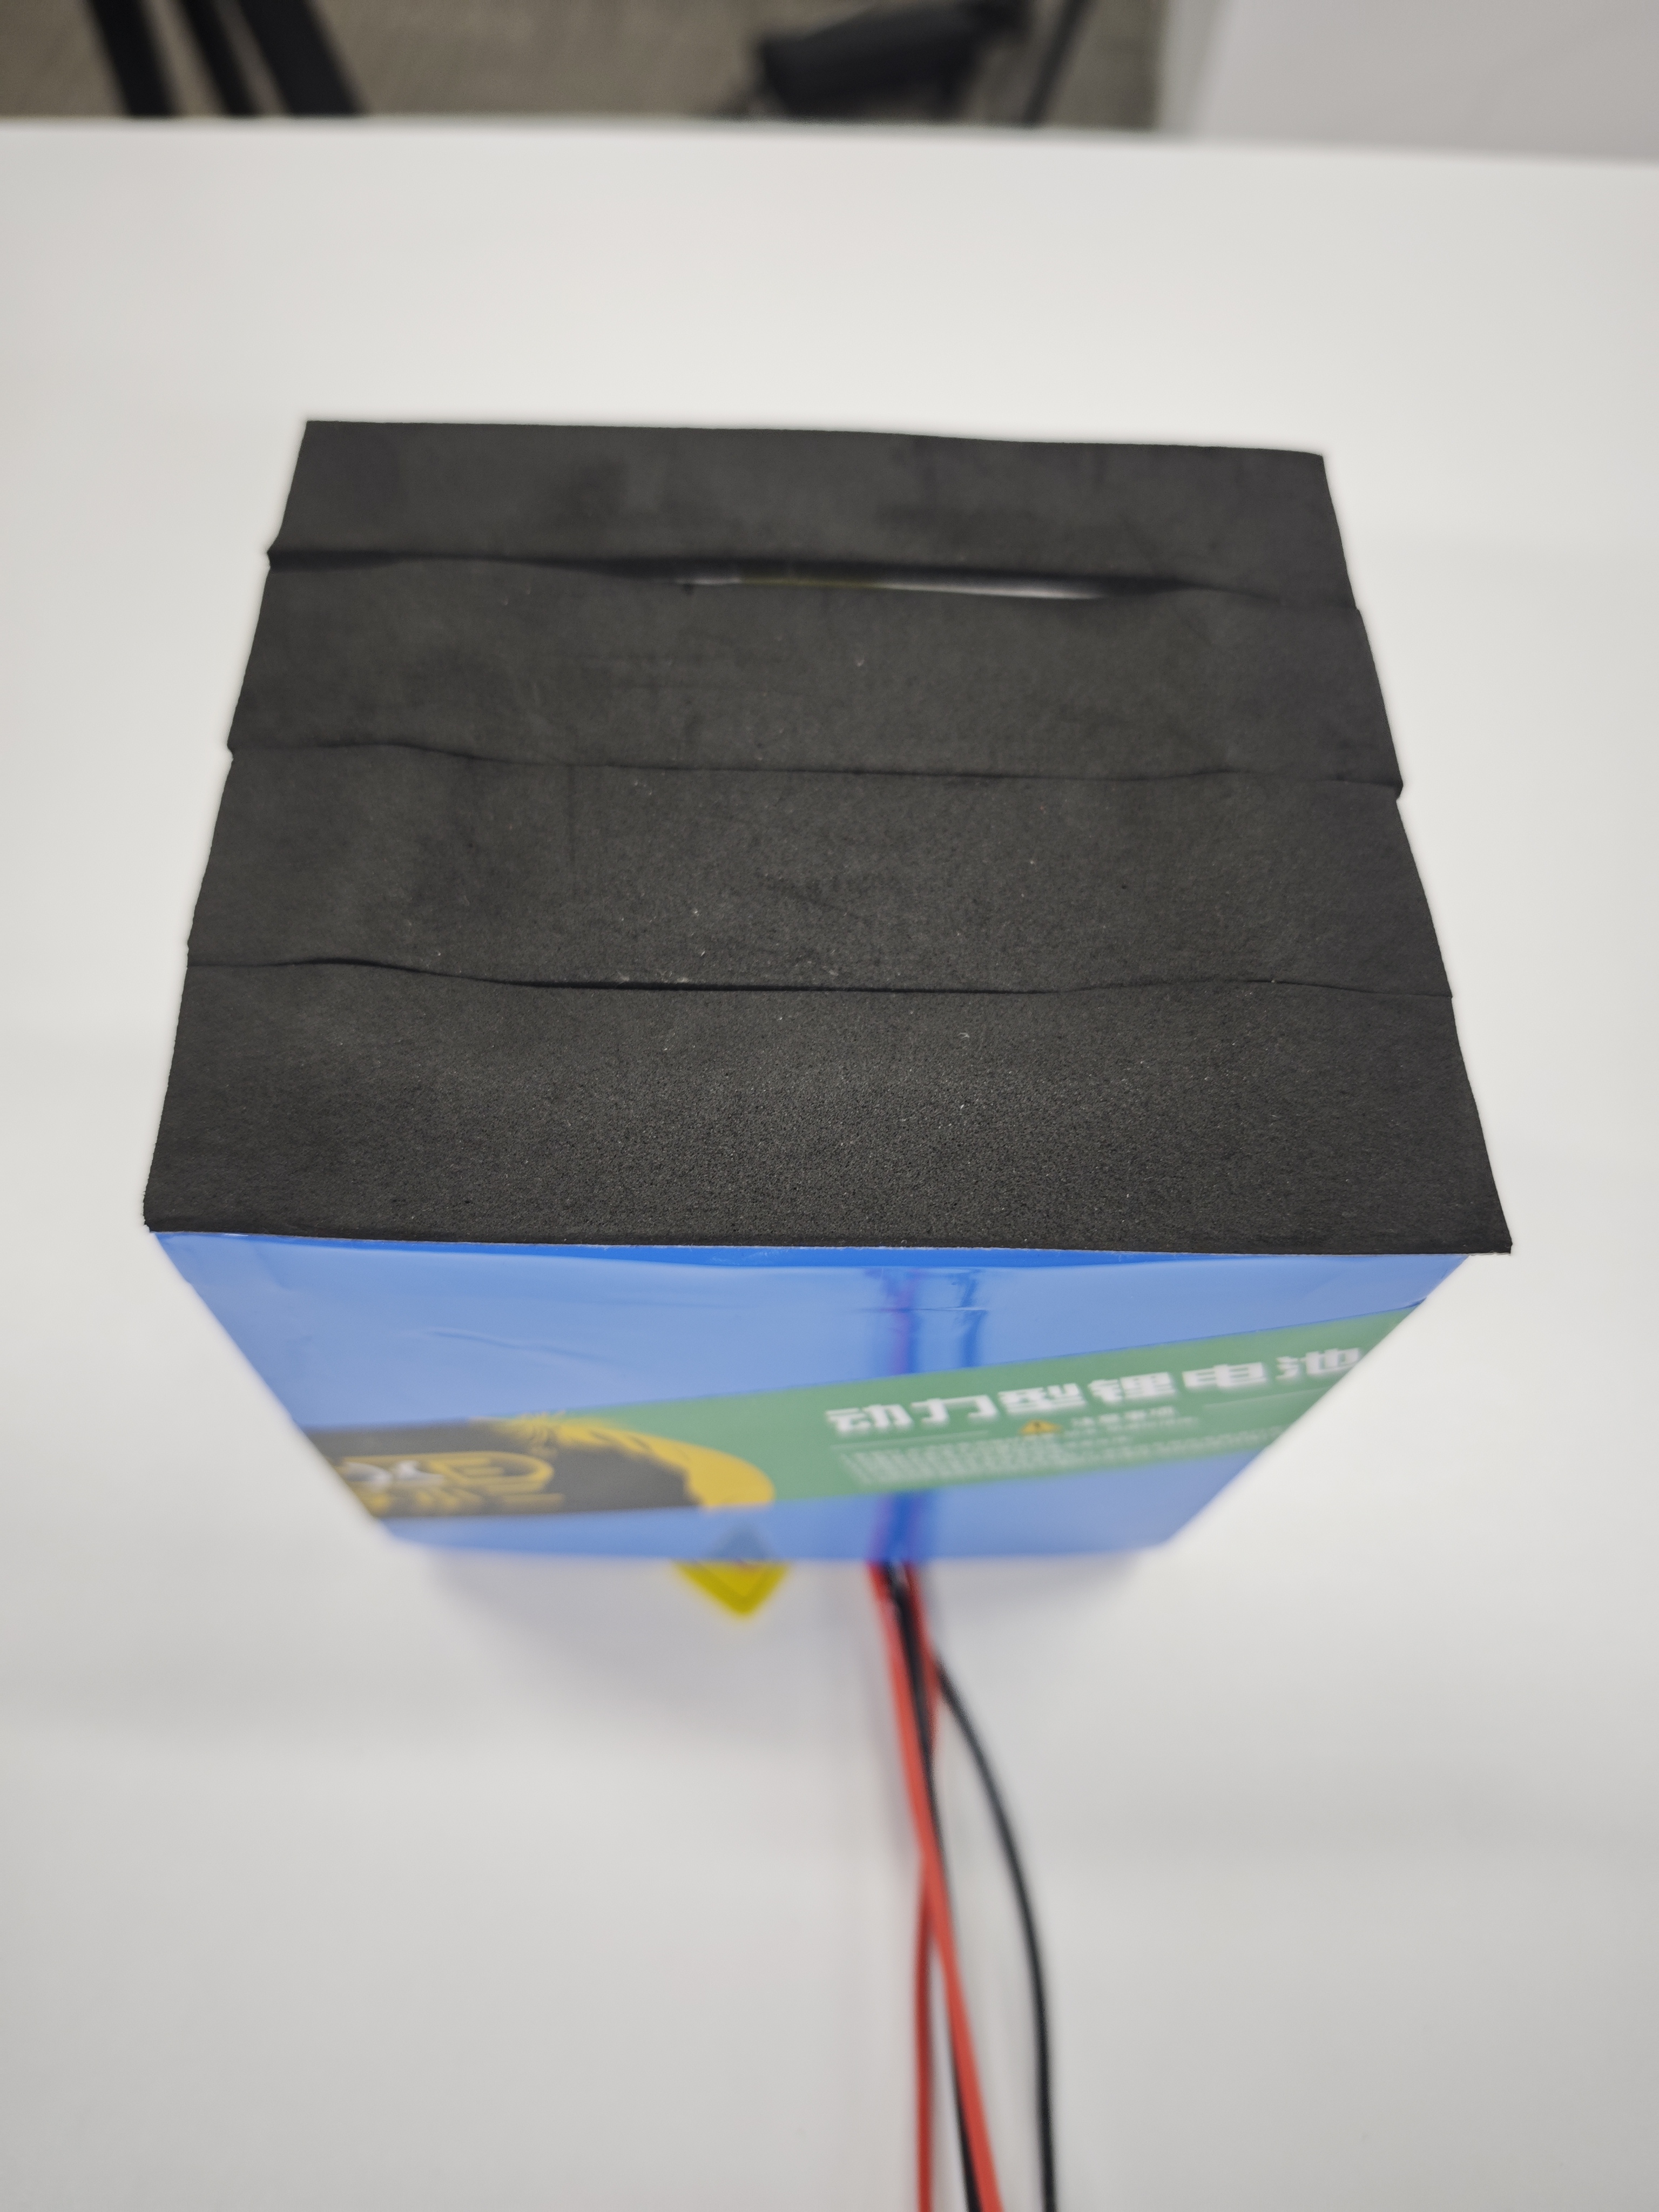
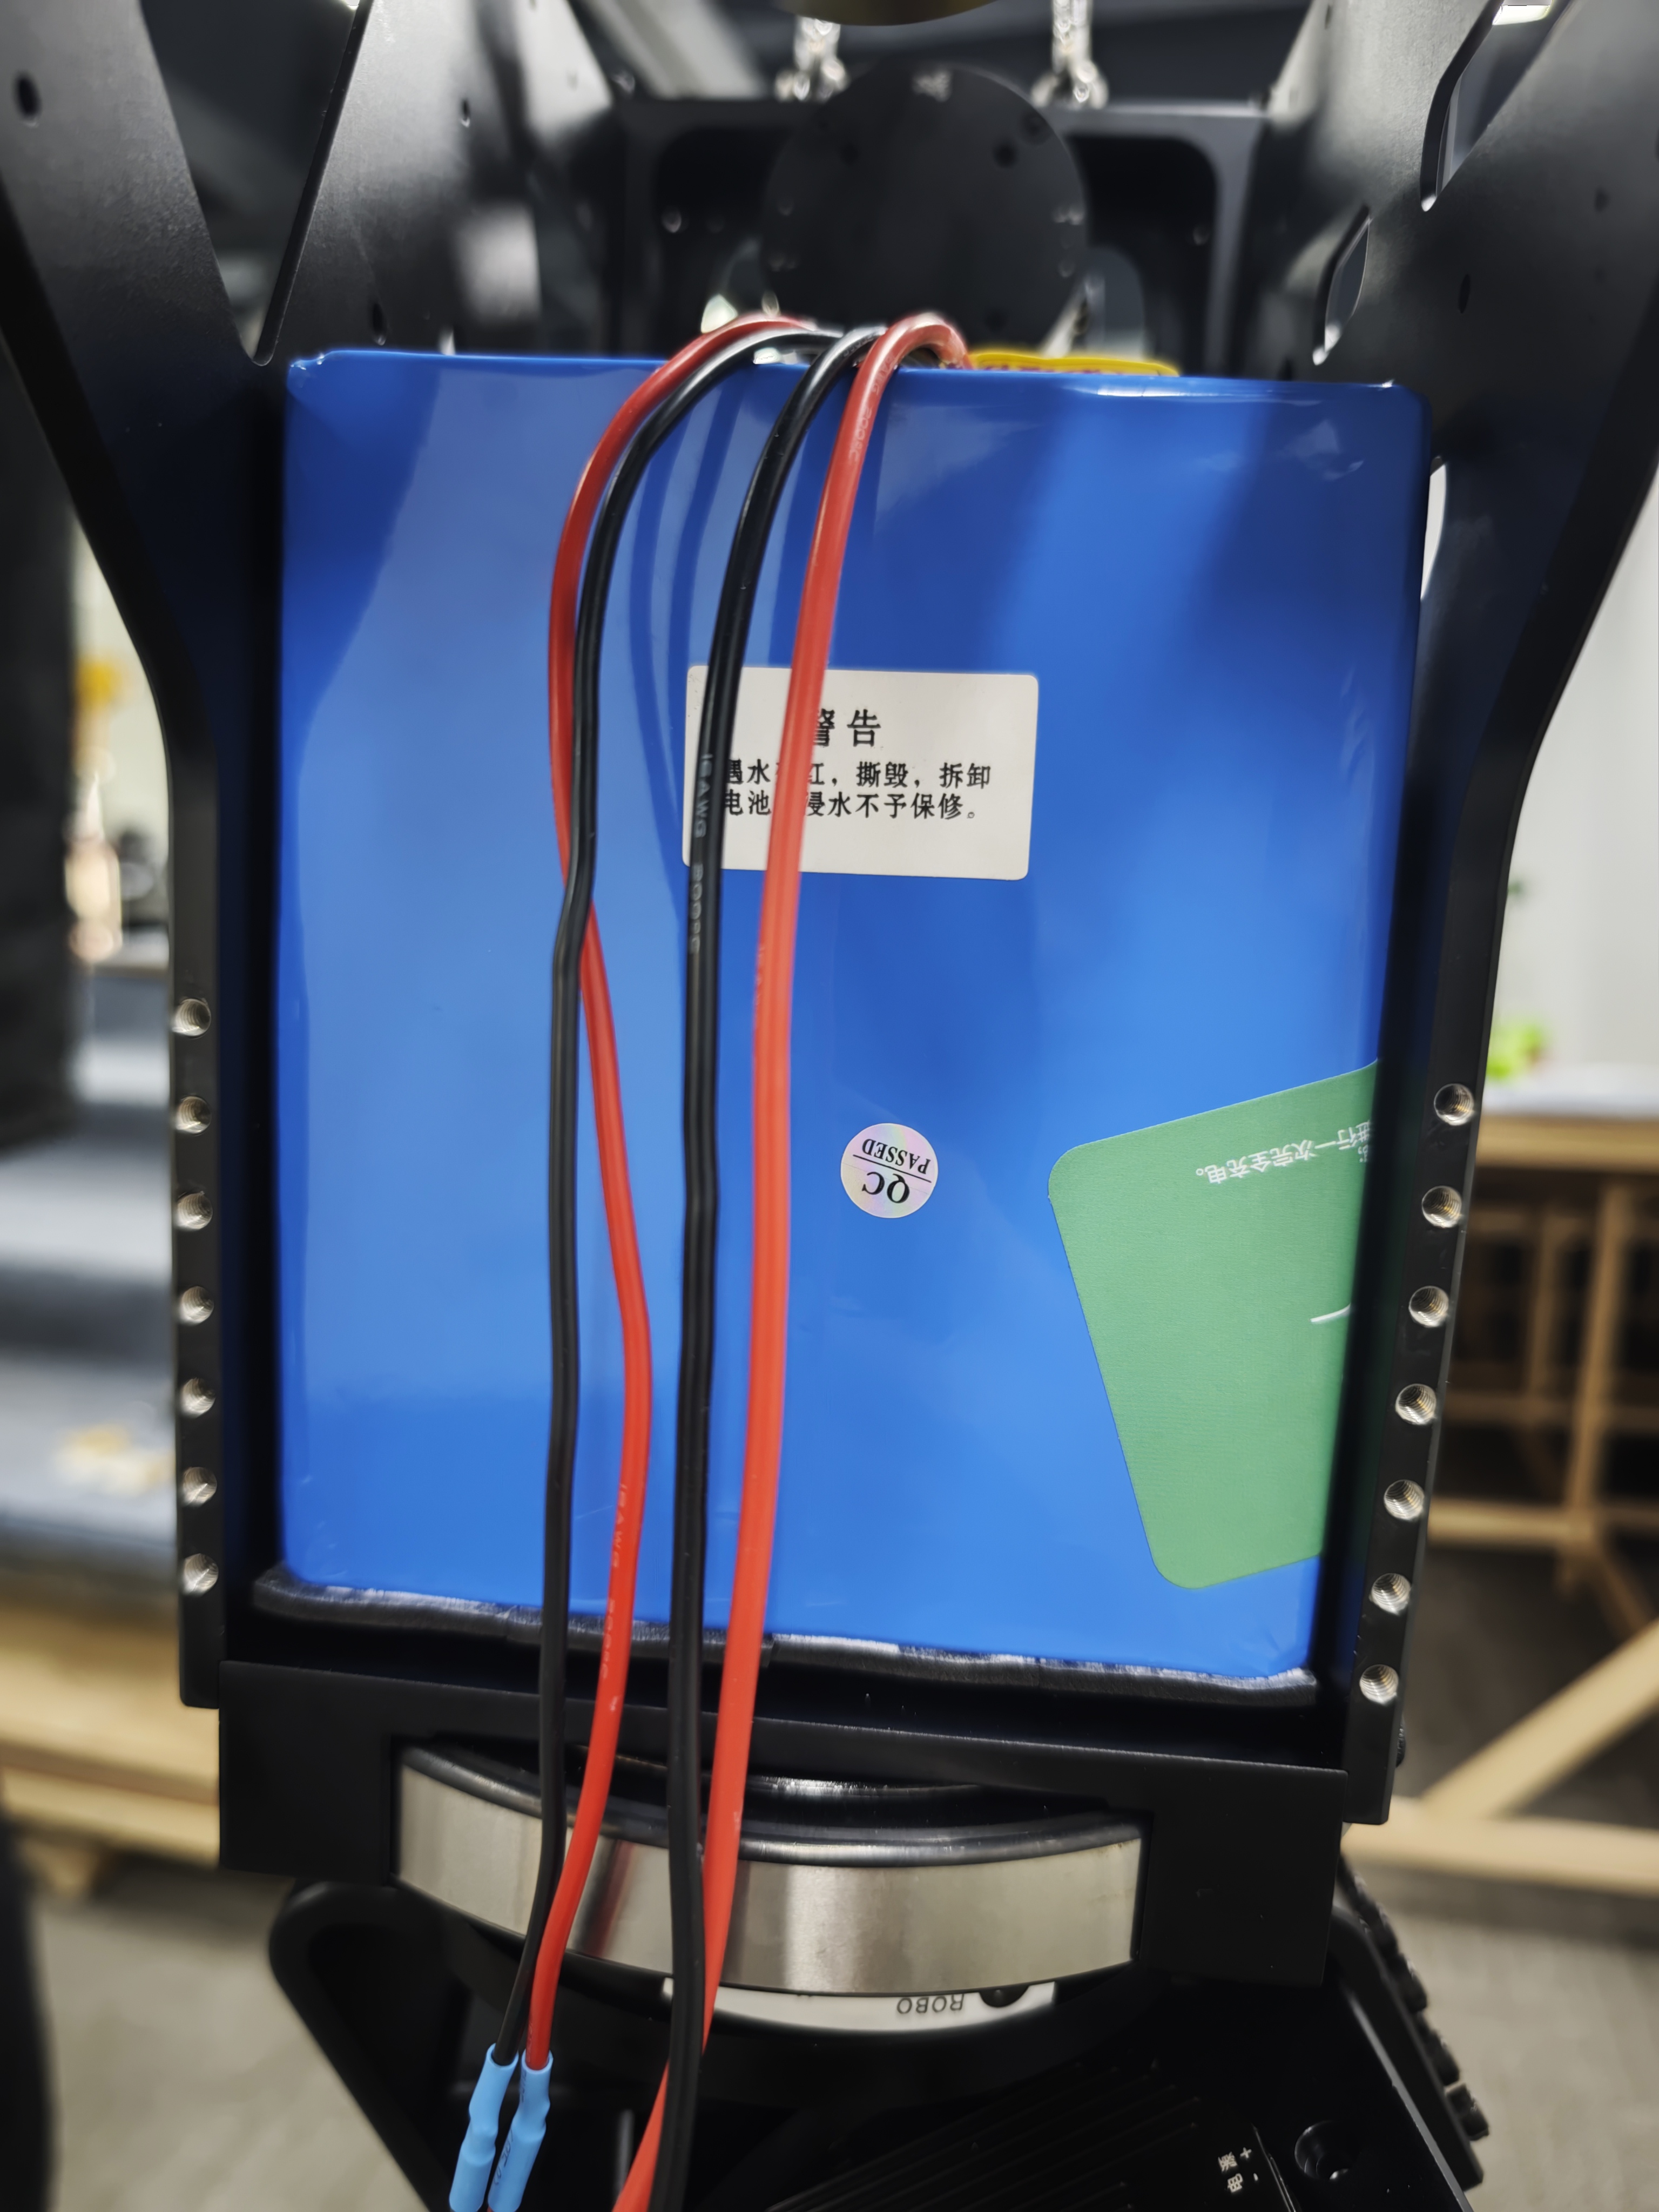
此阶段涉及高电流线路,请务必核对线径与极性。
- 电池就位:将电池包安装至底座预定位置,确保重心稳固。
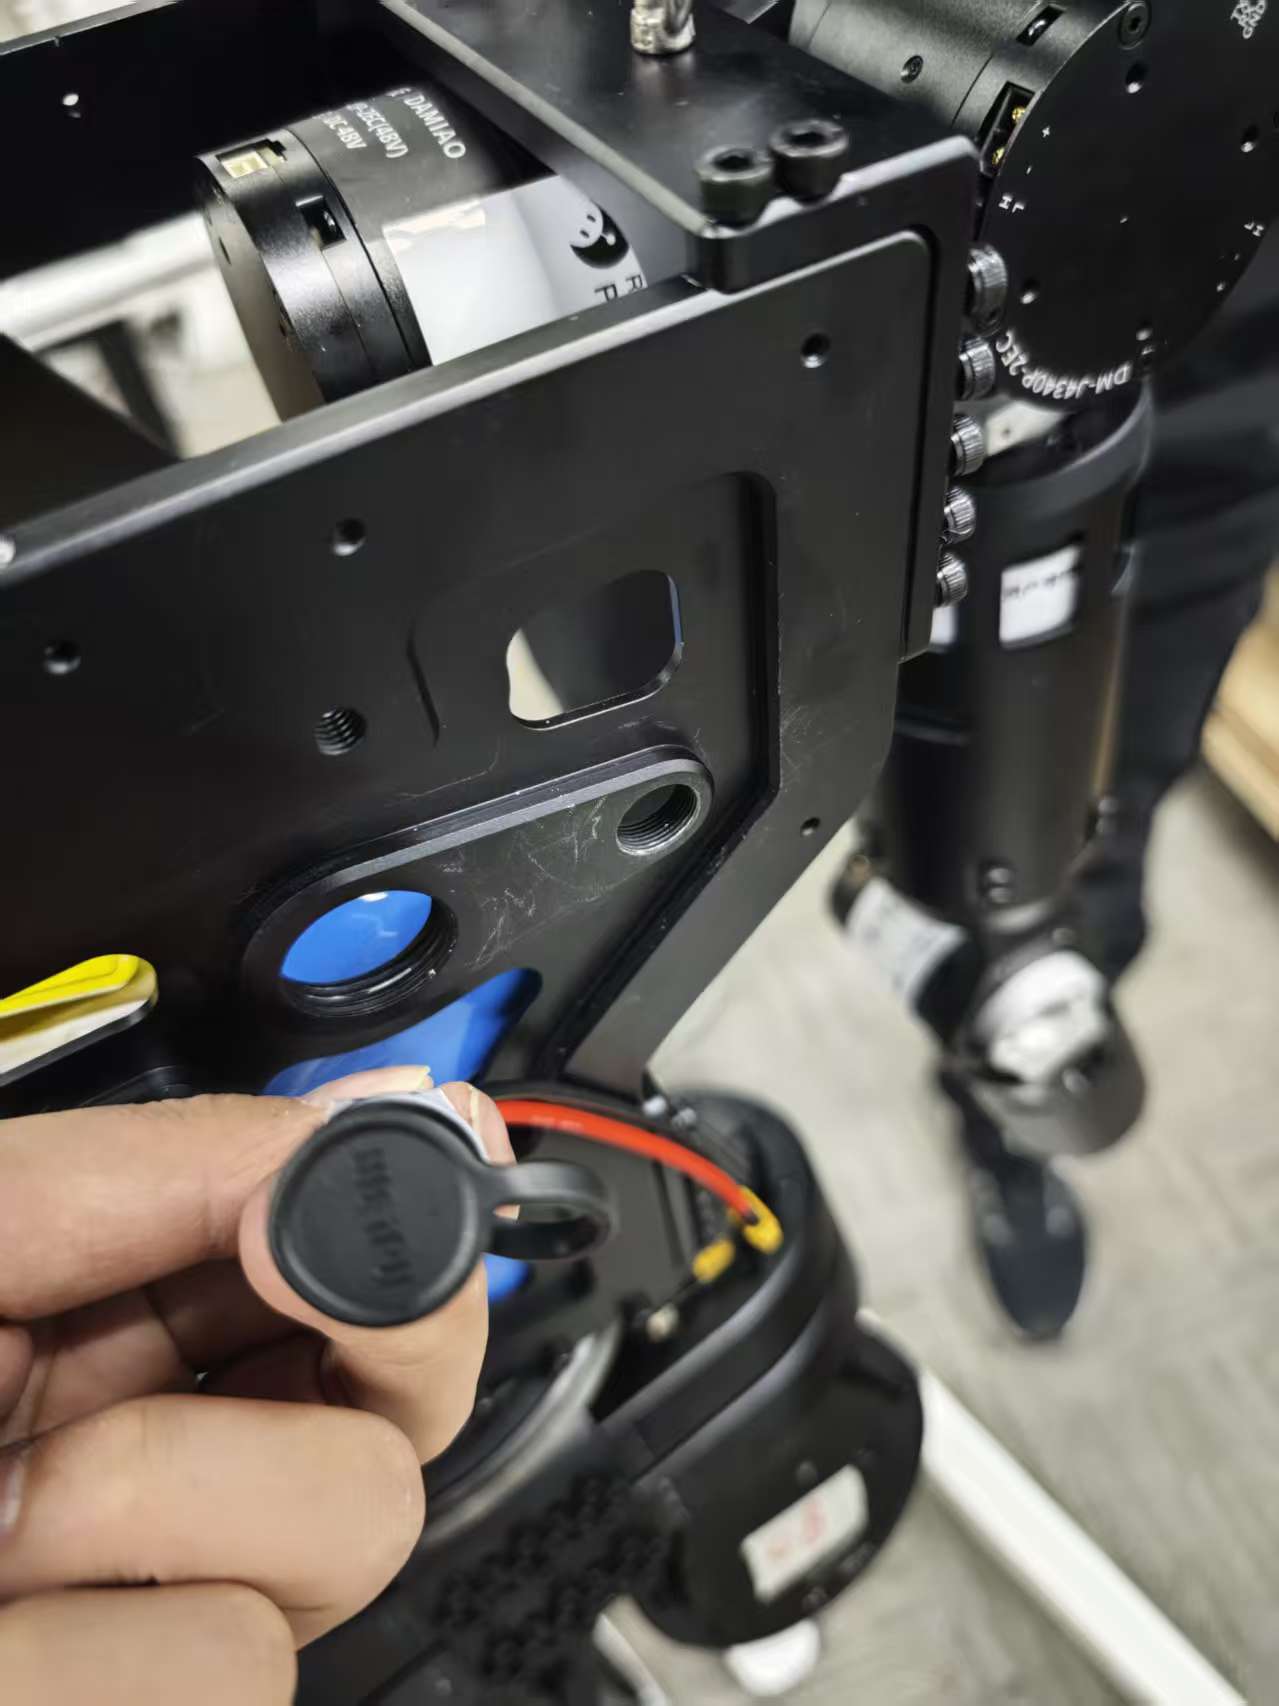
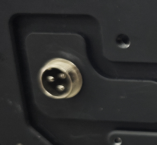
- 充电接口安装:
- 将充电口固定于机器人背面板。
2.5 主控连线#
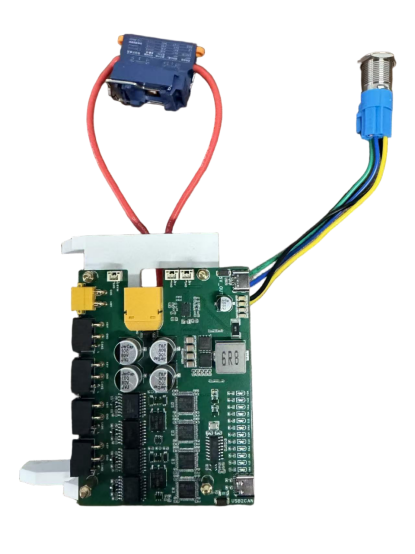
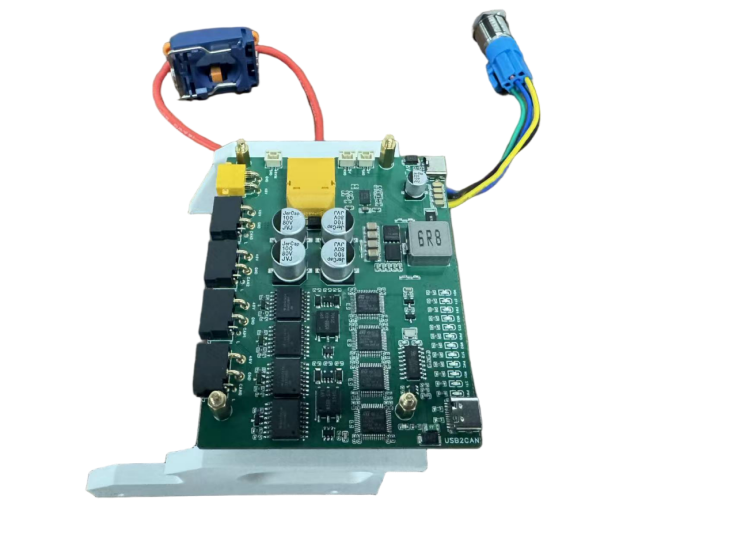
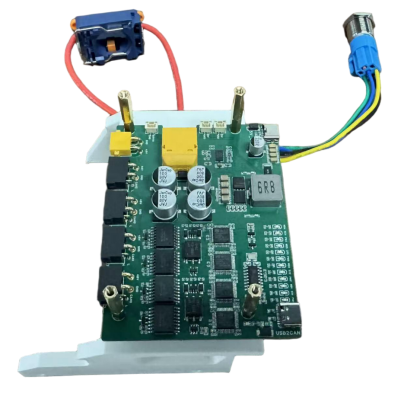
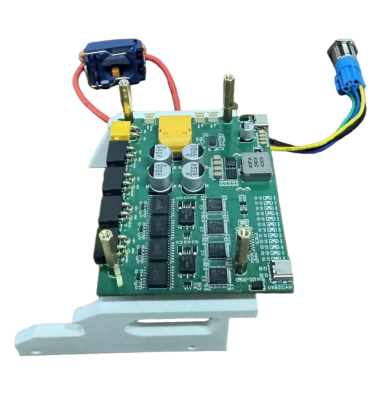
电机 0x0e、电机 0x13、电机 0x01、电机 0x07 的另一接口,统一连接至三合一供电板。
电机0x0e-供电板:选用编号RBW_Origin_Body02 线束,规格为XT30(+2)-XT30(+2),长度为20cm。
电机0x13-供电板:选用编号RBW_Origin_Body02 线束,规格为XT30(+2)-XT30(+2),长度为20cm。
电机0x01-供电板:选用编号RBW_Origin_Body03线束,规格为xt30(+2) - xt30,长度为60cm。
电机0x0d-供电板:选用编号RBW_Origin_Body04线束,规格为xt30(+2) - xt30,长度为50cm。
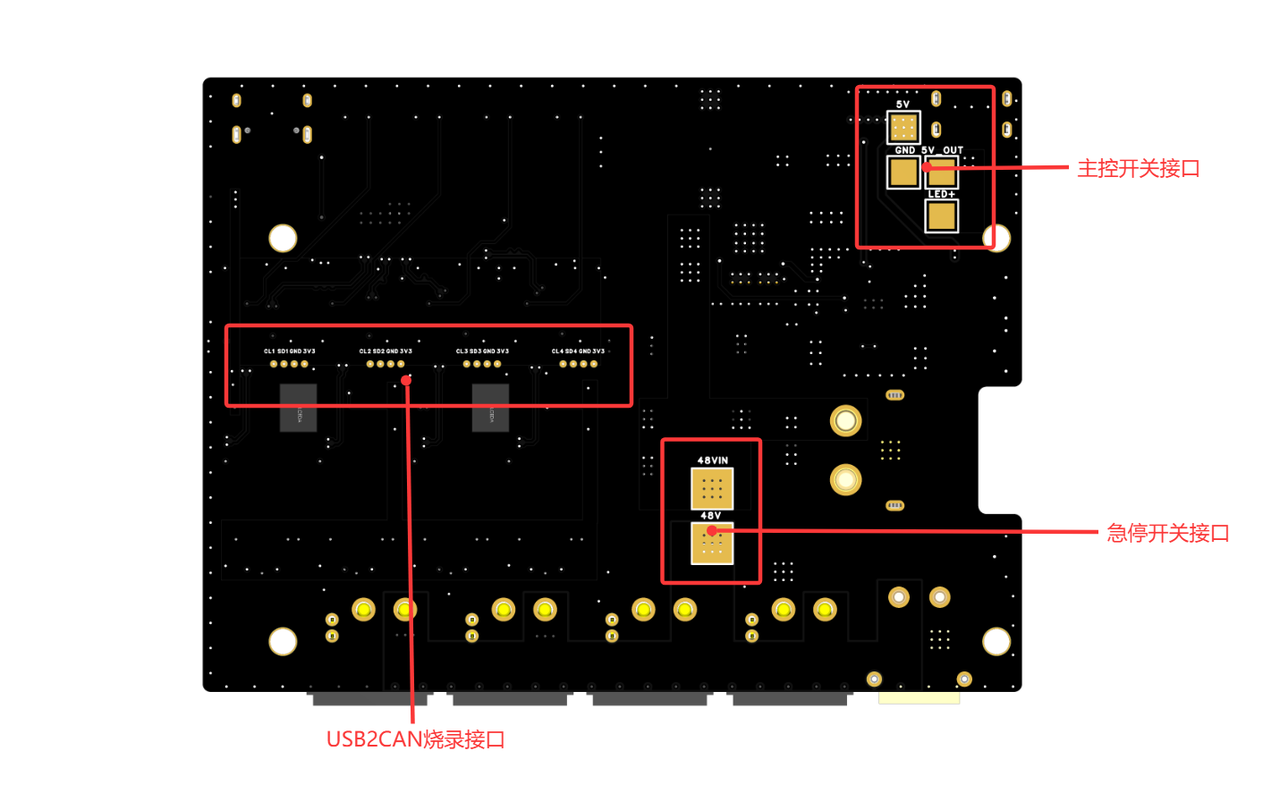
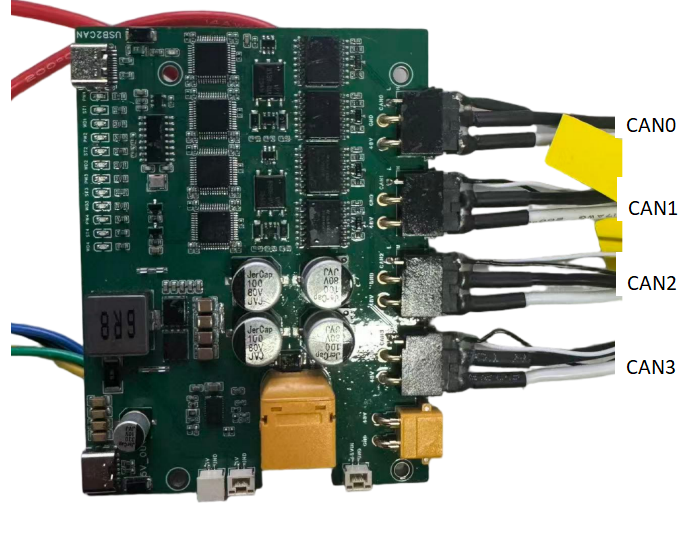
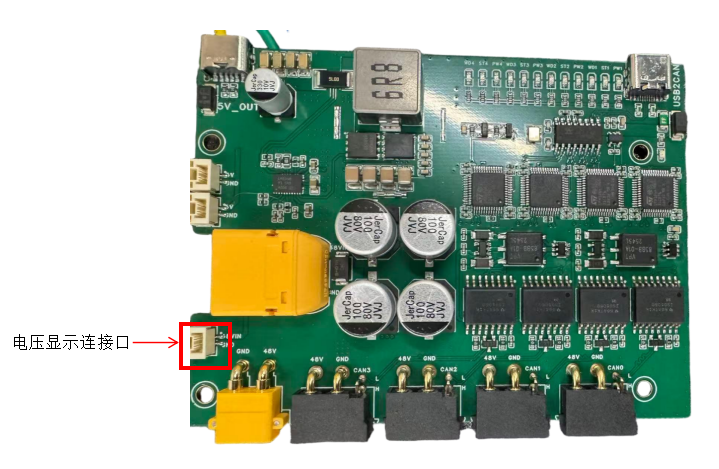
电机连接供电板遵循先左后右,先腿后手的原则。电机 0x01 对应连接 CAN0,电机 0x0d 对应连接 CAN1,电机 0x0e 对应连接 CAN2,电机 0x13 对应连接 CAN3,PCB板上印有相对应的丝印,可根据丝印进行安装。
2.6 板间连接#
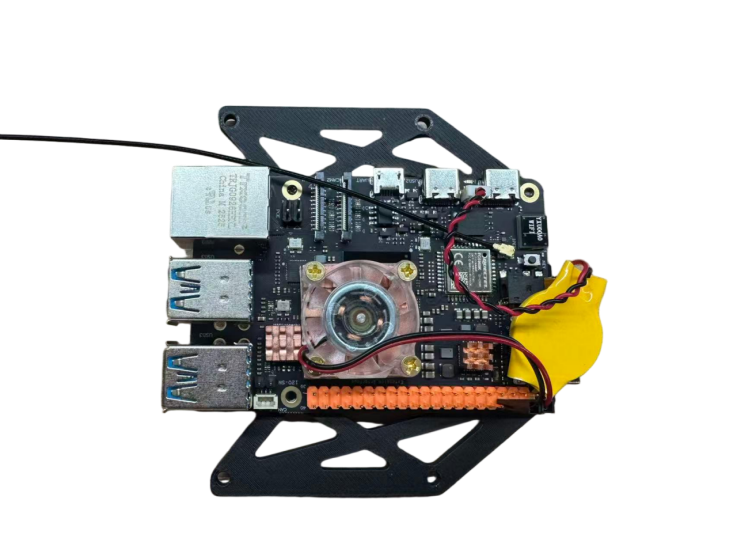
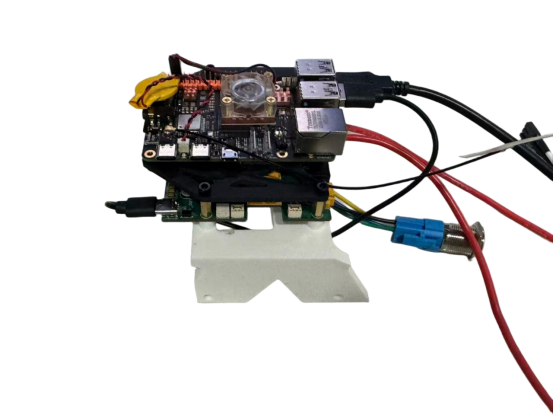
RDKx5使用RBW_Origin_Body05线束,通过 USB 接口连接载板上的 USB-to-CAN 接口;
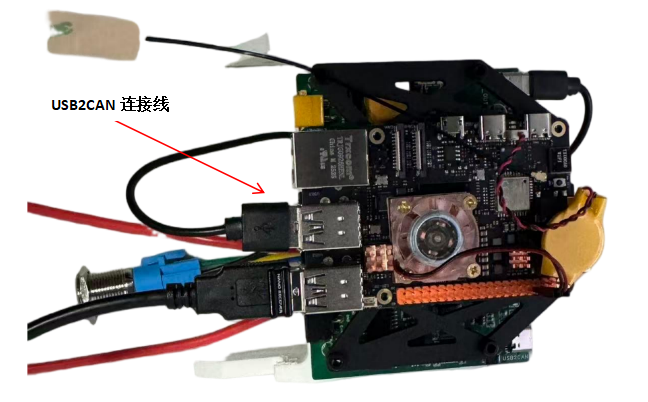
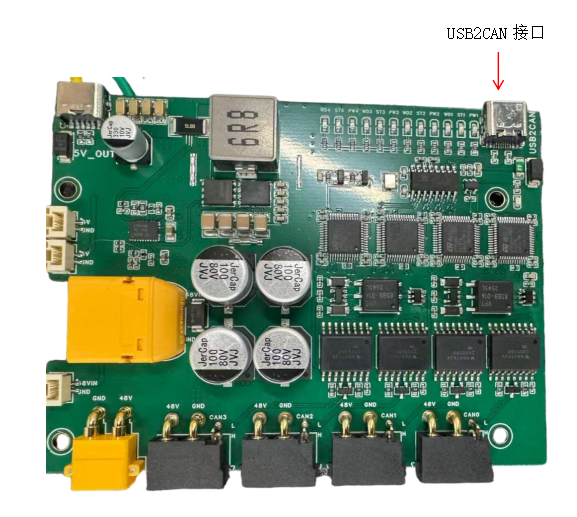
IMU 与手柄接收器则通过 USB 接口直接连接至RDKx5。
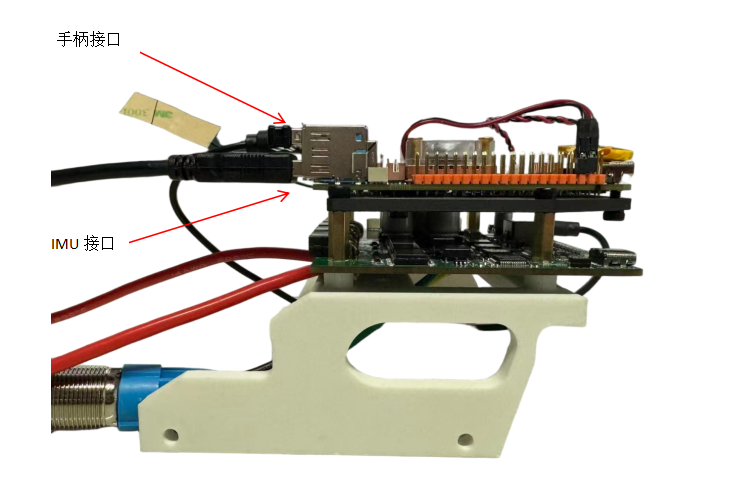
电压显示连接口为gh1.25口。
三合一板的接口布局与定义如下所示,连接时请严格参照丝印标识,避免反接。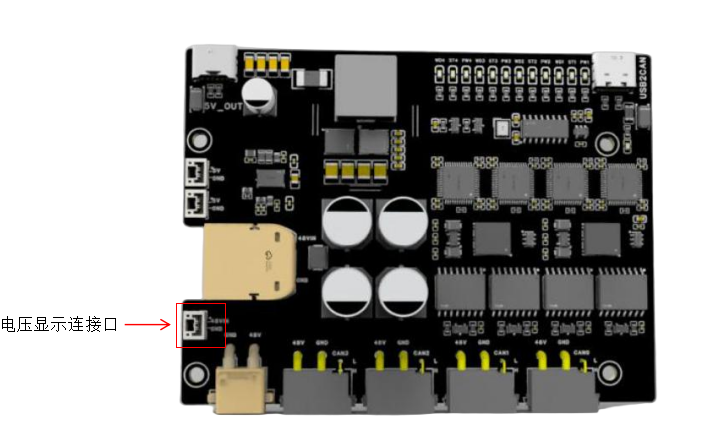
固定部分#
3.1 线束固定#
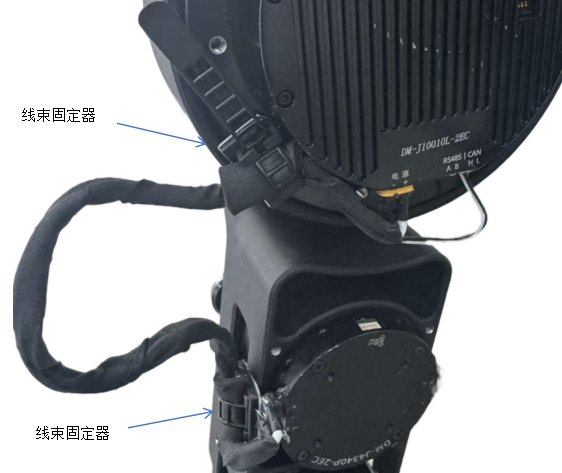
线束固定方式:采用线束固定器将线束在端口处进行固定,防止因端口松动导致信号传输不稳定。
3.2 端口固定#
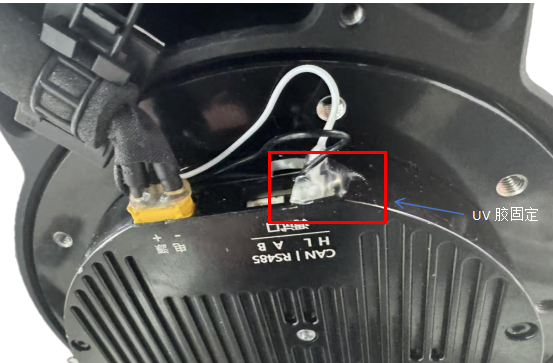
为防止 CAN 端口在运动过程中发生脱落或拽断,可使用 UV 胶对端口进行加固固定。