项目背景#
RoboParty ROBOTO ORIGIN,中文名“萝博头原型机”,是一台面向创客、科研与教育场景的全开源双足人形机器人原型平台。它记录了 RoboParty 从零开始研发人形机器人原型机的阶段性成果,也为希望理解、复刻和二次开发具身机器人系统的用户提供一条可验证、可学习、可扩展的入门路径。
RoboParty 是上海萝博派对科技有限公司,成立于 2025 年 2 月 21 日,专注于人形机器人前沿技术与开源生态建设。公司以“低成本、高性能、开源共享”为核心理念,希望通过全栈开源的方式降低人形机器人研发与学习门槛,让更多开发者、研究者和教育用户能够真正理解并掌控机器人系统。
2025 年 4 月,RoboParty 开始正式投入人形机器人研发,并在约四个月内完成了第一台能跑能跳的原型机。随着后续产品研发推进,团队决定将这台原型机正式开源:一方面记录早期探索过程,另一方面也让社区能够基于真实硬件、真实代码和真实训练部署流程继续扩展。
产品定位#
ROBOTO ORIGIN 面向希望从零理解具身机器人系统的用户,适用于教学实验、算法验证、运动控制研究、具身智能探索和工程训练,也适合作为机器人开发者进行二次开发的原型平台。
- 对创客和开发者,它提供可复刻、可拆解、可修改的人形机器人本体。
- 对科研用户,它提供从硬件到算法部署的闭环实验底座。
- 对教育场景,它可以支撑机器人课程实验、创新实践、竞赛和工程训练。
- 对开源社区,它提供一个可持续迭代的人形机器人共创起点。
产品参数概览#
基本参数#
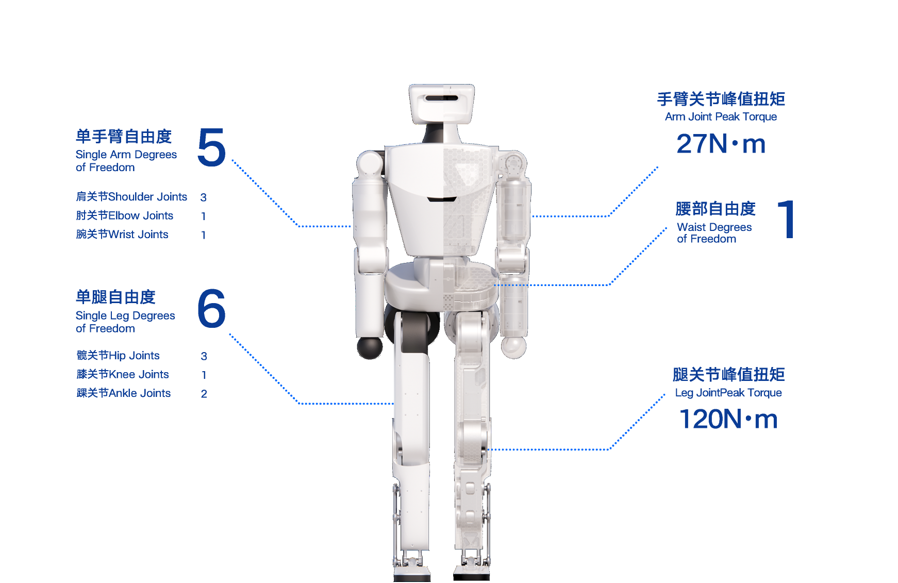
ROBOTO ORIGIN 采用双足人形机器人形态,整机高度约 1.25 m,重量约 34 kg,具备 23 个自由度。它强调高动态运动能力、结构可维护性和工程复刻可行性,用户可以基于公开资料完成组装、训练和实机部署。
| 项目 | 参数 |
|---|---|
| 身高 | 1.25 m |
| 自由度 | 23 DOF |
| 体重 | 34 kg |
| 大腿长度 | 250 mm |
| 小腿长度 | 300 mm |
| 单臂总长度 | 440 mm |
| 运动性能 | 最高约 3 m/s |
| 关节峰值扭矩 | 120 N·m |
| 电池 | 48 V, 15 Ah |
| 续航 | 2 小时以上 |
| 可选感知 | Intel D435i 深度相机、3D 激光雷达 |
机械结构#
ROBOTO ORIGIN 采用工业级 CNC 加工件,并结合并联脚踝、类人偏置关节等设计,使机器人在保持人形比例的同时,具备较好的结构强度和运动控制基础。产品参数中标注腿部关节峰值扭矩可达 120 N·m,手臂关节峰值扭矩为 27 N·m,配合 48 V、15 Ah 电池系统,为行走、跑步和高动态双足运动验证提供硬件条件。
系统架构特点#
ROBOTO ORIGIN 采用模块化、全链路开放的系统设计。知识库中将内容拆分为硬件与电气、嵌入式软件、装配与标定、算法与仿真、部署与 SDK、工业设计等部分,这说明它并不是单一代码仓库或单一硬件模型,而是一套围绕人形机器人完整研发流程组织起来的开源工程系统。
- 全栈开源:覆盖机械结构、电气设计、嵌入式固件、训练代码、仿真模型、实机部署和 SDK,尽量减少技术黑盒。
- 软硬协同:硬件结构、控制部署和算法训练相互配合,而不是先做完硬件再孤立适配软件。
- 模块化维护:通过结构、电气、部署、训练等模块拆分,用户可以按自己的目标阅读、复刻、调试或替换其中一部分。
- 实机友好:部署与 SDK 文档面向真实机器人运行,支持从驱动、推理、手柄控制到 Python 调用的实机开发流程。
- 可继续扩展:基于 ROS 2、机器人描述文件和开放接口,后续可以接入感知、导航、遥操作、评测或新的运动策略。
我们的开源理念#
ROBOTO ORIGIN 的核心价值不只在于发布了一台人形机器人原型机,而在于把一台机器人从设计、制造、训练到部署的过程公开出来。对初学者来说,它是一条理解具身机器人系统的路径;对开发者来说,它是一个可以拆解、复刻和继续改造的工程底座;对科研和教育用户来说,它提供了低成本验证算法与系统闭环的实体平台。
这种开源方式让用户不只“使用机器人”,而是能够理解机器人。机械结构为什么这样设计,电气系统如何连接,固件如何支撑通信,训练策略如何落到实机,部署代码如何驱动整机,这些内容都可以在知识库和子仓库中找到对应入口。
开源范围#
项目围绕机械结构、电气设计、固件、训练代码、部署框架、机器人描述文件和文档教程进行开放,用户可以从图纸、BOM、控制代码、训练流程到实机部署逐步理解整套系统。
| 范围 | 内容 |
|---|---|
| 机械与硬件资料 | 结构设计、PCB、生产制造资料与 BOM |
| 固件与镜像资料 | USB2CAN 固件、主控镜像构建相关内容 |
| 训练资料 | Isaac Lab、RSL-RL、AMP、BeyondMimic、Parkour、Sim2Sim 等训练流程 |
| 部署资料 | ROS 2 部署框架、硬件驱动、推理、手柄控制与 Python SDK |
| 机器人描述 | URDF、MJCF、模型与仿真描述文件 |
| 知识库文档 | 安全、装配、走线、标定、部署、SDK 与常见问题 |